中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリ
製品カテゴリ
BLDC モーターの設計方法: 2026 年向けの完全なステップバイステップのエンジニアリング ガイド
ブラシレス DC (BLDC) モーターの設計は、磁石のグレードや巻線数ではなく、負荷の仕様から始まる体系的なエンジニアリング プロセスです。仕様を正しく設定すると、その後のすべてのステップが構造化されたトレードオフになります。それを誤解すると、磁気的または電子的な改良をいくら行っても、失われた開発時間を取り戻すことはできません。浙江省盛州で生産を行う専門モーターメーカーである盛州江新汽車技術の経験によれば、失敗した BLDC プロジェクトのほとんどは、不完全な仕様、明示されていない環境制約、または選択した範囲内で達成できない効率目標に遡ります。この記事では、三相 BLDC モーターの完全な設計手順を説明します。つまり、要件の定義、トポロジの選択、磁気回路の設計、巻線の計算、整流電子機器の指定、熱の管理、プロトタイプの検証、製造の準備です。目標は、設計エンジニアと技術調達チームが最初の磁石を注文する前に適用できる実用的なフレームワークを提供することです。
BLDC モーターを設計する前に理解する
BLDC モーターは、電子インバーターによって駆動される永久磁石同期機です。ローターには永久磁石が搭載され、ステーターには三相巻線が搭載され、コントローラーはローターの前方にステーター磁界を継続的に生成するため、機械的接触なしでトルクが生成されます。ブラシ付き DC モーターの整流子とブラシは電子スイッチングに置き換えられるため、ブラシの損失、カーボンダスト、スパークは発生しません。設計者にとって、これは最適化領域全体を変えることになります。効率は同等の電力で 10 ~ 20 パーセント向上し、耐用年数はブラシの磨耗ではなくベアリングと絶縁によって決まり、モーターの動作は制御アルゴリズムと形状を変更することで調整できます。
2 つの整流ファミリーが設計実践の主流を占めています。 6 ステップ台形整流は、一度に 2 つのモーター相に通電し、通電セットを 60 電気度ごとに電子的に切り替えます。シンプルで低コストで、固定速度または緩く制御されるファン、コンプレッサー、ポンプに完全に適しています。正弦波整流は、通常、フィールド指向制御として実装され、正弦プロファイルの時間変動電流を 3 つの相すべてに適用します。これにより、よりスムーズなトルク、より少ない音響ノイズ、より優れた部分負荷効率が生成されます。これが、事実上すべての EC ファン モーターと最新の空冷モーターが正弦波制御を使用する理由です。 「EC モーター」という語句は、モーター ハウジングに電子部品が組み込まれたブラシレス DC モーターを単に意味します。 「BLDC」と「EC」という用語が同じ意味で使用されているのを耳にすることがありますが、その違いはハードウェアではなく強調されています。
| モーター技術 | 転流 | 相対効率 | メンテナンス | 制御の複雑さ | 代表的な用途 |
|---|---|---|---|---|---|
| ブラッシュド DC | メカニカルブラシ | 中 | ブラシの交換 | とてもシンプル | 電動工具、スターターモーター |
| 交流誘導 | 主電源周波数スリップ | 中-low at partial load | 低い | 固定速度の場合はシンプル | ポンプ、ファン、コンプレッサー |
| BLDC / EC | 電子インバーター | 負荷範囲全体にわたって高い | 非常に低い | コントローラーが必要です | ファンモーター、エアクーラー、EV補機、精密ドライブ |
BLDC モーターに使用される制御電子機器は後からボルトで取り付けられる付属品ではないため、この比較は重要です。これらは、巻線絶縁体にかかる電圧ストレス、銅を加熱する電流波形、負荷に到達するトルクリップル、およびモーターが耐えなければならない故障モードを定義します。したがって、モーター設計とドライブ設計を一緒に開発する必要があります。 6 ステップ動作用に最適化されたモーターは、台形の逆起電力形状になります。界磁指向制御を目的としたモーターは、磁石のアーク幅と磁化パターンによって確立される正弦波逆起電力形状を持つ必要があります。 1 つの巻線設計を強制的に両方の戦略に対応させようとすると、ノイズ、振動、または不必要な電力損失が発生します。
設計要件と仕様を定義する
最初の設計成果物は 3 次元モデルではありません。それは書面による仕様です。完全な仕様では、動作ウィンドウが十分に厳密に固定されるため、モーター メーカーは、顧客に 9 つの明確な質問をすることなく、実現可能性調査の見積もり、スロットと極の組み合わせの提案、およびコストの見積もりを行うことができます。江新汽車で実施されるエンジニアリングレビューでは、最も早く進むプロジェクトは、定格電圧、速度範囲、トルク、デューティサイクル、エンベロープ、周囲温度、騒音目標、目標効率など、短いながらも完全な仕様書を備えたプロジェクトです。
- 定格電圧と許容誤差: バッテリ システムの範囲は広いのですが (たとえば、公称 12 V の場合 10.5 V ~ 13.8 V)、整流された主電源の帯域は狭いです。巻線とコントローラーの両方が上限を超えなければなりません。
- 定格出力電力または連続トルクと速度: 電力によって定格されるファンは、トルクによって定格されるコンベアとはまったく異なる動作をするため、どちらが設計時点で固定されるかを示します。
- 速度範囲: ファンには 30% ~ 100% の速度制御が必要な場合があります。これにより、センサーレス コントローラーが測定できる最小逆起電力が変わります。
- デューティ サイクル: 連続デューティ (S1) がファンのデフォルトです。アクチュエータまたはコーヒーグラインダーは断続的 (S2 または S3) であり、より高い電流密度に耐えることができます。
- 機械的エンベロープとシャフトの境界面: 最大直径、スタック長さ、シャフトの延長、圧入またはキー溝、および取り付け穴のパターン。
- 周囲環境:温度、湿度、塵埃、腐食性ガス。牛舎のファンモーターはアンモニアと頻繁な洗浄に直面し、蒸発式空気冷却器は高湿度と凝縮水に直面します。
- 実際のダクトまたはハウジングで測定された、1 メートルでの音響騒音制限 (dB(A))。
- 定格点での効率目標、および可変速製品の場合は代表的な部分負荷点での効率目標。
- 予想される寿命と信頼性。通常は動作時間 (10,000 時間、20,000 時間) または始動回数で表されます。
- 適用規格:製品の安全性、EMC、絶縁クラス、および顧客の社内承認基準。
| パラメータ | 目標値 | デザインノート |
|---|---|---|
| 定格電圧 | AC220V整流、DC約310V | バス電圧によりターン数が決まります |
| 定格出力電力 | 150 W | 空気力学的に定格された速度で |
| 定格速度 | 1,350r/min | 400 ~ 1,400 r/min まで調整可能 |
| 連続トルク | 1.0N・m | 1,350r/minで150W相当 |
| ピークトルク | 1.5N・m 10秒 | グリッドディップおよび失速回復用 |
| 効率 | 定格点で最小 82% | 測定対象モーターとコントローラー |
| 絶縁クラス | クラスB、130℃ | 周囲 40 °C、90 K 上昇 |
| 騒音 | 1mで最大55dB(A) | フリーエアダクト内 |
| 保護クラス | IP44 | 滴る水と粒子 |
トルクエンベロープは主に負荷のタイプによって決まります。遠心ファンは親和性の法則に従います。つまり、流量は速度に比例し、圧力は速度の 2 乗に、シャフト出力は速度の 3 乗に比例します。したがって、モーターのトルク要求は速度の二乗に応じて増加します。半分の速度では、ファンは定格トルクの約 4 分の 1 しか必要としません。高速では、負荷トルクは最大になります。対照的に、容積式ポンプやコンベヤは速度範囲全体にわたって一定のトルクを必要とするため、モーターは低速での大電流に対応するように設計する必要があります。この 1 つの違いにより、熱設計、磁石の体積、および制御戦略が変わります。
最初の CAD ファイルの前に仕様を記述し、署名でロックします。江新汽車の製品開発フローでは、巻線スケジュールが発表される前に、すべての BLDC サンプル注文が仕様書と照合してチェックされます。周囲温度などのパラメータが欠落している場合、サンプルは任意の仮定に基づいて構築され、後で認定テストが不合格になります。
モータートポロジの選択
最初のアーキテクチャ上の決定は、インナーローター配置とアウターローター配置のどちらにするかです。数十年にわたる家電製品のモーター開発から得られた結論は明らかです。直接駆動のファン、空冷器、送風機の場合、ほとんどの場合、外部ローター BLDC モーターがより良い選択となります。高速で動作する、または低いローター慣性が必要なシャフト結合負荷の場合、依然としてインナーローターモーターが正しい選択肢です。
アウターロータ型モータは、中央にステータがあり、ステータの周りを回転するカップ状のロータの内側に永久磁石が接着または取り付けられています。カップは軸方向に拡張してファンブレードを直接運ぶことができるため、ベルト、プーリー、ギアボックスが不要になります。ロータ径が大きくなると、電磁せん断応力が作用するレバーアームが増加するため、より少ない磁石体積とより低い磁気負荷で所定のトルクが得られます。回転質量が外側にあるため、モーターは自然にフライホイールのように動作し、ファン負荷のトルク脈動を増幅するのではなく平滑化します。
- 外部ローターの利点: ダイレクトドライブファンハブの統合、低速での高トルク密度、短い軸長、ローター表面の自然な空気移動作用。
- 外部ローターの制限: 慣性モーメントが高く、シャフトを介したステーターの冷却が不便で、直径が大きい場合はより複雑なバランス調整手順が必要です。
- インナーローターの利点: ローターの慣性が小さく、スピンドルやベルトへの結合が容易で、小さなシャフトの周囲のシールが簡単です。
- インナーローターの制限: 低速ファン負荷にはギアボックスまたはベルトが必要で、同じトルクにはより長い軸方向のパッケージが必要です。
トポロジが固定されたら、スロットとポールの組み合わせが 2 番目に基本的な選択になります。小型の外部ローター BLDC モーターの場合、集中巻を備えた 3 相ステーターが主流です。各ステーター歯には 1 つのコイルが搭載されており、極間に巻線のオーバーハングがなく、コイルは自動機械でボビンに巻くことができます。最も広く使用されている 2 つの組み合わせは、10 個のローター極を備えた 12 スロット (12S10P) と 14 個のローター極を備えた 12 スロット (12S14P) です。どちらも 6 ステップ制御またはフィールド指向制御に適した高調波の豊富な波形を生成し、両方ともスロットと極間の最小公倍数が高く、コギング トルクを 1 つの大きなイベントではなく多数の小さなイベントに分割します。 9 スロット、6 極の組み合わせは、必要な銅の量が少ないため、非常に小型のモーターに使用されることがありますが、磁力のアンバランスさが大きく、製造の非対称性が許容されにくいためです。
ファンの場合は、電気周波数を快適な範囲に保つ極数を選択してください。 1,400 r/min では、10 極モーターの電気周波数は約 117 Hz です。 14 極モーター、約 163 Hz。電気周波数が高くなると、固定子の積層における鉄損が増加し、コントローラーの回転ごとのスイッチング イベントが増加することを意味するため、高速設計では極数を非常に多くすることは避けるべきです。逆に、極が少なすぎると、より厚いバックアイアンがローター磁束を運ぶことになります。
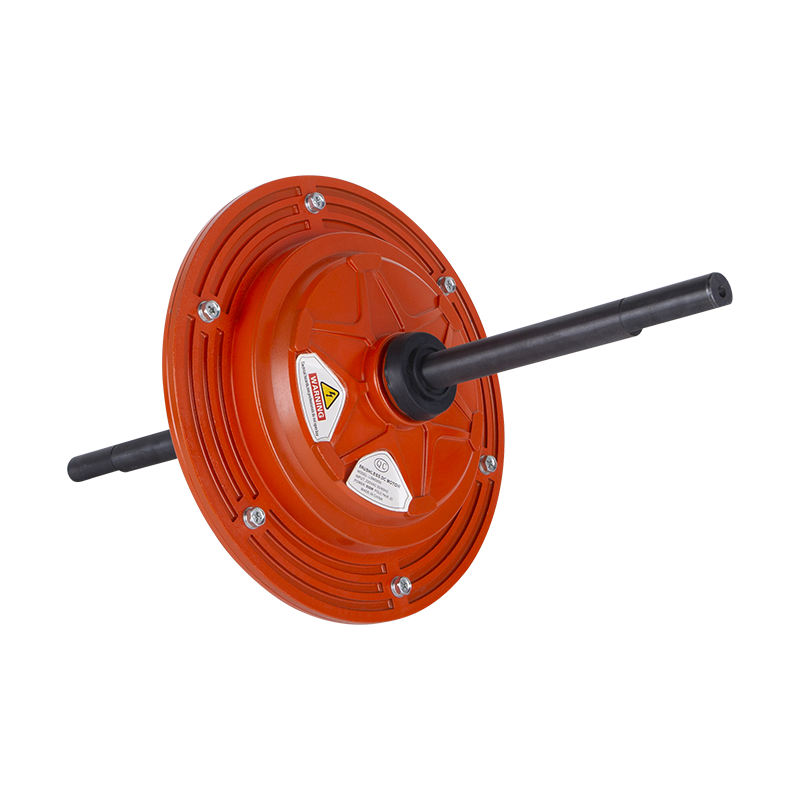
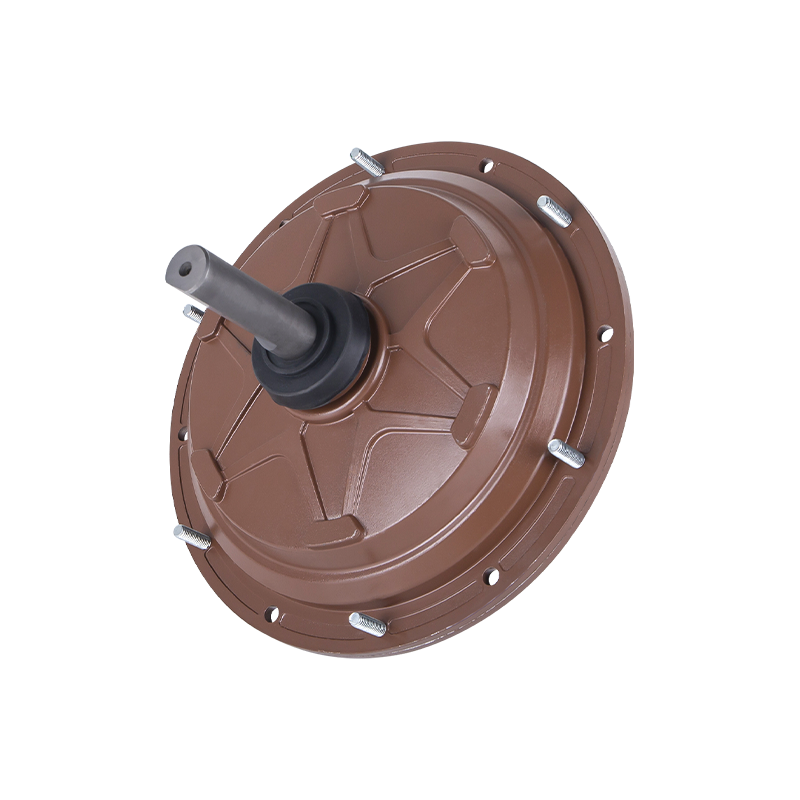
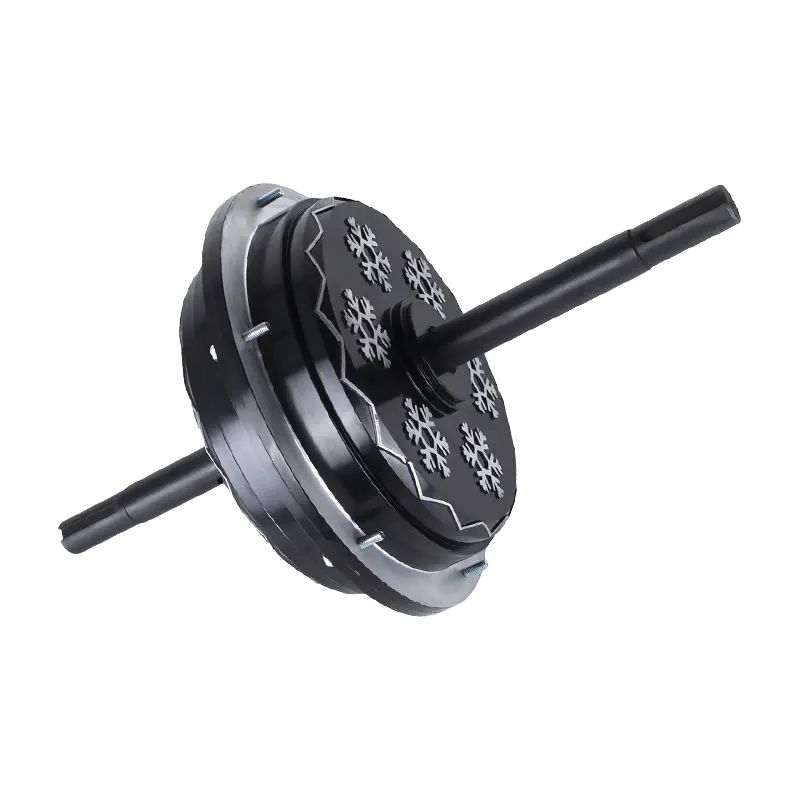
生産規模での外部ローター アプローチの一例は、江新市の外部ローター BLDC エア クーラー モーター ラインです。 149 mm のフレーム サイズは、蒸発冷却器のインペラに適合するように設計されたカップ型ローターを備えた 12 スロット ステーターとして構築されており、220 V で 600 W ~ 850 W の出力ステップで使用できます。
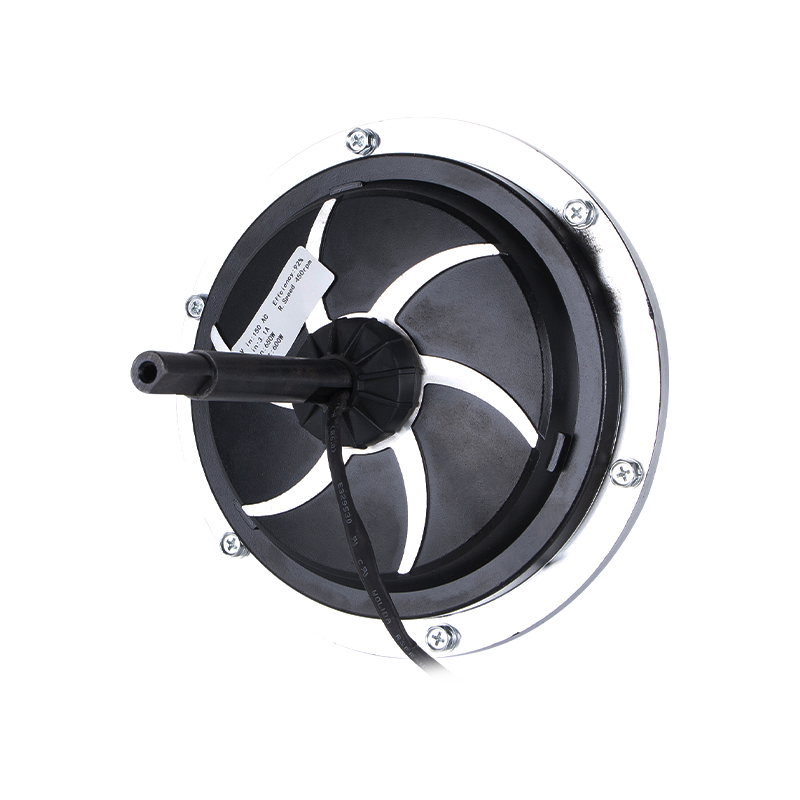 Jiangxin DC149 220V 850W 外部ローター BLDC エアクーラー モーター この量産規模の外部ローター モーターは、蒸発冷却インペラを直接駆動し、220 V で最大 850 W を高効率かつ長寿命で提供し、大規模な空気移動アプリケーションにおける磁気回路性能に関する前述の説明と一致します。 製品を見る→
磁気回路を設計する
トポロジーが固定されると、磁気回路がトルクと効率の可能性を定義します。主な選択肢は、磁石のグレード、磁極の円弧と厚さ、エアギャップの長さ、固定子の積層グレード、磁路の形状です。
磁石のグレードを選択してください
焼結ネオジム鉄ボロン (NdFeB) は、約 35 MGOe (N35) から 50 MGOe 以上 (N52) の最大エネルギー積で、コンパクトなステーターで 0.8 ~ 1.1 T のエアギャップ磁束密度を生成できるため、ほとんどのユーティリティ BLDC モーターの標準です。磁石の温度定格は最悪の場合の巻線温度と一致する必要があります。標準の N グレードは約 80 °C まで許容しますが、H、SH、および UH グレードは動作範囲をそれぞれ 120 °C、150 °C、および 180 °C に拡張します。フェライト磁石ははるかに安価ですが、エネルギー積は一桁低くなります。これらは、コスト圧力が非常に高い場合、周囲温度が高い場合、またはモーターの直径が制限されていない場合にのみ使用されます。
エアギャップとポールアークを設定する
エアギャップ磁束密度は、主にコストと効率によって選択されます。小型ファン BLDC では、エアギャップの妥当な目標は 0.6 ~ 0.85 T です。エアギャップ自体の範囲は、60 mm モーターの 0.3 mm から 200 mm モーターの 0.8 mm です。エアギャップが大きいと、生産時にローターとステーターが接触するリスクが軽減され、コギングトルクが低下しますが、同じ磁束密度を確立するためにより多くの磁石材料が必要になります。磁石のアーク幅は、逆起電力波形の形状を制御します。約 120 電気度の極アークは、6 ステップ整流に適した台形の逆起電力を生成します。段階的な磁化を伴う 150 ~ 170 度の極アークにより、磁場指向制御に適したほぼ正弦波の逆起電力が得られます。
コギングトルクを最小限に抑える
コギングトルクは、ファンの低速動作において最も目に見える問題です。磁石はステーターの歯と整列することが優先され、低 RPM で振動、音響ノイズ、速度脈動が発生します。量産時には3つの対策が現実的です。まず、12S10P や 12S14P など、最小公倍数が高いスロットと極の組み合わせを選択します。次に、磁石を斜めに磁化するか、斜めのステータ積層体を使用します。 3 番目に、整数のスロット ピッチよりわずかに大きいか小さい極円弧を設計します。それぞれの対策によって追加される製造コストはわずかであるため、最良の設計では、スロットとポールの組み合わせを使用して問題のほとんどを解決し、ノイズ目標が厳しい場合にのみスキューを追加します。
この段階では、有限要素解析が標準です。断面の 2 次元静磁気シミュレーションにより、磁束密度マップ、逆起電力波形、およびコギング トルク値が得られます。設計者は、ローターの体積から理論上の最大トルクも計算する必要があります。小型の空冷 BLDC の場合、ローターの単位表面積あたりのトルクを表す電磁せん断応力は、10 ~ 30 kN/m² の範囲に収まります。目標トルクがその範囲を超えるせん断応力を必要とする場合、モーターにはより多くの磁石材料、より適切な冷却、またはより大きなフレームが必要になります。
固定子と巻線の設計
巻線では電気仕様が銅と絶縁になります。ステータコアは、厚さ 0.35 ~ 0.5 mm の無方向性電磁鋼板積層体から作られています。 50JN470 や 50JN600 などのグレードは、家電製品のモーターとして一般的です。より薄い 0.35 mm 鋼は、高周波数での鉄損を低減しますが、スタンピングとスタッキングのコストが高くなります。ラミネートコーティングは巻線樹脂の硬化温度に耐える必要があります。標準の C5 絶縁コーティングは、短期間であれば 200 °C まで十分です。
巻数は最も重要な巻線パラメータです。電圧定数、つまりモーターが特定の速度でどれだけの逆起電力を生成するかを設定します。巻数が多いと電圧定数が高くなり、低速でのトルクには優れますが、逆起電力がバス電圧に近づくため、最大速度が制限されます。巻数が少ないと電圧定数が低くなり、高速化が可能になりますが、所定のトルクに対して大電流が流れるため、損失が大きくなります。
一次推定では、6 ステップ整流を使用する場合、連続動作点での線間逆起電力ピークを DC バス電圧の約 80% ~ 90% に設定し、残りの電圧は巻線抵抗の降下とインバータの降下のために残しておきます。正弦波磁界指向制御の場合、その関係は変調の深さに依存しますが、同じ原理が適用されます。つまり、最大速度での逆起電力と抵抗降下の合計がインバータの線形出力範囲を下回らなければなりません。実際には、BLDC 設計者は有限要素モデルから逆起電力定数を計算し、プロトタイプを構築し、既知の速度で回転させ、電圧を測定します。フレームを変更する必要がある場合、回転数は直径比の 2 乗に反比例して調整されます。
ワイヤゲージの選択は電流密度に基づいて行われます。連続使用の自然冷却ファン モーターの場合、RMS 電流密度を 4 ~ 6 A/mm² の範囲に保ちます。蒸発空気冷却器や EC ファンなど、気流がハウジングを通過するダクトにモーターが組み込まれている場合、6 ~ 8 A/mm² が実用的です。断続的な負荷では、短時間であれば最大 10 A/mm² が許容されます。例として、約 0.7 A の RMS 相電流を引き出す 310 V バスを備えた 150 W モーターの場合、4.5 A/mm² の電流密度 (約 AWG 25 に相当) を実現するには、1 ターンあたり約 0.17 mm² の銅が必要になります。単一のより線が硬すぎるか、小さな歯に巻くには太すぎる場合は、より線または平行線が使用されます。
スター接続とデルタ接続では動作が異なります。スター (Y 字) 結線は、三相 BLDC 巻線の標準です。相電圧が低くなり、絶縁応力が小さくなり、デルタ巻線を循環する第 3 高調波電流が排除されます。デルタ巻線は、トルクに寄与せずに損失と熱を追加する循環高調波電流を生成するため、BLDC ファン モーターではまれです。特別な理由がない限り、巻線はスター結線三相設計にする必要があります。
銅のフィルファクター、つまり総スロット面積に対する銅の断面積の比率は、効率に大きな影響を与えます。ランダムに巻かれた集中コイルは 0.4 ~ 0.5 に達します。プレフォームワイヤをボビンに巻いたコイルは 0.5 ~ 0.6 に達することがあります。曲線因子が高くなると巻線抵抗が低下し、銅損が低下しますが、より硬いワイヤとより高価な巻線装置が必要になります。設計者は、プレミアムフィルのコストが効率目標によって正当化されるかどうかを確認する必要があります。ターゲットが控えめな場合は、0.45 フィルのより単純な針巻きボビンで十分な場合があります。
ローターとメカニカルパッケージの設計
ローターには磁石が搭載されており、トルクをシャフトまたはハブに伝達します。外部ローター モーターのローターは、絞り加工または機械加工されたスチール カップで、磁気リターン パスを形成し、磁石を保持し、ファン ブレードまたはカップリング インターフェイスを保持するという 3 つの機能を実行します。磁路内の鋼、つまりバックアイアンの厚さは、磁石磁束を飽和させることなく伝導するのに十分な厚さでなければなりません。 N35 磁石を備えた直径約 130 mm の 10 極ローターの場合、4 ~ 6 mm のバック アイアンにより、磁束密度は電磁鋼板の飽和限界に近い約 1.5 T に維持されます。バックアイアンを厚くすると、重量、慣性が増加し、材料費も増加します。
表面に取り付けられた磁石は、構造用接着剤によってローター カップの内側ボアに保持されます。先端速度が中程度のファン用途では、通常、接着剤の保持力は十分です。高速の場合は、ステンレス鋼の保持スリーブまたはカーボンファイバーのバンドが磁石の遠心膨張に抵抗します。専用治具での組立後の磁化は、磁化されたコンポーネントの取り扱いを回避し、磁気の同期性を保証するため、推奨される量産方法です。
ベアリングの配置によって寿命、騒音、価格が決まります。ボールベアリングは、アキシアル荷重または予想寿命がスリーブベアリングが提供できるものを超える場合に使用されます。また、アウターレースを通じて熱をよりよく放出するため、より高い周囲温度にも耐えられます。スリーブ ベアリングは、シャフトが垂直であるか、軸方向の荷重が無視できる低コストのファン モーターでは魅力的ですが、温度や汚れによって寿命が急激に低下します。粉塵の多い環境の空冷器内で 20,000 時間稼働することを想定したモーターの場合は、寿命グリースを塗布した密閉型ボール ベアリングを指定してください。
大径アウターローターではメカニカルバランスが特に重要です。ローターのバランスが崩れると、その回転周波数で振動が発生し、それがファンブレードに伝わり、可聴ノイズとなります。小型ファン モーターの場合、ISO 1940 バランス グレード G6.3 が一般的に受け入れられています。静かな住宅用製品には、グレード G2.5 が指定されています。 2 つの平面での動的バランス調整は、幅が直径の 20% を超えるローターの標準的な製造作業です。
最後に、シャフトと取り付けインターフェイスは実際の組み立てプロセスを尊重する必要があります。 D カット付きのストレート シャフトはファン ハブに簡単に圧入できます。キー溝のあるシャフトは応力を集中させるため、ファンカップリングにはしっかりとキーを取り付ける必要があります。アダプターを使用すると軸方向の長さとコストが増加するため、取り付けフランジは最終的な器具のハウジング穴パターンに合わせて設計する必要があります。設計者は、シャフト、ローター カップ、ステーター ボア間の同心度と直角度の公差を指定する必要があります。小型ファン モーターの一般的な寸法予算は、シャフトとステーター ボア間の半径方向の振れが 0.02 mm、軸方向の面の振れが 0.05 mm です。
整流および駆動電子機器の設計
BLDC モーターは、駆動エレクトロニクスなしでは完成しません。コントローラーは転流を実行し、速度を制御し、モーターを保護します。コントローラは電圧ストレス、電流波形、および安全限界を設定するため、モータとコントローラは単一システムとして設計する必要があります。
整流方式の選択
最も経済的な整流方法は、ホール センサーを使用した 6 ステップのブロック整流です。 3 つのホール効果スイッチ デバイスが電気角で正確に 120 度の間隔でステータ上に配置されています。ローターの磁極を検出し、電気周期ごとに 6 つのインバーター スイッチング イベントをトリガーします。ホール センサーは起動を簡素化し、停止時に確実に動作します。これは負荷下で起動する必要があるアプリケーションにとって重要です。コストのペナルティは 3 つのセンサーと小さな磁石リングです。これは総部品表では無視できますが、組み立て手順が追加されます。
センサーレスの 6 ステップ整流により、ホール センサーが不要になり、逆起電力のゼロクロスからローターの位置が推定されます。モーターに必要なのは 3 本のワイヤとコントローラーだけであり、密閉型またはポット型モーターにとって非常にクリーンな製品アーキテクチャです。欠点は、停止時には逆起電力が存在しないことです。コントローラーはアライメント パルスを使用してローターを既知の位置に移動し、逆起電力が測定可能になるまで開ループ加速ランプを実行します。センサーレス制御は、常に無負荷で始動するファンモーターの標準的な選択肢です。
非常に低いノイズとゼロ速度リップルを要求するアプリケーションの場合、フィールド指向制御が最適なソリューションです。フィールド指向制御は、ステータ電流の直交成分を調整して、ロータ角度に対して相電流を正弦波に保ちます。 6段階のトルク脈動をなくし、騒音を低減し、部分負荷効率を向上させます。実装コストは、より高速なマイクロコントローラーと位相ライン上の高分解能電流検出です。
インバーターと保護装置を構築する
インバーター段は三相フルブリッジです。主電源電圧で約 1 kW までのモーターの場合、MOSFET が主要なスイッチング デバイスになります。それを超えると、IGBT が魅力的になります。 PWM キャリアによって引き起こされる金属音を避けるために、スイッチング周波数は可聴範囲より少なくとも 16 ~ 20 kHz に設定する必要があります。 DC バス間のセラミックまたはフィルム コンデンサは、スイッチング リップルを吸収します。電解コンデンサはバスホールドアップ時間を提供します。コントローラは、DC バス電圧、相電流、および巻線温度を監視し、不足電圧ロックアウト、過電流トリップ、および過熱遮断を実装する必要があります。ローターがロックされたファンの場合、コントローラーは巻線を焼損するのではなく、状態を検出し、少し遅れてから再試行する必要があります。
これらすべての機能は、最終的にはモーター ハウジングの一部となる制御基板上に存在します。つまり、コントローラーの熱設計はモーター損失と同じ予算に属します。 MOSFET の接合部からケースまで、およびケースから周囲までの熱抵抗、PCB の銅面積、制御基板上の空気の動きはすべてテストによって検証する必要があります。よくある間違いは、非常に効率的なモーターと、それ自体で 15 W を消費するコントローラーを、小さな密閉された筐体内に設計することです。結合されたシステムは温度認定に合格しません。
整流シーケンスと PWM 戦略の詳細に詳しくない場合は、 BLDC モーター コントローラーの仕組みに関する短い入門書 電子アーキテクチャに取り組む前に役立ちます。制御方法はモーターの仕様に直接影響します。
江新 EC ファン モーター シリーズは、この統合設計の製品例です。電子制御基板、三相ステーター、ローターが 1 つのハウジング内にパッケージ化されているため、顧客は電源の配線のみを行い、制御入力の準備が整った可変速モーターを受け取ります。
 Jiangxin ECF-155-10 380V 2200W EC ファンモーター 保護機能と幅広い電圧許容差を備えた高出力統合型 EC ファン モーターは、HVAC および産業換気に適しています。そのパッケージ設計は、可変速ファン システムにおける熱管理と信頼性の重要性を強調しています。 製品を見る→
熱管理のための設計
ほとんどの BLDC プロトタイプが 2 回目の反復を必要とする理由は、電気的性能ではなく熱管理です。巻線温度制限は厳しい制約です。絶縁クラスによって最大許容合計温度が設定され、クラス B では 130 °C、クラス F では 155 °C、クラス H では 180 °C になります。周囲温度が 40 °C の場合、クラス B モーターは巻線のホットスポットで 90 K 上昇する可能性があります。予測される温度上昇がその限界に近づく場合は、単に外部ファンを大きくするのではなく、損失密度を低くしてモーターを再設計する必要があります。
熱に変換できる損失は、巻線抵抗による銅損、ステーター積層体の鉄損、ベアリングとローターの摩擦損失と風損、コントローラーのスイッチング損失と伝導損失です。低速かつ高トルクでは、銅損が大きくなります。高速、軽負荷では鉄損とスイッチング損失が支配的になります。定格点だけでは部分速度での熱ボトルネックが明らかにならないため、動作範囲にわたる効率マップは設計点で計算および測定する必要があります。
熱は、ステーター コアを通ってハウジングに伝導し、外面からの対流によって BLDC モーターから排出されます。外部ローター ファン モーターでは、ローター カップが空気を移動させるため、ローター表面の自然対流係数は、静的なエンクロージャの場合よりも大幅に高くなります。これにより、有利な設計ループが作成されます。つまり、速度が高くなるほど冷却が強化され、高速での鉄損とスイッチング損失が部分的に補償されます。それにもかかわらず、ステーター コイルは鋼鉄と巻線樹脂の層の中に埋め込まれているため、銅からハウジングまでの温度低下がボトルネックとなります。ステータスタックとハウジング間の良好な熱接触は、ブラケット上の厚いアルミニウムヒートシンクよりも価値があります。予算が許す限り、高熱伝導性樹脂または焼きばめハウジングを使用してください。
熱経路を推測するのではなく定量化します。コイルエンドのターンに埋め込まれた熱電対、または抵抗ベースの方法で巻線温度を測定し、定格点、過負荷点、および自己冷却が最も弱い最低速度点での温度上昇をマッピングします。赤外線カメラは、インバーターや積層板の局所的なホット スポットを特定するのに役立ちますが、ステーター内部の巻線のホット スポットを見ることはできません。熱電対が基準方法です。
気化式空気冷却器や鶏舎ファンなどの屋外機器の場合、地域によっては夏の周囲温度が 45 °C ~ 55 °C に達する場合があり、モーターが空気の流れに直接取り付けられる場合があります。調達契約で周囲温度を指定します。 40 °C と 50 °C の周囲仕様の違いにより、必要な磁石のグレードと銅フィルファクターが変わり、その結果、価格も変わります。
プロトタイプ、テスト、検証
シミュレーションの中にのみ存在する BLDC モーターには価値がありません。物理的なプロトタイプは早期に構築し、計測し、測定する必要があります。最初のプロトタイプが同時に完全な仕様を満たすことはほとんどないため、開発計画では 2 ~ 4 回の反復ラウンドを予約する必要があります。
- 巻線抵抗と相インダクタンス: LCR メーターを使用して 1 kHz で測定します。値は計算値と 10% 以内で一致する必要があります。そうでない場合は、フィル ファクターまたはターン数がオフになります。
- 逆起電力波形: 駆動モーターでローターを固定速度で回転させ、線間電圧を記録します。ピーク振幅と波形、6 ステップの場合は台形、フィールド指向制御の場合は正弦波を確認します。
- 無負荷テスト: コントローラーを使用してモーターを実行し、無負荷電流と速度を測定します。無負荷回転数と定格回転数の差が磁気性能を示します。
- 負荷パフォーマンス: モーターを動力計に接続し、負荷範囲全体でのトルク、速度、入力電力、出力電力、効率を記録します。
- 効率マップ: 速度とトルクに関するマップ。進角や電流ループなどのコントローラー設定を検証し、部分負荷目標を確認するために使用されます。
- 温度上昇: 意図した周囲チャンバー内で定格負荷を適用します。連続使用の絶縁限界より少なくとも 15 K 低いことを合格基準として、定常状態になるまで巻線温度を記録します。
- 騒音と振動: 1 メートルの距離で実際のダクト内の音響騒音を測定し、高速フーリエ変換を実行して電磁騒音 (電気周波数高調波とスロット通過周波数) を機械騒音 (ベアリングと不均衡) から分離します。
- 絶縁試験:定格電圧の約2倍にAC1,000Vを加えた高電位試験を1分間印加します。メガオーム計で絶縁抵抗を確認してください。
- 信頼性: 入力電力を定期的に測定し、定格負荷で 1,000 ~ 2,000 時間の連続運転を行い、磁石、接着剤、ベアリングが安定していることを確認します。
テストデータは、書面による設計レビューゲートの仕様と比較する必要があります。単一のモーターの性能に基づいて生産バッチを開始することは、巻線公差、磁石のばらつき、ベアリングのプリロードの違いによって性能が分散されるため、受け入れられません。江新汽車のサンプル承認プロセスでは、少なくとも 2 つまたは 3 つのサンプルがライン終了時に測定され、中央値とスプレッドが仕様範囲内に収まっていなければなりません。
停止したファンは数秒で過熱する可能性があるため、ファン モーターの認定テストには、停止回復、ロックされたローター電流の測定、入力電圧のディップとサージ、および温度サイクルも含める必要があります。対象製品が複数の国で販売される場合は、それぞれの規格に対して絶縁テストと EMC テストを繰り返し、それに応じてモーター データシートを更新する必要があります。
製造とコストを早めに検討する
コスト効率よく製造できないモーター設計は、決して実験室から出されるわけではありません。小型 BLDC モーターのコスト要因は均等に分散されておらず、初期段階での設計上の決定が非常に大きな影響を及ぼします。
| 費用項目 | モーターコストの一般的な割合 | 設計または調達のレバー |
|---|---|---|
| 磁石(NdFeB) | 20%~35% | 磁束密度の予算が許せば、N42 の代わりに N35 または N38 を選択してください。磁石のグレードが少し上がると不釣り合いに高価になる |
| ラミネート鋼とスタンピング | 15%~25% | 複数のフレーム サイズに共通する標準的なラミネート形状を選択します。大量生産ではレーザーカットのプロトタイプを避ける |
| 銅巻線 | 10%~15% | より高い充填率には自動巻き取りが必要です。標準ワイヤによる適度な充填により、設備コストが削減されます |
| ベアリング | 8%~15% | ボールベアリングは価格の要因です。寿命目標が許す場合にのみスリーブベアリングを使用してください |
| コントローラーエレクトロニクス | 10%~20% | センサーレス 6 ステップは最も安価な制御です。フィールド指向制御にはマイクロコントローラーと電流センサーが追加されます |
| 組み立てとテスト | 10%~15% | 磁石の挿入がプレス治具に優しいように設計します。自動バランシングステーションをラインで使用する |
磁石のコストは予算を潰しやすい場所です。 NdFeB の価格は希土類元素の供給によって変動し、必要量よりも 20% 多くの磁石体積を使用するモーターは永続的なコストのペナルティを吸収します。磁極アークが大きくなると逆起電力の形状が改善されますが、高価な磁性材料が消費されます。トルクゲインは磁石の厚さでは線形ですが、アーク幅ではすぐに飽和します。プロジェクトの開始時に磁石の厚さの感度をシミュレートします。 3 mm と 4 mm の磁石の違いは、視覚的には気になるかもしれませんが、電気的には無視できるものであり、製品が目標価格に達するかどうかが決まる可能性があります。
巻線の自動化は 2 番目の重要な決定です。歯付きステーターの集中巻は、ニードル巻線機で高い再現性で巻くことができます。巻き数が多く、細いワイヤーを使用した設計では、巻き取りが遅くなります。多くの場合、より高い磁石グレードを選択して巻数を減らす方が、ステーターごとに追加の巻線分を支払うよりも安くなります。逆に、平行なストランドなしでは巻けない太いワイヤを使用した設計では、曲線因子が低下する可能性があります。コイルフォーマーが受け入れられない場合は、1 本の太いワイヤの代わりに、平行な細いストランドを指定します。
ローターの製造公差によっても歩留まりが低下します。磁石の接着剤のはみ出し、不均一な磁石の取り付け、真円でないローター カップは、アンバランスや騒音の原因となります。設計には、ロータ カップ内のショルダ面やパイロット ボアなどの位置決め機能を含めて、ステータ ボアとロータ ボアの間の寸法公差を一貫して保つ必要があります。最後に、完成したモーターはすべて最終段階でテストされます。テスト計画は生産ラインの一部であるべきであり、別のラボで後から考えたものではありません。自動テストステーションは、巻線抵抗、絶縁、無負荷電流、定格負荷応答を測定し、顧客に届く前に仕様範囲外のユニットを選別します。
経験豊富な BLDC モーター メーカーと協力する
すべてのプロジェクトが社内モーター開発ラボの構築を正当化するわけではありません。経済的なクロスオーバーは、量、リードタイム、社内の能力によって決まります。年間 10,000 台のファンを生産する企業が、有限要素のライセンス、ダイナモメーター、磁化治具のコスト、およびモーターを構想から生産に移行するのに必要なエンジニアリング時間のコストを回収することはほとんどありません。経験豊富なモーター メーカーは、仕様を直接プロトタイプに反映できます。これがまさに、ほとんどの中小規模の機器メーカーが BLDC 製品を市場に投入する方法です。
Jiangxin Motor Technology は、浙江省盛州の工場で操業している、そのような製造パートナーの 1 つです。同社は、AC モーター、DC モーター、マイクロモーターを開発および製造し、ISO 9001 品質管理システム認証を取得し、60 か国以上に製品を輸出しています。同社の製品ポートフォリオには、外部ローター BLDC 空冷モーター、EC ファン モーター、牛舎ファン モーター、ガラス強化プラスチック ファン モーター、コンクリート ミキサー モーターが含まれます。つまり、エンジニアリング チームは、一般的なファンや空気を動かす製品に非常に近い用途向けに、スロットと極の組み合わせと制御パラメータをすでに最適化しています。たとえば、Jiangxin 198 mm フレームの外部ローター BLDC 空冷モーターは、220 V で 1,500 W を供給し、大型の蒸発冷却器で使用されており、確立された設計プラットフォームを再発明するのではなく、どのようにスケールアップできるかを示しています。
 Jiangxin DC198 220V 1500W 外部ローター BLDC エアクーラー モーター F クラス絶縁および IP54 保護を備えた、大型蒸発冷却器および換気システム向けの定格 1500 W の頑丈な外部ローター BLDC モーター。これは、BLDC プロジェクトについてメーカーに説明する際のスケーラブルな設計プラットフォームの例となります。 製品を見る→
BLDC 設計プロジェクトについてメーカーに説明するときは、最初の問い合わせで次の資料を提供してください。
- 負荷プロファイル: トルク対速度、デューティ サイクル、および過負荷イベント。
- 電気入力: DC バス電圧または主電源電圧と周波数。
- 機械的エンベロープ: 最大直径、スタック長、シャフト寸法、取り付けパターン、ファン ハブまたはインペラ インターフェイス。
- 環境: 周囲温度範囲、湿度、ほこり、化学薬品への曝露、モーターが密閉されているか換気されているか。
- 最も重要な目標: 効率、騒音、寿命、または最初のコスト。モーターは 4 つすべてを同時に最大化できないため、それらをランク付けします。
- 安全性および EMC 指令を含む、最終製品が満たさなければならない基準。
この概要に対するメーカーの回答には、実現可能性の表明、提案されたスロットと極の組み合わせ、定格点での予測性能値、推定寸法、冷却コンセプト、開発スケジュールが含まれる必要があります。江新プロセスでは、次のステップは顧客のエンジニアリング チームとモーター工場の開発スタッフの間で設計レビューが行われ、磁石のグレード、巻線のターン数、コントローラーの戦略、および信頼性サンプルが書面で合意されます。そのレビュー後にのみ、工場は巻取りスケジュールを発表し、ツーリングを開始します。この協調ゲートは、顧客のマーケティング部門が信じていることとモーターが物理的に提供できることとの間の相違である、最も高価な形式のあいまいさを防ぎます。
暫定仕様書が手元にある場合、次に進む最も早い方法は、負荷プロファイルと負荷範囲について工場のエンジニアリング部門と話し合うことです。 連絡チャネル ;ファンカーブの大まかなスケッチでも、設計者が適切な最初の反復を特定するのに役立ちます。
BLDC モーター設計の成功は、単一の洞察の産物ではありません。それは、仕様、トポロジー、磁気回路、巻線、整流、熱管理、検証、製造など、ループのあらゆる段階での規律ある決定の蓄積された結果です。仕様により、達成可能なパフォーマンスが制限されます。トポロジは物理アーキテクチャを設定します。磁気回路と巻線は効率とトルクを定義します。コントローラはノイズ、起動動作、保護を決定し、生産プロセスは再現性とコストを決定します。それぞれの分野を管理可能な選択肢のセットに減らすことができ、各選択肢を書かれた仕様と照合してチェックできます。連続生産の経験があるモーターメーカーは、故障モード、テスト限界、製造公差がすでにわかっているため、2 年間の開発サイクルを数か月に短縮できます。仕様書を使用し、テスト ゲートを使用し、最初のプロトタイプから設計を製造できるよう十分早い段階で生産パートナーを利用します。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所