中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリー
製品カテゴリー
BLDC モーター コントローラーはどのように動作しますか? PWM、整流、および選択のヒント
220V DC 電源の外部ローター BLDC 空冷モーターが回転しても、整流子のスナップ音が聞こえたり、ブラシの粉塵が発生したりすることはありません。ローターはスムーズに回転し、その速度は装置内のどこかにあるコンパクトな電子回路によって制御されます。その回路が BLDC モーター コントローラーです。その仕事は簡単そうに思えます。DC 電力を連続的に切り替えられる三相電流に変換し、いつ切り替えるべきかを正確に把握します。その結果、機械的接触なしでステーター磁界に従う自己同期モーターが誕生しました。コントローラーの品質によって、モーターが静かに、効率的に、そして何年も過熱することなく動作するかどうかが決まります。
BLDC モーター コントローラーの実際の動作
BLDC モーター コントローラーは、モーターの始動、速度の調整、トルクの制御という 3 つの主な機能を実行します。目標速度やトルクなどのユーザーコマンドを受け取り、ローターの位置を検出し、適切なタイミングで正しい巻線シーケンスを実行します。 3 つの固定子巻線の電流の方向と大きさによって永久磁石回転子がどのように動くかが決まるため、コントローラーはどの巻線に電力を供給するか、いつ変更するかを認識する必要があります。
三相 BLDC モーターの場合、ステーターには 120 度の間隔で配置された 3 相巻線があります。ローターには永久磁石が搭載されています。コントローラーはローターの極を追いかける回転磁界を生成します。ローターが動くと、コントローラーは整流シーケンスを進め、磁界がローターを前方に引っ張り続けます。ブラシ付き DC モーターでは、機械式整流子とブラシがこのスイッチングを実行します。 BLDC モーターでは、コントローラーがこれを電子的に行うため、電子整流と呼ばれることがよくあります。
BLDC モーター コントローラーのコア コンポーネント
単純なファン ドライバーからサーボ アンプに至るまで、すべての BLDC コントローラーは、いくつかの重要なブロックで構成されています。各ブロックはマイクロ秒以内に連携して動作する必要があります。
- マイクロコントローラーまたは DSP: 整流アルゴリズムを実行し、PWM デューティ サイクルを計算し、障害状態を管理します。
- ゲート ドライバー: マイクロコントローラーからの低電圧ロジック信号を、電源スイッチをオン/オフする高電圧ゲート電圧に変換します。
- パワー段 (MOSFET または IGBT): 主モーター電流を切り替える三相インバーター ブリッジを形成します。
- 位置センサー: ローターの位置をコントローラーに伝えるホール効果センサー、エンコーダー、または BEMF 検出回路。
- 電流センサー: トルク制御と過電流保護のために相電流を測定します。
- 電源: 制御回路とセンサーにクリーンな DC 電圧を供給します。
このアセンブリ全体がリアルタイムの閉ループを形成します。マイクロコントローラーはローターの位置と電流フィードバックを 1 秒間に何度も読み取り、次のスイッチング状態を更新します。位置または電流のフィードバックがないと、コントローラーは開ループ モードでしか動作できないため、効率の低下、整流の失敗、損傷の可能性が生じます。
ローター位置の検出方法
ローター位置検出は BLDC 制御の基礎です。コントローラは、次のフェーズに切り替える前に、マグネット ローターがどこにあるかを認識する必要があります。主流となる方法は 2 つあります。
1 つ目はホール効果センサーを使用します。 3 つのホール センサーがステーター上に電気角 120 度離れて配置されています。ローターの極がローターの磁極を通過すると、センサーはデジタルのハイ/ロー パターンを生成し、ローターが現在 6 つのセクターのどれにあるかをマイクロコントローラーに伝えます。この方法はシンプルで堅牢で、低コストの産業機器で広く使用されています。欠点は、余分なセンサー配線と、温度や磁気干渉に敏感なことです。
2つ目はセンサーレス制御です。通電されていない相巻線の逆起電力 (BEMF) のゼロクロスを検出します。ローターが回転すると、各巻線が誘導 EMF を生成します。この EMF の極性が変わる点は、既知のローターの配置を示します。これらのゼロ交差を感知することにより、コントローラーは次の転流点を計算できます。センサーレス制御は配線とコンポーネントのコストを節約しますが、非常に低速では BEMF が弱すぎて測定できないため、閉ループ動作に切り替える前にモーターを回転させるための起動ルーチンが必要です。
外部ローター BLDC 空冷モーターなどのファンおよび冷却装置の場合、通常、動作速度はセンサーレス制御に十分な速さです。ただし、正確な低速位置決めが必要なアプリケーションには、ホール センサーが適しています。
整流: 6 ステップおよび FOC
ローターの位置が分かると、コントローラーはどのスイッチング パターンを適用するかを決定します。最も基本的な方法は 6 ステップ整流で、台形整流またはブロック整流とも呼ばれます。各電気サイクルを 6 つのセクターに分割します。各セクターでは、2 つの巻線が通電され、3 番目の巻線はフローティングのままになります。電流は一方の巻線を通って中心に流れ、もう一方の巻線から出て、段階的に進む磁気ベクトルを作成します。このアプローチはマイクロコントローラーでの実装が簡単で、単純なホール センサー ロジックを使用します。
電流波形が矩形波となるため、トルクリップルが発生するという制限があります。低速では、リップルが可聴ノイズや機械振動に変わる可能性があります。
フィールド指向制御 (FOC) はさらに高度です。三相電流を回転 d-q 座標系に変換します。d 軸はローターの磁石磁束と一致し、q 軸はトルクを制御します。この基準フレーム内の電流を調整することにより、モーターは個別に励起された DC マシンのように動作します。 FOC はほぼ正弦波の相電流を生成し、速度範囲全体にわたってスムーズなトルクを生成します。その代償として、より高い計算量、高速なマイクロコントローラ、より複雑な電流検出が必要になります。
| 特徴 | シックスステップ | FOC |
|---|---|---|
| 現在の形状 | 長方形 | 正弦波 |
| トルクリップル | プレゼント | 低い |
| 低い-speed performance | 中等度 | 素晴らしい |
| 計算負荷 | 低い | 高 |
| 導入コスト | 低いer | 高er |
| 一般的な使用方法 | ファン、ポンプ、ブロワー | サーボドライブ、ロボット、精密工具 |
大型の外部ローター BLDC 空冷モーターの場合、多くの場合、6 ステップで十分です。ただし、設計目標が低ノイズと広い速度範囲である場合、特により高い電力レベルでは、FOC コントローラがより良い選択肢となります。
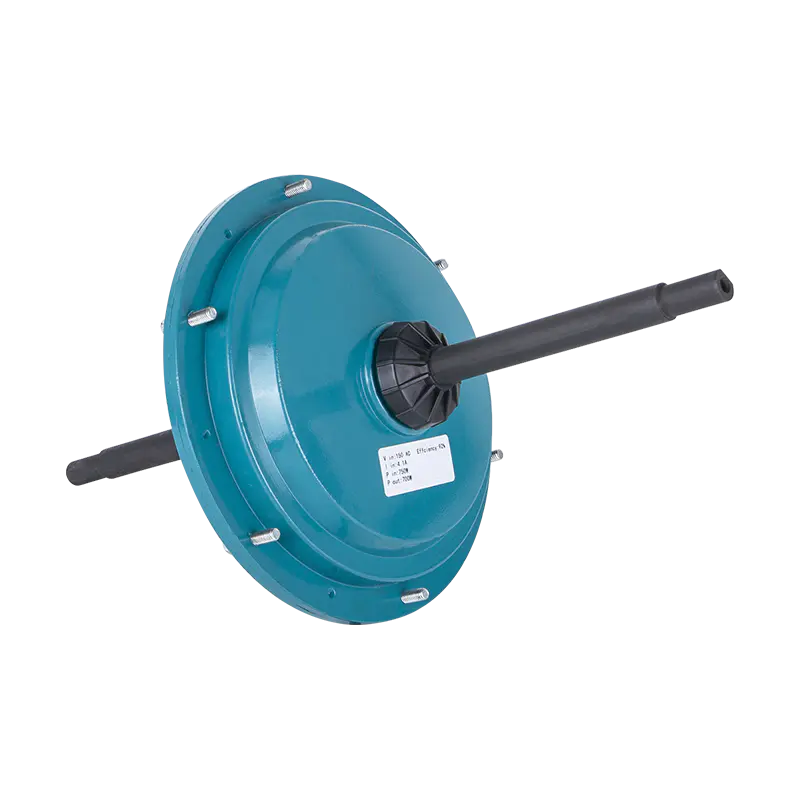
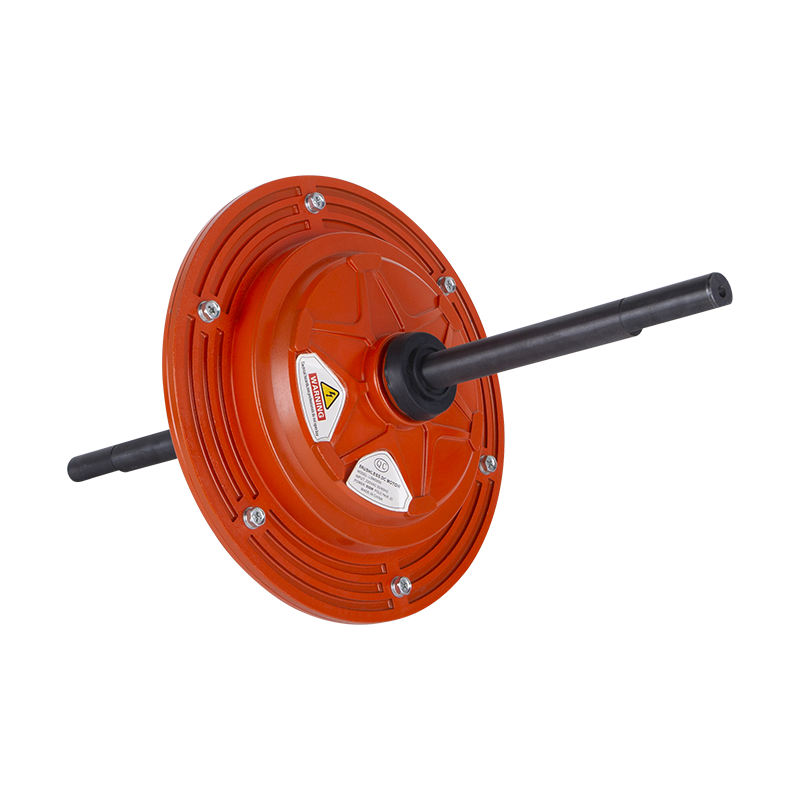
 DC198 220V 1500W エアクーラー用外部ローター BLDC モーター この高出力ブラシレス モーターは、耐久性の高い蒸発冷却器用に構築されており、純銅巻線、IP54 保護、F クラス絶縁を備えており、過酷な産業環境でも信頼性の高い動作を実現します。 製品を見る→
PWM電流制御とトルク
転流シーケンスが選択された後、コントローラーは電圧と電流を調整する必要があります。ほとんどのコントローラーはパルス幅変調 (PWM) を使用します。 PWM では、電源スイッチは固定周波数 (通常は 10 kHz ~ 30 kHz の間) でオンおよびオフになります。オン時間比、つまりデューティ サイクルを変更することで、コントローラは巻線に印加される平均電圧を設定します。 50% のデューティ サイクルは、各 PWM 周期の半分の時間でスイッチがオンになり、バス電圧の約半分が生成されることを意味します。
トルク制御では、電流がより重要な変数です。 BLDC モーターでは、少なくとも磁気飽和以下では、発生するトルクは相電流に比例します。コントローラはシャント抵抗または変流器を使用して電流を測定し、それを基準値と比較し、実際の電流が基準値に従うように PWM デューティ サイクルを調整します。これは電流フィードバック ループであり、モーターに剛性と応答性を与えるものです。
強力な保護機能は、本格的なコントローラーの一部である必要があります。過電流保護、過熱シャットダウン、低電圧ロックアウト、およびストール検出はすべて、初期故障を防止します。コントローラーを比較する購入者にとって、これらの保護の有無は定格電力と同じくらい重要です。
コントローラーと BLDC ファンモーターの適合
コントローラーとモーターの適合性は、電圧クラスだけの問題ではありません。バス電圧、ピーク相電流、逆起電力定数、ホール センサーの位相、速度範囲、負荷トルク プロファイルはすべて互換性がある必要があります。
当社の外部ローター BLDC 空冷モーターの 1 つを考えてみましょう。DC149 シリーズは 220V DC 入力で動作し、600W ~ 850W の電力レベルをカバーします。このタイプのモーターは通常、蒸発冷却装置に取り付けられます。負荷はファンであり、二乗トルク曲線に従います。起動電流は定格電流の 2 ~ 3 倍になる可能性があるため、コントローラはトリップすることなく短期間の過負荷を供給できなければなりません。同時に、グリッドからの入力電圧のちらつきが DC バスに影響を与える可能性があるため、堅牢なコントローラーには広い入力電圧許容差と良好なレギュレーションが必要です。
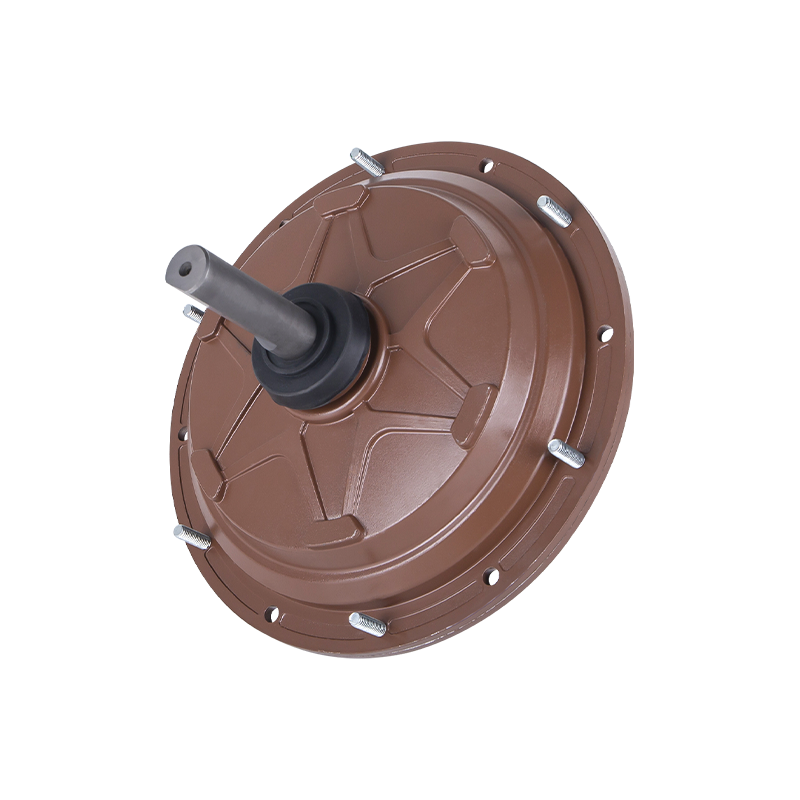
 DC149 220V 600W エアクーラー用外部ローター BLDC モーター この 600W ブラシレス モーターは、直接 220V 駆動、高トルク、メンテナンス不要の長寿命を実現しており、作業場や倉庫での継続的な高負荷冷却用途に適しています。 製品を見る→
もう 1 つの実用的なポイントは熱設計です。高温のエンクロージャ内で動作するコントローラは出力を低下させます。空冷モーターが密閉された埃の多い環境に設置される場合、コントローラーの基板はコンフォーマル コーティングが施され、そのパワー ステージには十分な銅面積または強制エアフローが必要です。これらの選択は、システムの総コストと信頼性に影響します。空気処理機器のメーカーにとって、コントローラーの保護と負荷軽減曲線を比較することは、サプライヤーの評価の重要な部分です。詳細については、 産業用ファンの用途 これらの要件を組み立てるのに役立ちます。
ファンと冷却装置の実際的な考慮事項
ファンと冷却装置は、BLDC モーター制御に特別な要求を課します。一定のトルク負荷とは異なり、ファンは二次トルク負荷です。トルクは速度の 2 乗で増加し、電力は 3 乗で増加します。これは、コントローラーが低速では非常に軽い負荷を管理し、高速では急激に増加する負荷を管理する必要があることを意味します。サーボ モーター用に調整されたコントローラーは、この特性をうまく処理できない場合があります。
さらに、多くのファンは外部ローター モーターを使用しており、ローターが外側のシェルであり、ステーターが内側にあります。多くの場合、モーターはファン インペラに直接組み込まれているため、コントローラー用のスペースは限られています。一部の製品では、コントローラーがモーター端子ボックスに統合されているか、ファン ハウジング内の別個の PCB に取り付けられている場合もあります。この統合は、熱がどのように放散され、コントローラが湿気や埃からどのように保護されるかに影響します。
EC ファンの場合、コントローラーはモーター アセンブリの不可欠な部分です。ファンは AC ライン電圧を受け取り、それを DC に整流し、BLDC コントローラーを使用してモーターを駆動します。ユーザーはファンを AC 電源に接続するだけで、外部 VFD を必要とせずに DC ドライブのエネルギー節約が得られます。当社の ECF35010 シリーズは、220V 入力と 350W 出力を使用する、このコンパクトな EC 設計の好例です。
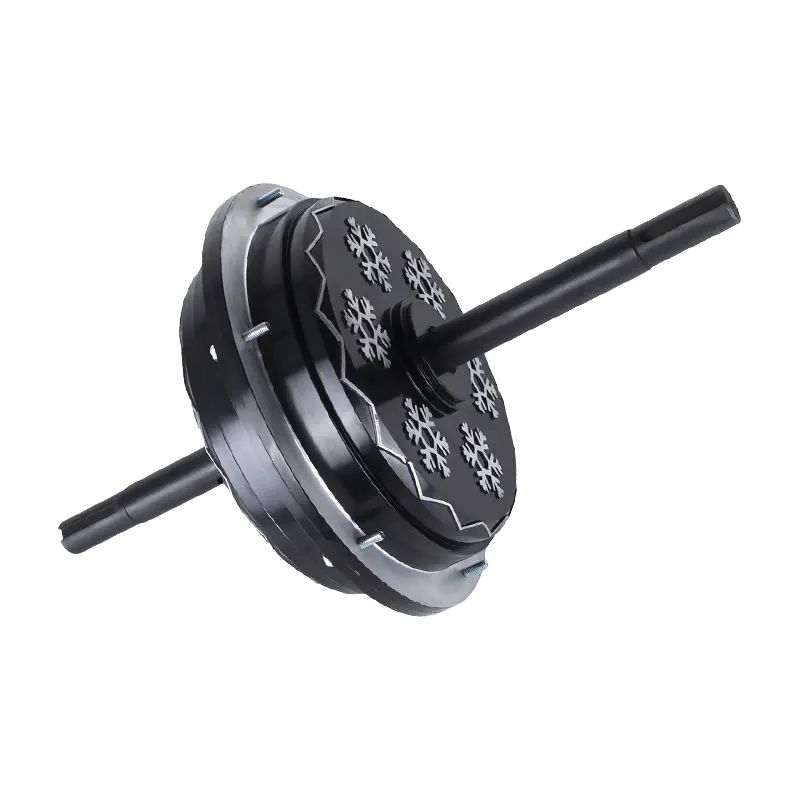
 ECF-350-10 220V 350W 電子整流ファンモーター この EC ファン モーターは BLDC コントローラーと整流器を統合しており、最大 95% の効率と低騒音を達成しており、省エネと静かな動作が優先される蒸発式空気冷却器に最適です。 製品を見る→
空冷用途に外部ローター BLDC モーターを選択する場合、コントローラーの電流定格とモーターの抵抗およびインダクタンスが一致している必要があります。コントローラーのサイズが小さすぎると過熱する可能性があります。サイズが大きすぎると、不必要なコストと無駄なスペースが発生する可能性があります。役立つ参考記事は次のとおりです。 外部BLDCエアクーラーモーター 設計上の考慮事項。
結論
BLDC モーター コントローラーは、あらゆるブラシレス モーターを支えるインテリジェンスです。位置フィードバック、整流ロジック、PWM を使用して、DC 電力を連続回転トルクに変換します。 6 ステップと FOC のどちらを選択するかは、滑らかさ、コスト、複雑さに影響しますが、電圧と電流の定格の一致によって、モーターが全負荷時に安全に動作するかどうかが決まります。空冷器、EC ファン、その他の産業用送風機を扱うエンジニアやバイヤーにとって、BLDC コントローラーがどのように動作するかを理解することは、信頼性の高いモーターとコントローラーの組み合わせを選択するための第一歩です。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所