中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリー
製品カテゴリー
ホール効果センサーは BLDC モーターでどのように動作しますか?完全ガイド
三相ブラシレス DC モーターがうなり音を立て始め、過剰な電流が流れ、回転しなくなったとします。巻線は無傷で、コントローラーには電力が供給されており、磁石は完全に磁化されています。この状況で最も一般的な根本原因は、コンポーネントの焼損ではなく、信号の欠落です。つまり、コントローラーがローターの位置を認識していないことです。
ブラシレス DC モーターには、機械的な整流子やブラシがありません。したがって、正しい瞬間に正しいステータ巻線に通電する前に、コントローラにロータの位置を知らせる必要があります。ほとんどのファン タイプ BLDC モーターでは、この位置情報を提供するコンポーネントはホール効果センサーです。
結論は 1 段落で簡単です。ホール効果センサーはローターの永久磁石の磁場を検出し、その磁場をデジタル電気信号に変換します。ステーターの周りに電気角 120 度離れて配置された 3 つのそのようなセンサーは、各電気サイクル内のローター セクターを独自に記述する 6 つのバイナリ出力の組み合わせを生成します。モーター コントローラーはこれら 6 つの状態をデコードし、相巻線を正しい順序で切り替えます。ホール センサー、その配線、プルアップ回路、コントローラーの整流ロジックがすべて連携して動作すると、モーターは停止状態からフルスピードまでスムーズに回転します。そのチェーンのいずれかの部分に障害が発生すると、その症状はまさに冒頭のシナリオで説明したハム、過電流、振動と同じになります。
このガイドでは、ホール効果センサーが BLDC モーターでどのように動作するかを段階的に説明します。根底にある物理的効果、3 つのセンサーが 6 ステップの整流シーケンスを生成する方法、ラッチ タイプのホール IC の特性、センサーの配置、配線、信号の完全性、センサーレス制御との比較、および実際の障害検出について説明します。また、ホール センサー BLDC 構造がファン、蒸発空気冷却器、EC モーターのアプリケーションにとって重要である理由についても説明します。
ホール効果: センサー内で実際に何が起こるか
ホール効果センサーは、通過する磁束密度に比例した出力電圧を生成する半導体デバイスです。その背後にある物理学は 1879 年のエドウィン ホールにまで遡ります。ホールは、電流が流れる導体が磁場の中に電流の方向に対して直角に置かれると、電荷キャリアがローレンツ力によって偏向されることを発見しました。半導体内の電子、つまり正孔は導体の一方の側に移動し、測定可能な横電圧が 2 つの横端の間に現れます。この電圧がホール電圧です。
ホール電圧は電流と磁場の強さの積に比例し、導体の厚さと電荷キャリア密度に反比例します。銅などの純粋な導体では、キャリア密度が非常に高いため、ホール電圧は非常に小さくなります。このため、実際のホール センサーは、キャリア密度がはるかに低い半導体材料で作られ、ホール プレートと呼ばれる薄いプレートに配置され、バイアス電流源、差動アンプ、コンパレーター、出力段が 1 つの IC パッケージに統合されています。
BLDC モーターの整流では、絶対磁束密度を高分解能で測定する必要はありません。必要なのは 1 つの質問に対する二者択一の答えだけです。現時点でローターの N 極がセンサーに面しているのか、それとも S 極がセンサーに面しているのかということです。したがって、整流グレードのホール センサーの出力はデジタルです。 IC 内のコンパレータは、増幅されたホール電圧を基準しきい値と比較します。ローターの北極の磁束密度が動作点 (BOP) を超えると、出力は 1 つの状態に切り替わります。その後、S 極が磁束密度を解放点 (BRP) 以下に押し下げると、出力が元に戻ります。 BOP と BRP の差はヒステリシスと呼ばれ、磁場が反転するときにチャタリングのないクリーンなデジタル遷移が保証されます。
BLDC モーターにローター位置フィードバックが必要な理由
ブラシレス DC モーターは同期永久磁石モーターです。その固定子には通常スター型またはデルタ型に接続された 3 相巻線が搭載されており、回転子には N 極と S 極が交互に配置された永久磁石が取り付けられています。整流子が回転子の位置に応じて電機子電流を機械的に切り替えるブラシ付き DC モーターとは異なり、BLDC モーターには機械的なスイッチング デバイスがありません。相電流はインバータによって電子的に切り替えられる必要があり、切り替えの瞬間はローターの角度位置と一致する必要があります。モーター アーキテクチャの詳細については、ブラシレス DC モーターの動作原理に関する記事を参照してください。
標準的な三相 BLDC ドライブでは、一度に 2 つの相だけが導通します。 3 番目のフェーズは非アクティブです。インバータの 6 つの電源スイッチは、回転ステータ磁界を設定する 6 つの可能な導通状態を生成します。ステーター磁界が永久磁石ローターを引き付けたり反発したり、ローター磁界を整列させようとするため、トルクが発生します。最大トルクは、ステータ磁界がロータ磁界よりも電気角で約 90 度進んだときに得られます。ローターが回転する際に 90 度の関係を維持するには、コントローラーは 60 電気度ごとに 1 つの導通状態から次の導通状態に切り替える必要があります。切り替えが早いとトルクが低下します。遅れるとトルクが低下します。間違ったペアを選択すると、モーターは加速する代わりに減速します。重要な部分は、コントローラーはローターの位置が分からない限り、どのペアを選択すべきかを知ることができないということです。したがって、位置フィードバックはオプションの改良ではありません。それは機能要件です。
BLDC モーターのローター位置を取得するには、いくつかの方法があります。エンコーダとリゾルバは高解像度を提供しますが、高価で機械的に複雑です。センサーレス方式は逆起電力から位置を導き出しますが、停止時や低速時には失敗します。毎分数百から数千回転で動作するコスト重視のファン モーターの場合、3 つのホール効果センサーが業界標準の妥協点となります。これらは安価で堅牢であり、シャフトが動いていないときでもローターの絶対位置を提供します。
3 つのホール センサー、6 つの状態、6 つの整流ステップ
ホール センサーは単一または複数で使用できます。三相 BLDC モーターの標準構成は、ステーターの周囲に電気角 120 度の間隔で配置された 3 つのセンサーです。センサーは固定されており、ローターが回転するとローターの磁石がセンサーの横を通過します。各センサーが北極にさらされると、そのデジタル出力はロジック High になります。南極が通過すると、出力はロジック ローになります。 3 つのセンサーは物理的に電気角で 120 度離れているため、それらの出力が同時に変化することはありません。いつでも、3 つの出力の組み合わせは 6 つの有効な状態の 1 つになります。各状態は、電気角 60 度にわたるローター セクターに対応します。
コントローラーは、6 つの状態のそれぞれを、そのセクターで通電する必要がある相のペアにマッピングする真理値表を保持しています。代表的なマッピングを以下に示します。
| ホール状態 (H1 H2 H3) | ローター部門 | 通電相 |
|---|---|---|
| 101 | 0~60度 | A/B- |
| 100 | 60~120度 | A/C- |
| 110 | 120~180度 | B/C- |
| 010 | 180~240度 | B/A- |
| 011 | 240~300度 | C/A- |
| 001 | 300~360度 | C/B- |
表全体を読むと、1 つの完全な電気サイクルの状態のシーケンスは 101、100、110、010、011、001 です。モーターが逆回転すると正確な順序が逆になる可能性があり、相線が交換されるとセクターへの状態の割り当てが変わります。原理は同じままです。
2 つの点は、実際の設計上の多くの決定を説明するものであるため、強調する価値があります。まず、ホールの組み合わせが変化するたびに、コントローラーはすぐに次の導通状態に切り替えることができます。ホール遷移自体を整流イベントとして使用できます。このため、整流はホール同期と呼ばれることがあります。第 2 に、ホール信号は電気角 60 度ごとに 1 回だけ更新されるため、分解能はエンコーダに比べて粗くなります。複数の極対を持つモーターの場合、センサー間の物理的な間隔はそれに応じて小さくなります。この機械的制約については、後ほど専用のセクションで説明します。
各 60 度セクター内で、導通巻線の電流は通常、DC バス電圧のパルス幅変調 (PWM) によって調整されます。ホール センサーは電流を調整しません。どの位相ペアが PWM を受信するかを決定するだけです。速度は PWM デューティ サイクルを変更することで調整されますが、転流ステッピングはホール状態にロックされたままになります。 6 ステップの整流と PWM のこの組み合わせは、事実上すべてのセンサー付き BLDC ファンおよび空冷ドライブの基礎です。
ラッチ型ホールIC:重要な部品
BLDC 整流アプリケーションでは、ホール センサーはラッチ モードで動作します。通常、これはユニポーラ スイッチではなくバイポーラ ラッチと呼ばれます。単極スイッチは、一方の極性の磁場がしきい値を超えるとオンになり、磁場がそのしきい値を下回るとオフになります。この動作は、磁石の存在を検出する場合には問題ありませんが、整流には適していません。整流センサーはその状態を記憶し、反対の極が到着するまでその状態を保持する必要があります。ラッチタイプのホール IC はまさにこれを行います。BOP より上の N 極を検出すると論理 High にラッチし、BRP より下の S 極を検出するまで解放しません。その後、出力は電気角で約 180 度を超えて高い状態を維持し、電気角で約 180 度を超えて低い状態を維持し、整流ロジックが期待する均等にバランスのとれた方形波を生成します。
データシートの主要なパラメータの解釈は難しくありません。一般的な整流ホール IC の電源電圧は 3.3 ~ 24 V DC で、オープンドレインまたはプッシュプル出力を備えています。オープンドレイン出力には外部プルアップ抵抗が必要です。プッシュプル出力はそうではありません。スイッチングしきい値 BOP および BRP はガウスまたはミリテスラで指定され、ヒステリシスはそれらの差です。典型的なラッチは、数十ガウスの動作点と、数十ガウスだけ反対の極性の解放点を持ちます。実際の数値は、センサーの位置で利用可能な磁束密度と一致する必要があります。スイッチング周波数はモーターの最大電気周波数よりも高くなければなりません。ファン モーターではこれが問題になることはほとんどありませんが、高速設計または多極数の設計では確認する必要があります。周囲温度範囲は、巻線からの熱浸みを含む、モーター内のセンサーの最悪の場合の位置をカバーする必要があります。気化式空気冷却器などの屋外機器の場合、センサー アセンブリの耐湿性も重要です。
微妙だが繰り返し発生する設計上の問題の 1 つは、ホール センサーの配置とスロット付きステーター内の磁石磁束との関係です。センサーはローターの磁石だけを認識するわけではありません。通電された固定子巻線からの漏れ磁束もわかります。漏れ磁場が十分に強い場合、BOP および BRP のしきい値を超えたり、転流タイミングがずれたりする可能性があります。標準的な救済策は、センサーをマスクまたはブラケットで囲むか、ステータースタックの向こう側にセンサーを配置するか、コントローラーの短いデバウンスまたはフィルターを使用してインバーターのスイッチング中にホール信号を一時的にブランクにすることです。これは、耐久性のあるモーター設計と断続的な整流エラーのあるモーター設計を区別する典型的な詳細です。
取り付け、位置合わせ、および極ペアの制約
ホール センサーの機械的な取り付けは、電気設計とほぼ同じくらい重要です。ファン、空気冷却器、および蒸発冷却器を目的としたほとんどの中小型 BLDC モーターでは、3 つのホール IC がモーターの非駆動端シールドに取り付けられた小さなプリント基板にはんだ付けされています。アーキテクチャに応じて、ロータにはセンサー ボード上を通過する追加の磁石が搭載されているか、メイン ローターの磁石がセンサー ボードを通過するようにセンサー ボードが配置されています。センサー PCB はコネクターによってコントローラー ボードに電気的に接続され、通常の 5 線式インターフェイス (VCC、GND、および 3 つのセンサー出力) を形成します。
120 度の電気的間隔は、磁極ペアの数に応じて機械的角度に変換されます。 1 つの電気サイクルは 1 つの極対に対応するため、隣接するセンサー間の機械角は 120 電気度を極対の数で割ったものとなります。 2 極モーターの場合、3 つのセンサーは機械的に 120 度の間隔で配置されます。 4 極モーターの場合、それらは 60 機械度の間隔で配置されます。 4 つの極ペアを持つ 8 極モーターの場合、間隔は 30 機械角度です。その結果、極数が増加するにつれて、センサー パッケージに利用できるスペースが縮小し、位置合わせの公差が厳しくなります。これが、多くの大型ファン モーターが中程度の極数にこだわっている理由の 1 つであり、また、極数の多いモーターがセンサーレスで設計されているか、センサーが別の基板ではなくメイン PCB に直接取り付けられているように設計されている理由の 1 つです。
位置合わせは 2 番目の制約です。センサーボードは、各ホール出力のスイッチングエッジが、対応する相の固定子巻線に対して正しい回転子角度で発生するように、組み立て中に配置されます。センサーの位置がいずれかの方向に電気的に数度ずれている場合、整流イベントの到着が早すぎるか遅すぎ、電流スパイク、トルク リップル、振動、効率の損失が発生します。センサーの位置が大きくずれていると、モーターがまったく始動しなくなる可能性があります。一部の設計では、高速動作のために位相を進めるためにセンサーと巻線軸の間に固定角度を意図的に導入していますが、オフセットは一貫性があり、文書化されており、偶然ではありません。
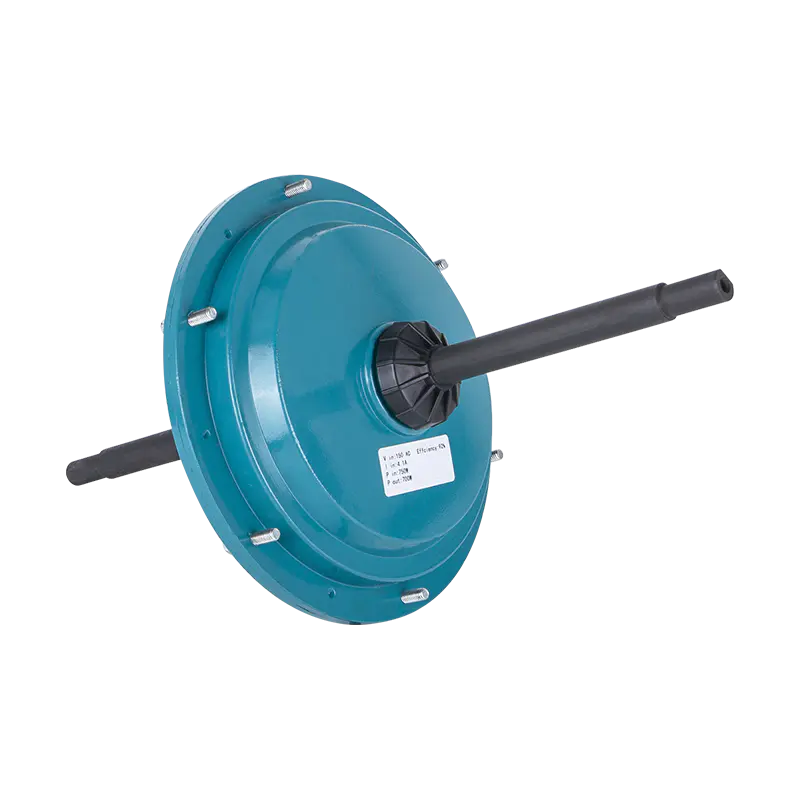
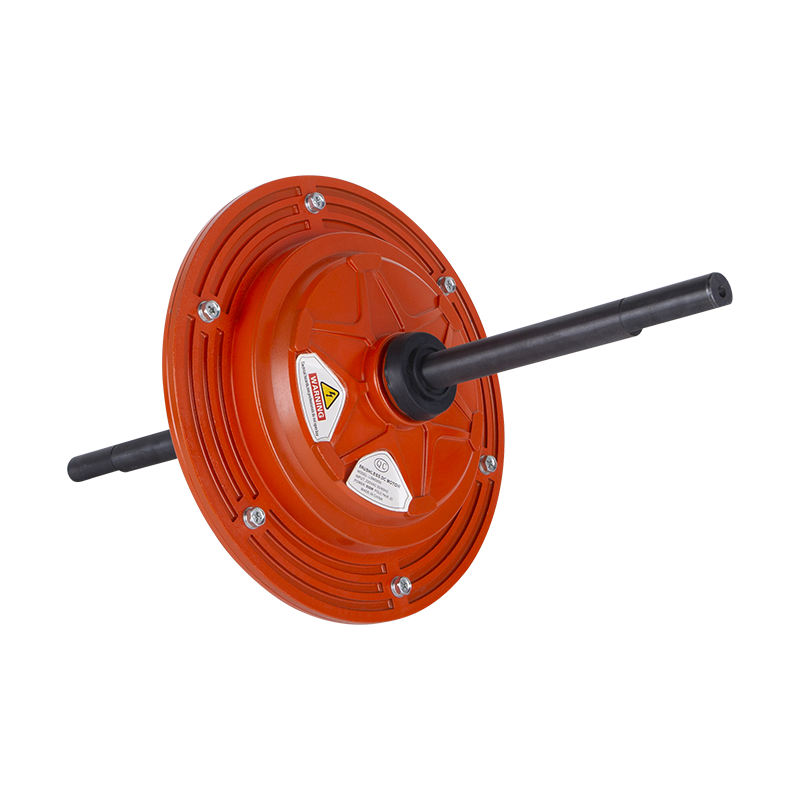
いくつかの空冷ファン モーターで使用されている外部ローター構造では、ステーターが内側に、ローター カップが外側に配置されます。このセンサー システムの明らかな利点は、ホール ボードが固定ステーター側に取り付けられ、磁石リングが回転カップの内側にあることです。エアギャップは予測可能であり、センサーは外部の空気の流れから保護されます。実際のエアフローデューティに対応したサイズのこのアーキテクチャの例としては、DC149-220V-600W 外部 BLDC 空冷モーターが代表的なケースです。
 DC149 220V 600W 外部ローター BLDC エアクーラーモーター この 600W 外部ローター モーターは、ステーターに取り付けられたホール センシングの代表的な例であり、予測可能なエア ギャップと保護されたセンサー配置を提供し、実際のエアフロー デューティで信頼性の高い整流を実現します。 製品を見る→
配線と信号の整合性: コントローラーへのパルスの取得
ホール出力は方形波ですが、急速にスイッチングする PWM 電流を運ぶ相線に沿って走るケーブルを通って伝送されます。注意しないと信号が破損する可能性があります。最も重要な実践的なポイントは次のとおりです。
- オープンドレイン ホール出力には 1k ~ 10k オームのプルアップ抵抗を使用します。この値は、信号の立ち上がり時間とイミュニティの両方を制御します。抵抗が低すぎると不必要な電流が流れます。抵抗が高すぎるとエッジが遅くなり、静電容量の影響を受けやすくなります。
- 転流エッジのタイミングを維持しながら高周波ノイズを除去するには、コントローラ入力の近くに小さなコンデンサ (通常は 1nF ~ 100nF) を配置します。
- ホール信号線はツイストするかシールドしたままにして、配線が可能な場合はどこでも相導体から分離してください。
- グランドオフセットを避けるために、センサーのグランドとコントローラのグランドを単一の共通点に接続します。センサーが別個の電圧レギュレータから供給されている場合は、PWM 過渡時にレギュレータの出力が安定していることを確認してください。
- ケーブルが長い場合は、差動ライン ドライバまたはトランジスタ バッファを挿入できますが、ケーブル長が数メートルまでのモータの場合は、通常、フィルタリングされたオープン ドレイン信号で十分です。
コントローラーの転流ロジックは通常、レベルではなく遷移エッジでトリガーされます。ホール ラインに余分な遷移を引き起こすノイズがあると、早期整流が発生します。そのため、デバウンスとエッジ検出が量産コントローラーのファームウェアの一部になっています。一部のインバータは、スイッチング ノードの急速な電圧変化がセンサー ワイヤに容量結合するため、位相スイッチング中にホール入力を数マイクロ秒間ブランクにします。
モーター内部の追加の保護手段の 1 つは、コネクタ近くの各ホール ラインに直列抵抗を設けることです。コントローラ側のコンデンサと組み合わせて、ローパス フィルタを形成します。モーターを単独で購入する場合は、モーターのコネクタ ピンに VCC、GND、H1、H2、および H3 のラベルが付いていることを確認してください。間違ったピン配置は最も一般的なフィールド配線エラーであり、電源の極性が逆になるとホール IC がすぐに損傷する可能性があります。
ホールセンサーとセンサーレス制御: 実際の比較
工学的に繰り返される疑問は、センサーレス逆起電力制御がホール センサーに取って代わることができるかどうかです。大量生産のアプリケーションでは、答えは「はい」になる場合もありますが、妥協がないわけではありません。ホール センサーを使用したセンサー制御には、決定的な利点が 1 つあります。それは、ゼロ速度で動作することです。対照的に、センサーレス ドライブは欠相の逆起電力からローターの位置を推定し、逆起電力は速度に比例します。停止時および非常に低い rpm では、逆起電力は測定するには小さすぎるため、コントローラーはモーターを動かすためだけにアライメント パルスと開ループ ランピングを適用する必要があります。負荷トルクが高い場合、または起動中に変化する場合、開ループランプが故障したり、モーターが停止したり、瞬間的に逆回転が発生したりする可能性があります。
空気冷却器、ダクト ファン、およびその他のプロペラ負荷の場合、ファン自体は停止時に非常に低いトルクを加えますが、空力負荷は速度の 2 乗に応じて増加します。センサー付きモーターは、最初のホール遷移から最大トルクで開始するため、コントローラーが簡素化され、既知の方向が保証されます。ファームウェアが適切に調整されていれば、センサーレスモーターを起動させることができますが、その取り組みはハードウェアではなくソフトウェアに移ります。
通常、センサーの削除を検討する主な理由は、コストと信頼性です。ホール センサーでは、モーター ケーブル、コネクタ、センサー PCB に 2 つまたは 3 つの導体が追加され、組み立て時間がかかります。信頼性の面では、センサーまたははんだ接合が故障する可能性がありますが、逆起電力検出には追加の可動部品や磁気部品がありません。ただし、最新のホール IC は安価であり、正しく取り付けて保護すれば非常に堅牢です。数か月間継続的に動作するファン モーターの場合、センサーの故障率は低くなります。より一般的な故障は、取り付け時のセンサー ケーブルまたはコネクタへの機械的損傷です。
| 基準 | ホールセンサー制御 | センサーレス (逆起電力) |
|---|---|---|
| 停止時のローター位置 | すぐに利用可能 | 測定不能 |
| 起動時の動作 | 決定性と再現性 | ファームウェアのアライメントとランプに依存 |
| 低速トルク | 最初の整流からフルトルク | 逆起電力が読み取れるようになるまで低減 |
| 追加のコンポーネント | 3 つのセンサーと PCB および配線 | なし |
| コントローラーの複雑さ | 単純な真理値表 | エスティメーター、フィルター、スタートアップステートマシン |
| 一般的なファンモーターの使用 | 可変速、静かな低速運転 | 定速、固定速度のファン |
結局のところ、選択は動作範囲に帰着します。停止時にトルクを生成したり、ファンを低速で保持したり、確実に逆転させたりする必要があるモーターは、ホール センサーの恩恵を受けます。無負荷の静止状態から回転する固定速度のファンは、慎重に調整された起動ルーチンを使用してセンサーレスにすることができます。ほとんどの市販の空冷モーター、EC ファン モーター、および低ノイズ BLDC ファン モーターは、ホール センサーを維持して、スムーズで静かな低速動作と予測可能な起動を保証します。
ホールセンサー BLDC モーターを選択する際の確認事項
完全なモーターを購入する場合は、通常、ホール センサー モデルを自分で選択しません。モーターメーカーがそうします。ただし、センサーの品質は機器の起動信頼性と耐用年数に直接影響するため、何を検証するかを知っておく必要があります。
まず、コントローラーに対するセンサーの供給電圧範囲を確認します。 5V で電力供給されるホール センサーを備えたモーターは、センサーが 3.3V 動作を受け入れ、プルアップが 3.3V レールに接続されていない限り、3.3V 電源で動作できません。最新のホール IC の多くは 3.3 ~ 24V をカバーしています。次に、出力ロジックを確認します。オープンドレイン出力にはプルアップ抵抗が必要で、そのプルアップはコントローラー ボード上にある必要があります。 3 番目に、極ペアの数とセンサーの間隔を確認します。これはユーザーが設定することはできません。 4 番目に、環境評価を考慮します。モーターが蒸発冷却器の湿った空気流に取り付けられている場合、または結露にさらされている場合は、センサー PCB とコネクタを保護する必要があります。
5 番目に、実際の負荷で起動動作を確認します。ファンのインペラにはわずかな静止バイアスがある場合があります。ホール基板の位置がずれていると、まれにモーターが逆回転したり、低速で振動する場合があります。正直なテストは実際のアセンブリで行われます。 6 番目に、ホール信号が失われた場合にモーターがどのように動作するかを尋ねます。優れたコントローラー ファームウェアは、ホール エッジの欠落を検出し、間違った整流パターンを続行するのではなく、PWM の生成を停止し、障害のフラグを立てます。
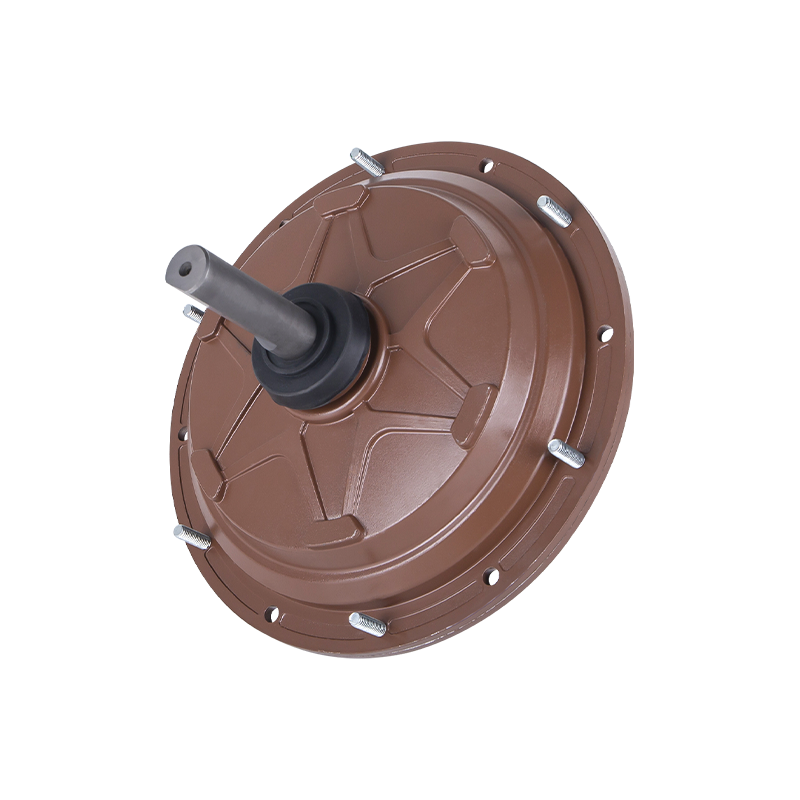
最後に、より大型のクーラーに合わせてモーターのサイズを決定する場合は、機械的な取り付けとシャフトの構成を比較してください。大型空冷クーラー用の高出力外部ローター モーターは、コンパクトな EC ファン モーターとは物理的なパッケージが異なります。高出力クラスでは、DC198-220V-1500W 外部 BLDC 空冷モーターが、同じセンサー付きアーキテクチャをスケールアップした 1500W 層を表します。
 DC198 220V 1500W 外部ローター BLDC エアクーラーモーター 1500W 層にスケールされたこの高出力外部ローター モーターは、同じセンサー付きアーキテクチャを共有しているため、より重い機械的取り付け要件を備えた大型クーラーのサイズを決定する際の適切な比較ポイントとなります。 製品を見る→
一般的なホール センサーの障害とその診断方法
現場ではハンブ、過電流、始動不能、逆始動が繰り返し発生します。次のリストは、古典的な障害モードと最初に確認すべき場所を示しています。
- モーターが起動せず、高電流が流れます。通常、コントローラーは有効なホール状態を認識しないため、整流を開始できません。原因には、センサーの切断、はんだブリッジ、出力の固着などが含まれます。
- モーターは始動し、動作し、負荷がかかると停止します。1 つのホール出力が時々ドロップアウトするため、転流されたペアが間違った状態になります。原因としては、接続不良、はんだ接合部の亀裂、プルアップ接触の断続などが考えられます。
- モーターが過剰な振動でほぼ一方向に動作します。1 つのセンサーがオフセットしているか、センサーのしきい値が高すぎて意図した角度で正確に切り替えることができないため、転流タイミングが早いか遅いです。
- モーターは断続的に逆回転します。状態の順序または起動ロジックは、2 本のホール ラインの配線を交換することによって逆転します。一部のコントローラーでは、これはファームウェアで修正できます。そうしないと、センサーの物理的な順序が間違っています。
- モーターは、カチカチという音が聞こえながら、指令された速度よりも低い速度で動作します。単一のホール出力が欠落しているか、常に高いため、コントローラーは 4 状態シーケンスのみを強制し、完全な 6 ステップのトルクを生成できません。これは簡単なテストです。ローターを手で回転させながら 3 つの出力を読み取ります。それらはすべて、極ペアごとに正確に 1 回切り替える必要があります。
有用なテスト手順は次のとおりです。モーターをインバーターから外し、定格 VCC のベンチ電源でホールボードに電力を供給し、プルアップを介して 3 つの出力をロジック電源に接続し、ローターを手でゆっくりと回転させます。オシロスコープでは、電気サイクルの周りに 6 つの異なる組み合わせがあり、エッジがきれいで二重遷移がないことがわかります。マルチメータでは、各出力が個別に切り替わることを確認できますが、オシロスコープでは、整流にとって最も重要な部分である 3 つのチャネル間のタイミング関係が明らかになります。
また、測定されたセンサー間隔 (機械度単位) を極数の予想値と比較します。4 極設計の場合、3 つのセンサーは機械度 60 度離れています。反対側の磁極がその真正面にある場合でも、1 つのセンサーが継続的にロジック High を報告する場合は、そのセンサー IC を交換してください。出力が磁場に追従しているが、磁気閾値が限界に達している場合は、より強い残留磁束を持つ磁石が通常の解決法です。
空冷器、ファン、EC モーターの用途でホール センサーが重要な理由
同社の製品ラインのアプリケーションは、実際的な関連性を示しています。気化式空気冷却器は単純な機械ですが、夜間の低速でのインペラ負荷、午後の高気流、主電源電圧の変動、湿った空気の流れなど、厳しいモーター負荷を伴います。センサー付き外部ローター BLDC モーターは、アプリケーションに必要な低速トルクと保証された始動方向を提供します。外部ローター構造により、ステーターとホールボードが内部で保護され、結露や汚れが電子機器に到達することができません。ホール状態に同期した PWM 制御により、モーターは過熱することなく公称速度の数分の 1 でインペラを回転させることができ、制御信号が要求したときに最大空気流量まで急速に加速できます。
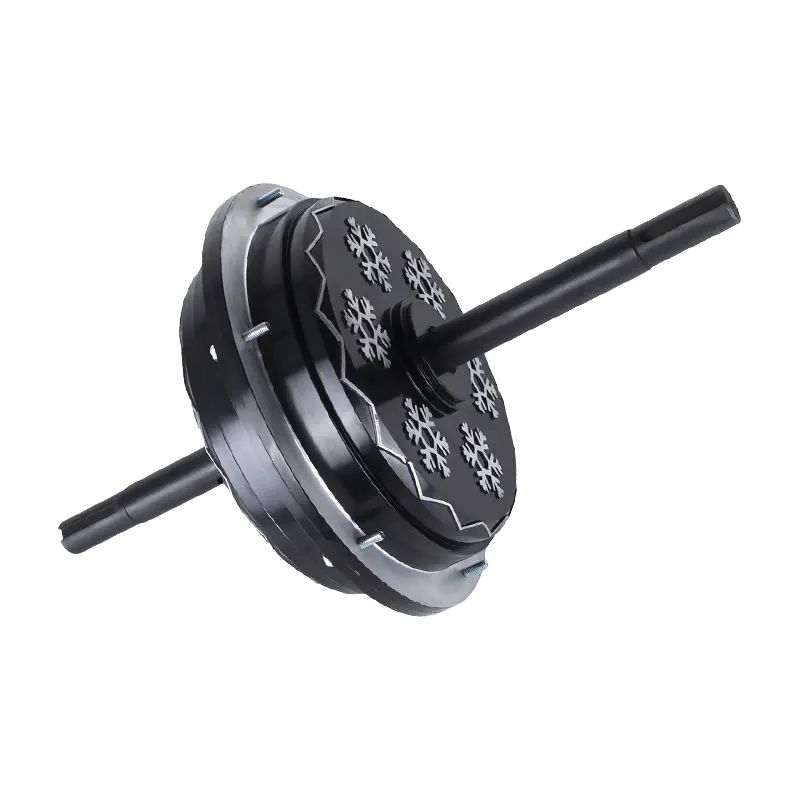
EC ファンモーターは同じクラスのマシンです。 EC という用語は、機械的ブラッシングに代わる電子整流を指します。これはまさにホール センサー BLDC ドライブが実装するものです。 EC ファン モーターでは、ホール センサーがローター セクターを決定し、コントローラーが PWM を適用し、統合ユニットが設定値に対して速度とエアフローを調整します。誘導ファンと比較した EC ファンの利点は、部分負荷時の効率です。 PWM デューティ サイクルを調整し、ホール状態を通じて整流を維持することにより、コンパクトな EC ファン モーターは、広い動作範囲にわたって効率の向上を実現できます。 220V 電源で 350W クラスのアプリケーションの場合、ECF35010 EC ファン モーターはこのアーキテクチャの代表的な例です。
 ECF-350-10 220V 350W ECファンモーター この 350W EC ファン モーターは、コンパクトなホール センサー BLDC 整流の例となり、ノイズに敏感な環境における換気システムの部分負荷効率の向上と静かな動作を実現します。 製品を見る→
センサー付き設計が換気装置に好まれるもう 1 つの理由は、低速での静かな動作です。センサーレス BLDC ドライブでは、逆起電力が読み取れるようになる前に、シングル ステップ起動フェーズで相ペアに長時間通電する必要があることが多く、これによりハード カットやクリック ノイズが発生します。センサー付きモーターは最初の遷移から正しいトルク角度で転流するため、ステーターの力は一定で静かです。これが、温室、鶏舎、住宅用クーラーの低ノイズ BLDC モーター設計が、純粋な逆起電力推定器ではなくホール センサーに依存する理由です。
機器ビルダーの観点から見ると、この利点は実用的です。ホール センサー BLDC モーターにより、コントローラーの開発が簡素化され、起動の信頼性が向上し、低速でのトルクが安定します。ただし、配線を数本追加する必要があります。空気冷却器およびファン業界にとって、これはほとんどの場合許容される取引です。
結論
ホール効果センサーは謎のアクセサリではありません。これは、BLDC モーターの電気サイクルのどのセクターがアクティブであるかをコントローラーに伝える小さなラッチ式磁気スイッチです。電気角 120 度の間隔にある 3 つのセンサーが 6 つのバイナリ コードを生成します。コントローラーは各コードを 6 つの伝導ステップの 1 つにマッピングします。モーターは正しいトルクでセクターからセクターへと進みます。物理的な効果は単純で、実際のエンジニアリングは調整、配線、しきい値、フィルタリングにあります。
ファン、蒸発冷却器、または EC ファン用のモーターを選択するときは、ホール センサーを不明瞭な詳細として扱わないでください。その品質と配置によって、モーターが毎回始動するかどうか、低速で静かに動作するかどうか、コントローラーがどの程度確実に切り替えられるかが決まります。設計に着手する前に、電圧、電力クラス、センサー インターフェイス、および環境保護を確認し、実際のインペラ負荷で起動をテストしてください。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所