中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリー
製品カテゴリー
BLDC モーターの PWM 周波数を計算する方法: 4 つの実践的なチェック
600 W 外部ローター BLDC 空冷モーターは、組立ラインを 8 kHz キャリアで稼働させます。テストベンチでは、ブレードが激しい鳴き声を発し、巻線表面は引き出し温度より 22 ℃上昇し、相電流トレースは基本波のほぼ半分の幅のリップルバンドを示します。何も欠陥はありません。単にドライブがワインディングにマッチしなかっただけです。
BLDC モーターの PWM 周波数を計算する方法に対する簡単な答えは、1 つの数値を選択するのではなく、3 つのフロアのうち最大のフロアを解いてから天井をチェックするということです。下限は、巻線の電気時定数、許容されるピークツーピーク電流リップル、および最高速度でのモーターの電気 (整流) 周波数から決まります。上限は、スイッチング損失、デッドタイム、ゲートドライブのバジェット、およびマイクロコントローラーのカウンター分解能によって決まります。 8 ~ 12 mH の位相インダクタンスを備えた 350 W ~ 1500 W クラスの 220 V 外部ローター ファン モーターの場合、3 つのフロアは通常、12 kHz ~ 20kHz の間のどこかに収束します。位相インダクタンスが 100 ~ 200 マイクロヘンリーの低インダクタンス高速モーターの場合、同じ計算で 40 kHz 以上に到達し、上限チェックが厳しくなり始めます。
以下は、トラブルを回避する順序での計算シーケンスです。防御可能な巻線データの収集、RL カットオフの計算、リップル フロアの計算、整流フロアの計算、次に、ファームウェアに書き込む前に、選択した値を損失とタイミングの上限に対してテストします。
4 つの異なる周波数は「PWM 周波数」と呼ばれます
このトピックにおける混乱のほとんどは、BLDC ドライブに現れる 4 つの別々の周波数を混同することに起因しています。そのうちの 1 つだけがタイマー レジスタにロードされます。
| 数量 | 定義 | 参考値 | どこに設置されているか |
|---|---|---|---|
| 機械速度 | シャフト回転数/分 | 1300rpm | 応募要項 |
| 電気周波数 | rpm x 極対 / 60 | 86.7Hz(4極対) | 速度と磁石数の結果 |
| 転流ステップ速度 | 6 ステップ: 6 x 電気周波数。フィールド指向制御: 電気サイクルごとに 1 つのセクター更新 | 520Hz(6ステップ) | 制御アルゴリズム |
| キャリア周波数 | パワー段スイッチング周波数 | 12~20kHz | これは私たちが計算している数字です |
| コマンドPWM | 速度またはトルクの設定値信号がパワー段とは別にドライブに供給される | 100Hz~2kHz | ホストコントローラーまたはPLC |
最後の行は警告に値します。 「間違った PWM 周波数」が原因とされるフィールド障害の多くは、コマンド信号の問題であることが判明します。 1 kHz、10 ~ 90 パーセントのデューティ コマンドを予期し、20 kHz 信号を受信するドライブは、入力フィルタとキャプチャ ルーチンがはるかに遅い波形を中心に設計されているため、それを無視するか、スタック デューティ サイクルを読み取ります。キャリアに触れる前に、インターフェースの仕様を確認してください。
ステップ 1: 実際に防御できるワインディング データを収集する
計算は、その背後にあるインダクタンスと抵抗の値によって決まりますが、データシートでは両方の値が不注意であることがよくあります。 3 つの習慣が効果をもたらします。
ライン間ではなくフェーズごとに測定
2 つの端子間に配置された LCR メーターは、2 つの相の直列組み合わせを読み取ります。平衡 Y 巻線の場合、各相の値は読み取り値の半分になりますが、これはローターが固定で 3 番目の端子がフローティングの場合に限ります。ここで 2 倍の誤差があるとリップル フロアが 2 倍シフトするため、どの規則を使用したかを記録してください。
目的のキャリアに近い周波数で測定します
積層、渦電流、表皮効果により、インダクタンスは周波数に依存します。 100 Hz で 10 mH を読み取る巻線は、10 kHz で 8mH、20 kHz で 7 mH を読み取ることがあります。リップルはサイジングの対象となるため、実行する予定の周波数帯域の値を使用し、メーターのテスト周波数をテストシートに書き留めます。
高温で飽和した最悪のケースを使用する
銅抵抗は 1 ℃あたり約 0.393 パーセント増加します。25 ℃での 1.10 オームの位相抵抗は、100 ℃の巻線では約 1.42 オームになり、RL カットオフが 30 パーセント近く上昇します。負荷がかかるとインダクタンスは逆に動きます。定格電流の 2 倍では、磁気回路が飽和に近づくにつれてファン巻線は小信号インダクタンスの 30 ~ 50 パーセントを失う可能性があり、それに比例してリップル フロアが上昇します。両方のエクスカーションを監査します。
何かを計算する前に、次の 5 つの数値を書き留めてください。25 ℃での各相の抵抗、目的のキャリア周波数での各相のインダクタンス、磁石の数 (極対 = 磁石 / 2)、定格相電流、および現実的な最高のケースを含む DC バス電圧です。アクティブ力率補正段から供給される 220 V モーターは、310V ではなく 380 ~ 400 V DC を受け取ります。これは、多くの最初のプロトタイプが見逃している 25 パーセントのリップル ペナルティです。
ステップ 2: RL カットオフにより下限が決まります
各相は直列抵抗とインダクタであり、そのペアは 1 次のローパス フィルタを形成します。そのカットオフ周波数は次のとおりです。
f_c = R / (2 x pi x L)
この周波数以下では、電流はスイッチング サイクル内で指令された平均値に従うことができます。それを超えると、巻線は印加電圧の平均化を開始します。広く引用されている経験則は、キャリアをカットオフの 10 倍以上で動作させることです。これにより、電流ループに指令値を保持するのに十分な帯域幅が与えられ、電流波形が電圧指令より大きな位相角で遅れることがなくなります。
カットオフ自体は何ではないことに注意してください。フォーラムで流通している公式 f = R / (2 x pi x L) はカットオフであり、推奨されるキャリアではありません。 BLDC モーターを独自の RL カットオフ周波数で動作させると、その速度では巻線が何も平滑化できないため、大きなトルク リップルと可聴ノイズが発生します。
基準モーターの使用: R = 1.10 オーム (25 ℃)、L = 8 mH (10 kHz で測定)。時定数は 8 mH / 1.10 オーム = 7.3 ms、f_c = 1 / (2 x pi x 7.3 ms) = 21.9Hz です。その10倍は219Hzです。 1.42 オームの熱巻線に修正すると、カットオフは 28.3 Hz、10 倍のフロアは 283 Hz になります。
したがって、中程度のインダクタンスのファン モーターの場合、RL フロアは些細なものになります。これは、非常に低インダクタンスの機械、および設計者が意図的に直列インダクタンスを追加したモーターにのみ拘束されます。それを答えではなく正気の基準として扱いましょう。
ステップ 3: 電流リップルが実際の下限を設定する
これは、ほとんどのドライブの実際の数を決定する計算です。 1 つのスイッチング周期中に、印加電圧によって巻線インダクタンスが充電され、ピークツーピーク リップル電流は次のようになります。
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
ここで、D はその脚の瞬間的な負荷です。式は D = 0.5 でピークに達します。これは、最悪のケースを V_bus / (4 x L x f_pwm) に単純化します。必要な周波数に合わせて再配置します。
f_pwm は V_bus / (4 x L x delta_I_allow) 以上です。
delta_I_allow を定格相電流の割合として選択します。 10 ~ 20% にすると、鉄と銅の損失が控えめに保たれ、電流ループが簡単にターゲットになります。 30% を超えると、余分な発熱、可聴ノイズが発生し始め、センサーレス ドライブではノイズの多い逆起電力が観測されます。
再び基準モーター: V_bus 310 V DC、L 8 mH、定格相電流 2.5A、許容リップル 20 パーセント、つまり delta_I_allow = 0.5A ピークツーピーク。
f_pwm は 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19,375 Hz 以上です
これは 20 kHz に丸められます。同じモーターは 12 kHz で、定格の約 32 パーセントに相当する 0.81 A のリップルを伝送し、8 kHz では、39 パーセント近くの 0.97 A を伝送します。これはまさに、冒頭の段落で故障したドライブに見られるリップル バンドであり、異音と 22 ℃ の異常高温の両方を説明しています。
3 つの修正により推定値が改善されます。 3 次高調波注入による空間ベクトル変調では、上記の正弦波式よりも最悪の場合のリップルが約 15% 少なくなるため、20 kHz の推定値は 18 kHz のように動作することがよくあります。モーターがそのデューティの大部分で低い変調指数で動作する場合、D = 0.5 の最悪のケースが動作点で発生することはなく、リップル マージンを犠牲にしてスイッチング損失を下げることができます。逆に、モーターがローターのロックや深い電圧低下に耐えなければならない場合、デューティは 0.5 まで変化し、最悪のケースが現実になります。
ステップ 4: 整流ステップごとに十分なスイッチング サイクルを維持する
また、キャリアはモーターの電気周波数に対して高速でなければなりません。そうしないと、ドライブがセクターごとに電流を調整する機会が少なすぎます。最初に電気周波数を計算します。
f_elec = rpm x 極対 / 60
4 つの極対を備えた 1300rpm の基準モーターの場合、f_elec = 86.7Hz。 6 ステップ整流では、各電気サイクルに 6 つのステップが含まれるため、ステップ レートは 520 Hz になります。一般的なガイドラインは、整流ステップごとに少なくとも 10、できれば 20 の PWM 周期であり、下限は 5.2 ~ 10.4kHz になります。これが RL フロアを超え、リップル フロアに近づいていることに注目してください。これが、このクラスのクラスタでファンが 12 ~ 16 kHz 付近で駆動する理由です。
フィールド指向制御には、少し異なる制約があります。通常、電流ループはキャリア周期ごとに 1 回更新されるため、最高速度でループを安定に保つには、キャリアは電気周波数の少なくとも 10 倍にする必要があります。また、低速でのトルク リップルを低くしたい場合はさらに高くする必要があります。シングルシャント電流検出では、より厳しい制限が追加されます。シャントはスイッチング期間の定義されたウィンドウ中にのみ読み取り可能であるため、非常に高いデューティでは測定ウィンドウが縮小し、ドライブは測定をスキップするかキャリアを下げます。
高速モーターはガイドラインを完全に破ります。 4 つの極対を備えた 20,000rpm モーターの f_elec = 1333Hz、6 ステップ レートは 8 kHz です。ステップごとに 20 の PWM 周期を要求するには 160 kHz が必要ですが、これは絶縁ゲート バイポーラ トランジスタ ブリッジには非現実的であり、炭化ケイ素を使用した場合でも高価です。このレジームの実際のドライブは、整流ステップごとに 1 つの有効パルスに切り替わり、PWM を自由に実行するのではなく整流イベントに同期させます。より広い意味は、電気周波数が数キロヘルツに近づく場合、搬送波の計算を変調方式と別に行うのではなく、一緒に行う必要があるということです。
スイッチング シーケンスとセクター タイミングについてさらに詳しく知りたい場合は、この説明を参照してください。 BLDC コントローラーが PWM を整流に変える方法 ゲートパターンを段階的に通過します。
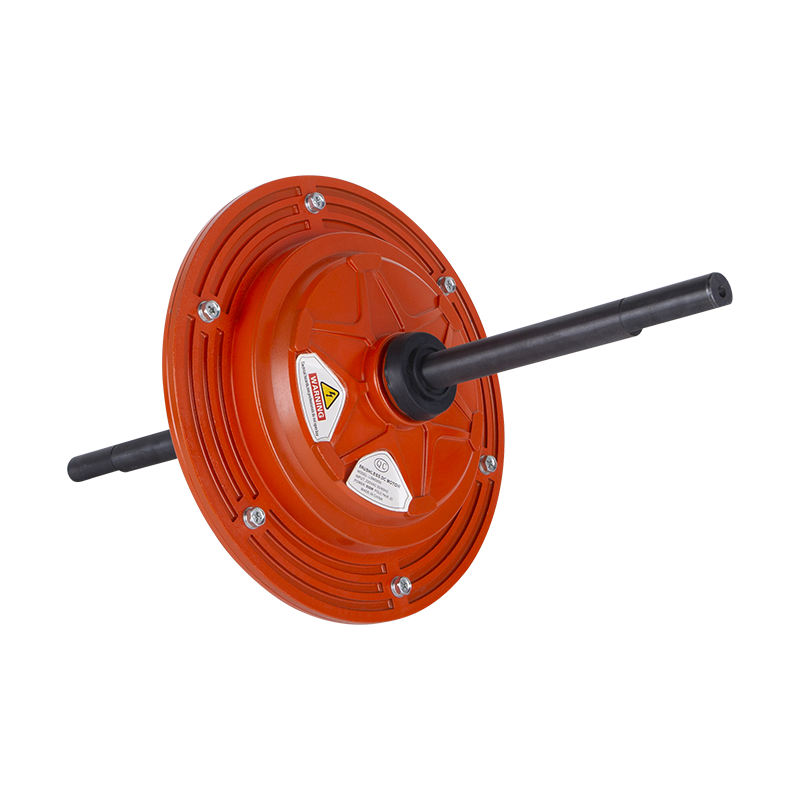
リファレンス ファン モーターを例にとると、DC149 シリーズの 220 V 600 W 外部ローター設計はこれらの数値に現実的に一致しており、公開されている巻線データは、独自のベンチ測定とのクロスチェックに役立ちます。
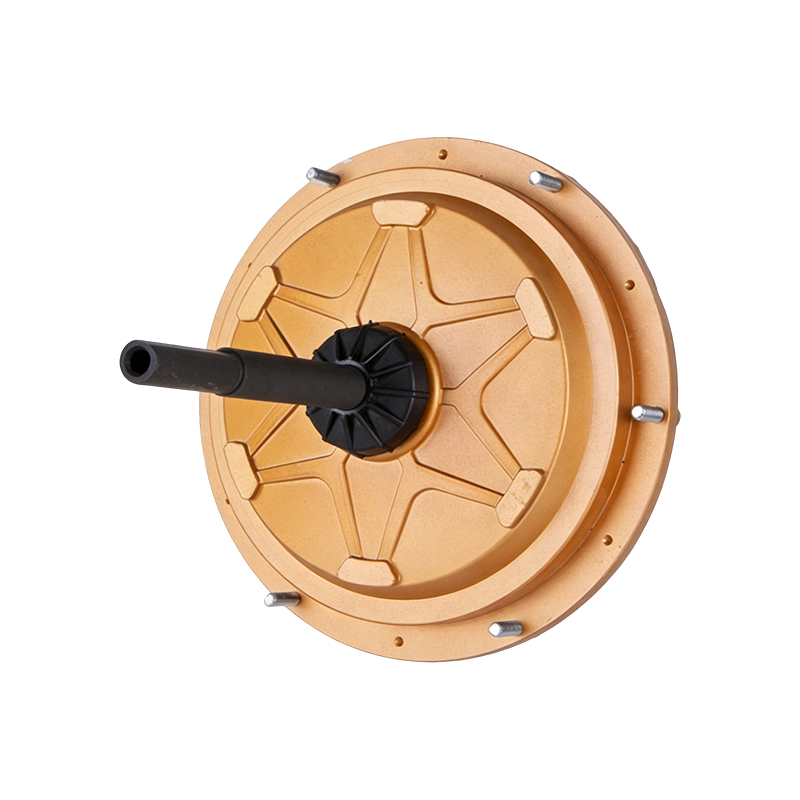 DC149 220 V 600 W 外部ローター BLDC 空冷モーター 空気冷却器用の 220 V 600 W 外部ローター BLDC モーター。ベンチ測定と照合できる公開された巻線データを備えています。 製品を見る→
ステップ 5: 候補者を天井に対してテストする
下限がわかれば、許容できるマージンの上限が決まります。 4 つの制約が重要で、通常は最初の 2 つが最初にバインドされます。
スイッチング損失
デバイスごとのおおよその推定値は、P_sw = 0.5 x V_bus x I_phase x (t_on t_off) x f_pwm です。 310 V バス、3.5 A ピーク相電流、100 ns の複合遷移時間、および 16 kHz 搬送波を使用すると、各デバイスはスイッチングだけで約 0.87 W を消費します。 20 kHz では 1.08 W になり、8 kHz では 0.43 W に下がります。変調方式でアクティブなデバイスの数を掛けて、伝導損失を追加し、パッケージとヒートシンクの熱抵抗をチェックします。最悪の周囲環境での接合マージン 25 ℃は賢明な設計目標であり、通常、自然冷却基板での野心的な 40 kHz 計画を台無しにする数値です。
デッドタイムと最小パルス幅
デッドタイムはデューティサイクルに対する固定の税金です。 16 kHz では周期は 62.5 マイクロ秒であるため、1 マイクロ秒のデッドタイムは周期の 1.6 パーセントを消費します。 5 パーセントの指令デューティでは、印加電圧の 32 パーセントの誤差が発生し、電流歪みと低速トルク リップルが発生します。デッドタイムが短いと誤差は減少しますが、ジャンクション温度が上昇し、デバイスのドリフトが遅延するため、シュートスルーのリスクが高まります。多くのゲート ドライバでは、最小入力パルス (通常は 50 ~ 200 ns) も指定されており、これにより、高いキャリア周波数で使用可能なデューティ範囲が制限されます。
タイマーの解像度
中央揃えモードの 100 MHz タイマーでは、16 kHz で 1 周期あたり 6250 カウントが得られるため、デューティ ステップは約 0.016 パーセントになります。 80 kHz では、同じタイマーで 1250 カウントと 0.08 パーセントのステップが得られます。どちらも動作可能ですが、ケースが粗いため、軽負荷時の細かい電流調整が制限されます。
音響ノイズとEMC
8 ~ 12 kHz の帯域は人間の聴覚にとって最悪の場所であり、これが 8 kHz のドライブ音が非常に不快になる理由の 1 つです。 16 kHz への移行はほとんどの成人に役立ちますが、すべての人に役立つわけではありません。 20 kHz 以上は通常は聞こえませんが、損失と放射が増加します。ランダムまたはディザ搬送波変調は、わずかに高い電流リップルとより複雑な電流サンプリング方式を犠牲にして、スペクトルを拡散し、純音を取り除きます。 EMC 側では、キャリア周波数が高くなると入力フィルタとモーター ケーブルの動作が悪化するため、12 kHz で通過する設計は自動的には 24 kHz に準拠しません。
2 つのモーター クラスにわたる実際の比較
同じ 4 つのチェックを行っても、巻線インダクタンスに応じてまったく異なる答えが得られます。以下の表は、中インダクタンスのファン モーターと低インダクタンスの高速モーターを同一の演算で実行します。
| パラメータ | 空冷ファンモーター | 高速ブロワーモーター |
|---|---|---|
| DCバス | 310 V | 48V |
| 25℃での相抵抗 | 1.10オーム | 0.05オーム |
| キャリアの位相インダクタンス | 8 mH | 120マイクロヘンリー |
| 極対 | 4 | 4 |
| 最高速度 | 1300rpm | 20,000 rpm |
| 定格相電流 | 2.5 A | 20A |
| RLカットオフ | 21.9 Hz | 66Hz |
| 10倍RLフロア | 219Hz | 663Hz |
| 許容リップル(20%、15%) | 0.5 A | 3A |
| リップルフロア | 19.4kHz | 33.3kHz |
| 電気周波数 at top speed | 86.7 Hz | 1333 Hz |
| 転流床 (ステップごとに 20 周期) | 10.4 kHz | 160kHz、達成不可 |
| 選択した通信事業者 | 20 kHz | 40 kHz、PWM が転流に同期 |
高速コラムの方が有益です。 33 kHz のリップル フロアは 48 V ブリッジとしてはすでに高く、整流ガイドラインに到達できないため、設計ではステップごとに少ない PWM 周期を受け入れ、より厳密な電流ループ タイミングとより優れた逆起電力フィルタリングで補償する必要があります。これは通常のエンジニアリング上の妥協であり、間違いではありませんが、意識的に行う必要があります。コントローラーが統合されたこのようなモーターを購入した場合、妥協点はすでにファームウェアに組み込まれており、変更することはできません。
統合ドライブが計算に何を意味するか
現在、多くのファンおよび空冷モーターは、エンド シールドにインバーターが取り付けられた状態で出荷されており、キャリア周波数はドライブ メーカーが選択した値 (通常は 16 ~ 20 kHz) に固定されています。購入者にとって、上記の計算は設計の練習ではなく検証の練習になります。
スイッチング周波数を書面で尋ね、それが固定であるか、設定可能であるかを尋ねます。次に、その数値が意図的に選択されたかどうかを明らかにする 2 つの質問をしてください。定格負荷で測定されたピークツーピーク リップルはいくらですか、もう 1 つは最大定格周囲でのジャンクション温度マージンはいくらですか。両方に答えられるサプライヤーが計算を行っています。周波数のみを見積もるサプライヤーはそうではありません。
データシートにどの PWM が記載されているかも確認してください。 350 W ~ 1500 W クラスの電子整流ファン モーターは、通常、固定内部キャリアの実行中に 0 ~ 10 V のアナログまたは低周波 PWM コマンドを受け入れます。この 2 つを混同すると、ファームウェアの障害のようなコミッショニングの問題が発生します。
ドライブがすでに統合されており、キャリアが固定されている 380 V の設置の場合、実際的なチェックは、巻線インダクタンスと公表リップルがそのキャリアで一貫しているかどうかです。これは、380 V 1500 W EC ファン モータのサプライヤーに提起する価値のある質問です。
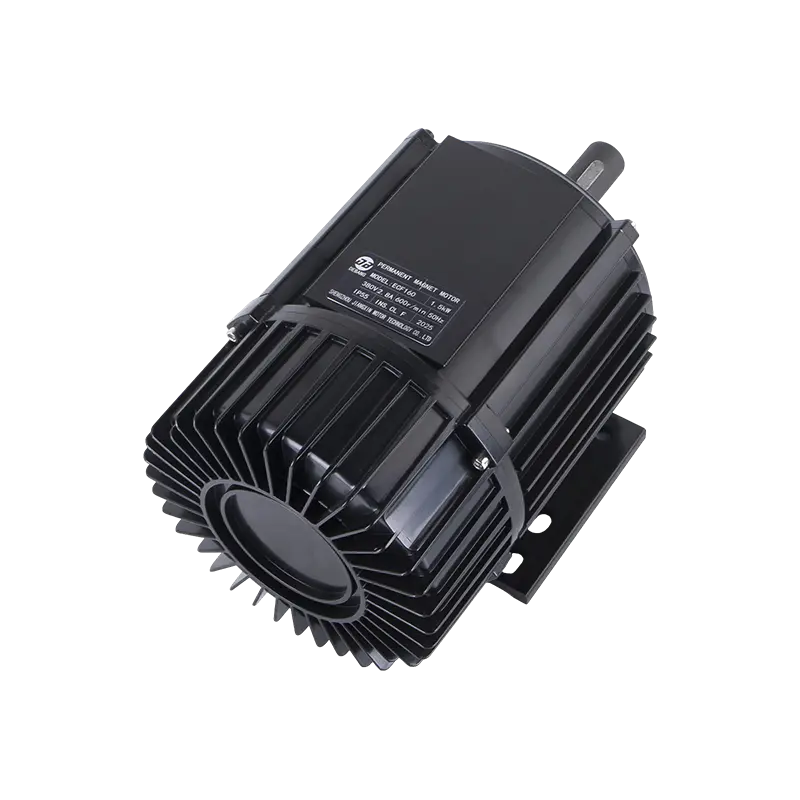 ECF160 380 V 1500 W 気化冷却器用 EC ファンモーター 蒸発冷却器用の 380 V 1500 W EC ファン モーター。巻線インダクタンスと公開リップルは、固定キャリアで確認できます。 製品を見る→
ベンチでの検証: 議論を解決する 4 つの測定
計算は分野を絞り込みます。測定が勝者を選びます。これら 4 つのテストを、候補周波数とその両側の 1 ステップ (たとえば 12、16、20 kHz) で実行します。
- 電流リップル。補償シャントまたは高帯域幅プローブを使用して、25%、50%、および 100% の負荷で相電流を捕捉します。ピークツーピーク帯域を許容値と比較します。インダクタンスの飽和を示す、負荷による予測よりも速く増大するリップルに注意してください。
- 巻線とデバイスの温度。温度が安定するまで定格負荷でソークし、2 つまたは 3 つの候補を比較します。 16 kHz と 20 kHz の間の巻線上昇における 2 ~ 4 ℃の違いは一般的であり、余分なスイッチング損失が何をもたらしているかを示します。
- 動作点での効率。単一の公称点ではなく、アプリケーションの実際のデューティ サイクルで入力 DC 電力とシャフトまたは空気電力を測定します。ファン負荷は 3 乗則に従うため、年間エネルギーのほとんどがフルスピードよりかなり低い速度で消費され、定格負荷よりも搬送波と変調方式が重要になります。
- 音響スイープ。候補となる各キャリアでモーターを 10 ~ 100% の速度で実行し、トーンを聞きます。ある速度では静かなキャリアでも、別の速度ではブラケットの共振を引き起こす可能性があるため、ファン ハウジングの構造共振に注意してください。
測定シートは設計記録と一緒に保管してください。 2 年後に顧客から騒音に関する苦情が報告されると、意図的に 16 kHz を選択した場合と偶然に選択した場合の違いがはっきりとわかります。
実際のプロジェクトで繰り返されるミス
- テスト周波数を使用せずにデータシートのインダクタンスを使用します。 100 Hz で取得した値は、リップル性能を 20 パーセント以上過大評価する可能性があります。
- 力率改善バスのことを忘れています。リップルはバス電圧に応じて変化するため、390 V DC リンク上の 220 V モーターは、310 V リンク上の同じモーターよりも 26 パーセント多くのリップルを運びます。
- サイズ測定は25℃の環境でのみ行われます。高温抵抗により RL カットオフが上昇し、飽和によりインダクタンスが低下します。どちらもリップルフロアを押し上げます。
- キャリアが高いほど常に優れていると仮定します。自然冷却基板の約 24 kHz を超えると、スイッチング損失とデッドタイム歪みがリップル改善で得られる以上のコストがかかることがよくあります。
- コマンド PWM とキャリアを混同しています。これらは仕様が異なる異なる信号であり、不一致は制御エラーのように見えます。
- 電流ループを再調整せずにキャリアを変更します。 8 kHz に適したループ ゲインは、通常、20 kHz では強すぎるため、負荷ステップ下で発振する症状が発生します。
計算が実際にどこに着地するか
気化式空気冷却器または 工業用ファン 6 ~ 12 mH の位相インダクタンスを備えた 350 W ~ 1500 W の範囲のデューティ モータの場合、演算は 12 ~ 20 kHz に収束します。リップルまたはノイズが必要な場合のアップグレード パスとして 20 kHz を使用する場合、16 kHz が妥当なデフォルトです。 8 kHz 未満では、中程度のインダクタンス巻線はリップルが多すぎるため、静かで冷却された状態を維持できません。 24 kHz を超えると、通常、スイッチングとデッドタイムのコストが対流冷却ブリッジの利点を上回ります。高速、低インダクタンスのモーターの場合、下限は 30 ~ 40 kHz に上昇し、同時に変調方式を再検討する必要があります。
モーターとドライブを一緒に指定する場合、最も明確な配置は、キャリアを固定し、そのキャリアの巻線インダクタンスと抵抗を公表し、定格負荷でのリップルを記載することです。固定内部キャリアを実行する 220 V 1500 W 外部ローターの空冷モーターの場合、その組み合わせにより、最初のプロトタイプが構築される前にノイズと熱挙動が予測可能になります。
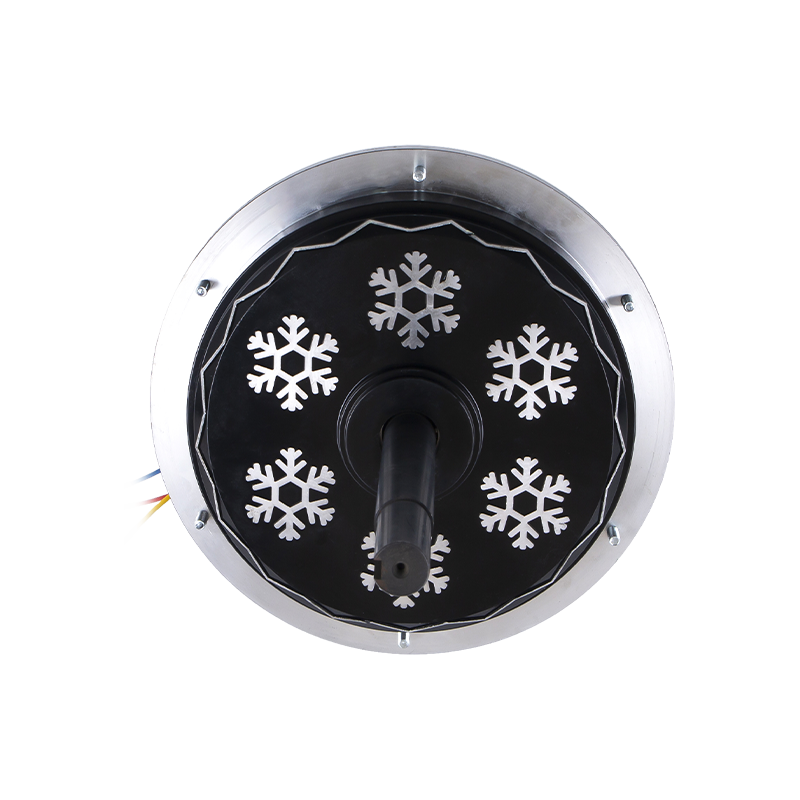 DC198 220 V 1500 W 外部ローター BLDC 空冷モーター 固定キャリア駆動ペアリング用の 220 V 1500 W 外部ローター BLDC エア クーラー モーター。巻線インダクタンスと定格負荷リップルにより、ノイズと熱挙動が予測可能になります。 製品を見る→
作業チェックリストは短いです。搬送周波数および高温の飽和状態で、各相のインダクタンスを測定します。 RL カットオフを計算し、10 を掛けます。 D = 0.5 で V_bus / (4 x L x delta_I_allow) からリップル フロアを計算します。電気周波数を計算し、整流ステップごとに 10 以上のスイッチング周期が得られることを確認するか、得られない場合は変調方式を変更します。次に、選択した値でのスイッチング損失、デッドタイム、タイマー分解能をチェックし、3 つの候補周波数にわたるベンチスイープで確認します。これをモーターとドライブのペアリングごとに 1 回行うと、質問は推測ではなくなります。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所