中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリー
製品カテゴリー
BLDC モーターの逆起電力: 速度、Kv、磁束から計算する方法
48 V BLDC ファン モーターは 3,000 回転数 で動作しており、オシロスコープには 30 V ピークの線間波形が表示されます。コントローラーのセンサーレスゼロクロスしきい値は、DC バスの半分近くに設定されています。モーターは確実に始動しますか?また、測定された電圧は実際の逆起電力ですか?答えは、逆起電力定数がどのように定義されているか、値が位相か線間か、ピークか RMS かによって異なります。これらの定義を間違えると、単純な計算が間違ったコントローラー設定になったり、モーターの順序が不一致になったりする可能性があります。
簡単な答えは、次のとおりです。EMF を逆計算します。 E = ケ ×・ω 、ここで ケ は逆起電力定数、 ω は機械的な角速度です。同じ位相/ラインおよびピーク/RMS 基準を定数として使用します。 Kv のみが使用可能な場合は、最初に Kv を変換します。モーターがすでにベンチ上にある場合は、波形を測定し、既知の速度から ケ を計算します。以下のセクションでは、各方法、ほとんどのエラーの原因となる単位換算、および発注書が発行される前に実行する価値のあるチェックを示します。
基本的な式と各記号の意味
最初のパスの計算には、機械的形式を使用します。
E 位相、ピーク =ケ 位相、ピーク ×・ω m
では、ω m シャフト速度 (ラジアン/秒): ω m = 2πn / 60、n は rpm です。 Ke の単位は ラド/秒 あたりの V でなければなりません。データシートに Ke 単位 V/krpm、V/rpm、または Kv 単位 rpm/V が示されている場合は、乗算する前に変換してください。同じ方程式が台形 BLDC モーターと正弦波 PM マシンにも機能しますが、波形の解釈が変わります。台形モーターの場合はフラットトップ振幅を使用し、台形モーターの場合はフラットトップ振幅を使用します。正弦波モーターの場合は、一貫してピークまたは RMS を使用します。
既知の鎖交磁束を持つ正弦波マシンの物理的形式は次のとおりです。
E 位相、ピーク = p × λ m ×・ω m
ここで、p は極対の数、λ は m Wb ターンでの相ごとのピーク鎖交磁束です。 RMS位相値はEです 位相、ピーク /√2。線間正弦波電圧の場合、位相 RMS 値に √3 を掛けます。 6 ステップ台形モータの場合、線間フラットトップは位相フラットトップ値の 2 倍に近くなることがよくありますが、正確な関係は転流と巻線の配置に依存するため、波形を確認してください。
| 数量 | シンボル | 単位 | 確認すべきこと |
|---|---|---|---|
| 機械速度 | n | rpm | 電気周波数ではなくシャフト速度 |
| 角速度 | ω m | rad/s | ω m = 2πn / 60 |
| 逆起電力定数 | ケ | V/(rad/s) | 位相またはライン間。ピークまたはRMS |
| 逆相起電力 | E ph | V | Ke と同じ基準を使用する |
| 線間の逆起電力 | E LL | V | 正弦波 RMS の場合は √3。台形の場合はフラットトップの約2倍 |
| 電気周波数 | f e | Hz | f e = p × n / 60 |
Kv、Ke、データシート単位をミスなく変換
Kv は通常、ボルトあたりの回転数で表されます。無負荷 DC スタイルの計算の場合、逆起電力定数 (V/(rad/s)) は次のようになります。
ケ = 60 / (2π × Kv) = 9.549 / Kv
Kv が 100 rpm/V の場合、Ke は約 0.0955 V/(rad/s) になります。 3,000rpmでは、ω m は 314.16 rad/s であるため、計算された逆起電力は約 30.0 V になります。データシートで Kv がライン間ベースで定義されている場合、その 30.0 V はライン間の値です。 Kv が位相ベースの場合、それは位相値です。数字が同じになるのは、根拠が同じ場合だけです。
産業用モーターの場合、Ke は V/krpm で表されることがよくあります。 1,000 rpm は 104.72 rad/s に等しいため、104.72 で割って変換します。したがって、12 V/krpm の Ke は 0.1146 V/(rad/s) となります。 1,500 rpm での逆起電力は、データシートと同じ位相/ライン ベースで 0.1146 × 157.08 = 18.0 V です。
一般的な購買リスクは、サプライヤーが単位なしで「Ke = 0.12」と見積もることです。それは V/rpm、V/(rad/s)、V/krpm、位相ピーク、またはライン間 RMS ですか?その 1 つの数字の中に 2 または √3 の係数が隠されている可能性があります。定義を書面で尋ね、それを得るために使用した波形とテスト速度を尋ねます。モーターがセンサーレス制御を目的としている場合は、定格速度だけでなく、最低動作速度での逆起電力も求めてください。
物理寸法と鎖交磁束からの計算
プロトタイプに有用なデータシートがない場合は、磁束結合が最も直接的な方法です。設計チームが相ごとのピーク磁束鎖交数を知っている場合は、E を使用します。 位相、ピーク = p × λ m × ω m 。たとえば、p = 4、λ m = 0.05 Wb 回転、n = 1,500 rpm により ω が得られます。 m = 157.08 ラジアン/秒。ピーク位相逆起電力は 4 × 0.05 × 157.08 = 31.4 V です。 RMS 位相値は 22.2 V、正弦波の線間 RMS 値は 38.5 V です。
鎖交磁束は利用できないが、巻線と磁気回路がわかっている場合は、相ごとの巻数、巻線係数、極ごとのエアギャップ磁束、および速度から計算を構築できます。実際には、エアギャップ磁束密度、積層積層係数、および巻線端部の影響の不確実性は十分に大きいため、計算値を設計推定値として扱う必要があります。サンプルを巻き取り、安全な速度で回転させて波形を測定します。この測定は、目的の波形が正弦波または台形波に近いかどうかを確認する最速の方法でもあります。転流と波形動作の背景については、 BLDC の動作原理に関する記事 参考になります。
測定方法: スコープ、ドリル、安全な無負荷スピン
ベンチ上で、コントローラーを取り外し、ドリル、旋盤、または別のモーターでモーターを回転させます。差動プローブまたは絶縁されたオシロスコープ入力を使用して、線間電圧を測定します。プローブのコモンモード定格を超えないようにしてください。また、接地されたオシロスコープのプローブを通電中の三相ブリッジに接続しないでください。既知の速度で波形をキャプチャし、モーターの種類に応じてフラットトップ振幅または正弦波のピークと RMS 値を記録します。
測定された電圧と速度から Ke を計算します: Ke =E 測定された /ω m 。次に、f で電気周波数を確認します。 e = p × n / 60。1,200 rpm で回転する 4 極ペア モーターは、80 Hz の電気周波数、または 12.5 ms の周期を示すはずです。周波数が間違っている場合は、極数または実際のシャフト速度を確認してください。振幅が予想より低い場合は、プローブの減衰、巻線の接続、および測定が位相か線間かを確認してください。
簡単な製造チェックの場合は、低速の固定速度で回転させ、ピークツーピークの線間電圧を記録し、既知の良好なサンプルと比較します。これはモーターの完全なテストに代わるものではありませんが、モーターが組み立てラインに届く前に、間違った巻線の巻き数、逆相、磁石の問題を検出します。テスト速度を最大定格速度より十分低く保ち、保護されたテスト治具を使用してください。
負荷時の端子電圧が逆起電力ではない理由
無負荷時は電流が小さいため、端子電圧は逆起電力に近くなります。負荷がかかると、印加電圧は逆起電力、抵抗降下、誘導降下を克服する必要があります: V 位相 = E 位相 I × R L × di/dt。 10 A を流す 0.5 Ω の相抵抗を持つモーターには、インダクタンスやインバーター損失が考慮される前に 5 V の抵抗降下があります。そのため、DC バスのみから計算を行うと、利用可能な速度が過大評価されたり、特定の負荷での電流が過小評価されたりする可能性があります。
PWM 動作により別の層が追加されます。インバータはチョップされた電圧を印加し、モータ電流リップルはスイッチング周波数とインダクタンスに依存します。ダイオードの電圧低下、デッドタイム、ケーブル抵抗によっても電圧マージンが失われます。センサーレス制御の場合、ゼロクロス コンパレーターは理想的な逆起電力源ではなく、端子波形を認識します。 PWM ノイズを除去するために使用されるフィルタは位相遅延をもたらしますが、この遅延は電気周波数が上昇するにつれてさらに重要になります。最小速度と最大速度で予想される逆起電力を計算し、それらの値に対してコンパレータのしきい値とフィルタ遅延をチェックします。
計算をモーターの問い合わせに組み込む
有用な調査には、定義された速度での必要な逆起電力、DC バス範囲、位相/ライン基準、および許容可能な許容誤差が記載されます。例: 「2,400 rpm では、ライン間のピーク逆起電力は 42 V ±5% でなければなりません。これは、25 °C でモーターを使用し、外部原動機で駆動して測定したものです。」これは、サンプルを構築する前に単位のあいまいさを取り除くため、「0.2 Ke モーター」を求めるよりもはるかに明確です。モーターがファンまたは空冷器用途用の場合は、負荷曲線とセンサーレス始動が機能する必要がある最低速度も明記してください。
空冷クーラーの場合、外部ローター BLDC モーターはファンをローターに直接取り付けることができるため、機械的パッケージを簡素化できます。代表的な選択肢としては、 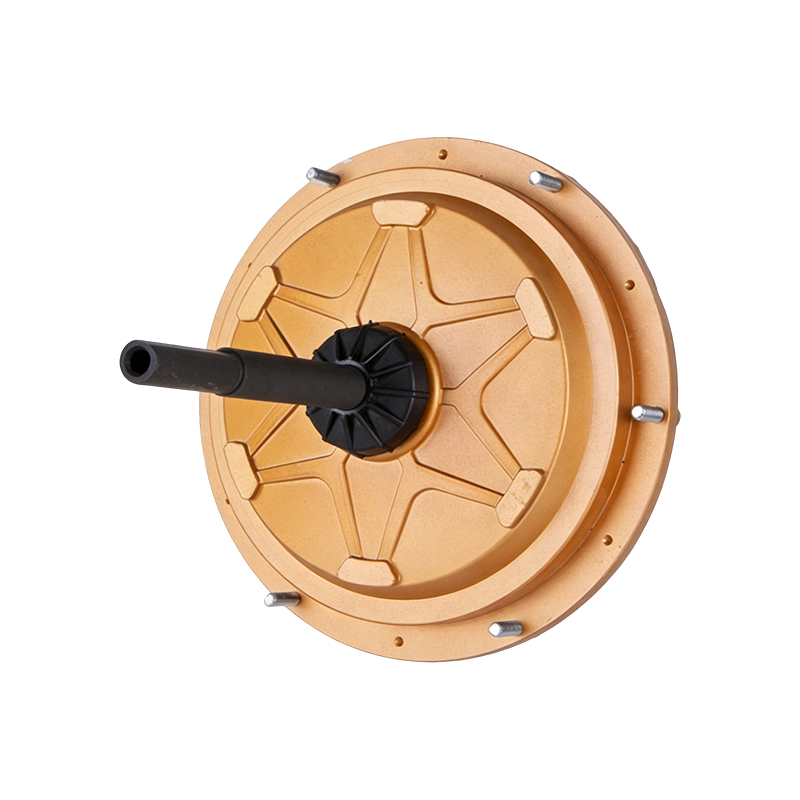 DC149 220V 600W 外部 BLDC エアクーラーモーター 空気冷却器用の外部ローター 220 V 600 W BLDC モーター。直接ファン取り付け、IP55 保護、産業用冷却用途に適したメンテナンス不要の設計を提供します。 製品を見る→ 600 W 外部 BLDC エアクーラー モーター。大型の換気システムの場合は、EC ファン モーターの方が適している場合があります。の
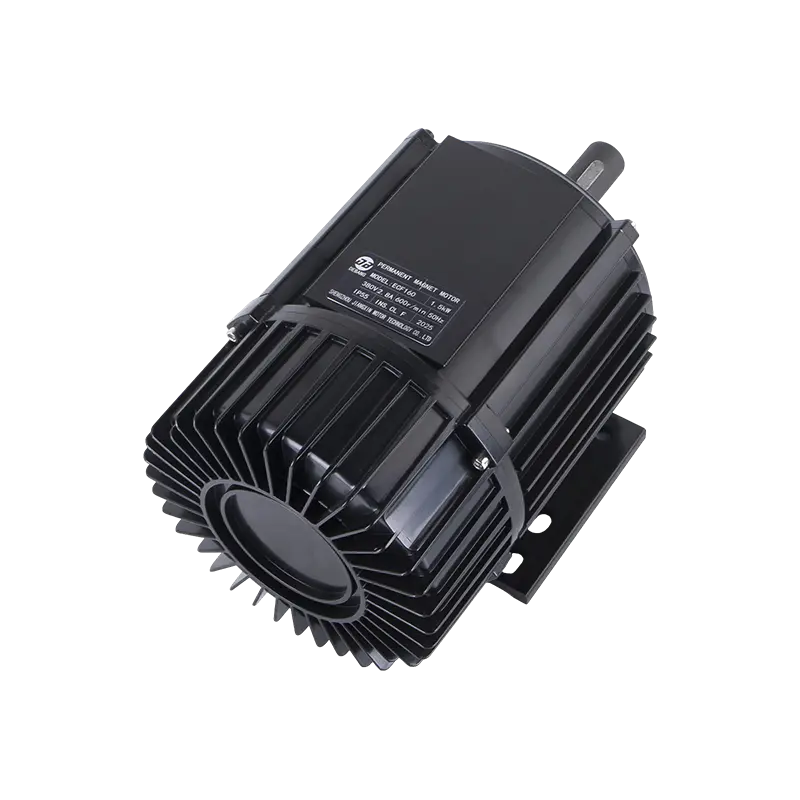 ECF160 380V 1500W EC ファンモーター 380 V 1500 W 出力、IP55 保護、および大規模な換気システムに適した低騒音動作を備えた蒸発空気冷却器用の高効率 EC ファン モーター。 製品を見る→ 1,500W ECファンモーターは一例です。の 産業用ファンお申込みページ に、これらのモーター ファミリがファン負荷にどのように対応するかを示します。逆起電力計算を使用して、定格電力だけでなく、低速制御マージンを確認します。
実用的な例と最終的な健全性チェック
例 1 — Kv 変換。 Kv = 100 rpm/V、n = 3,000 rpm。 Ke = 9.549 / 100 = 0.0955 V/(rad/s)。 ω m = 314.16 ラジアン/秒。 Kv と同じ基準で E = 30.0 V。 Kv がラインツーラインの場合、結果はラインツーラインになります。
例 2 — データシート Ke. Ke = 0.12 V/(rad/s) ライン間ピーク、n = 3,000 rpm。 E LL、ピーク = 0.12 × 314.16 = 37.7 V。48 V バスの場合、抵抗とインバータが低下する前の理想的なマージンは約 10.3 V です。
例 3 — 磁束鎖交。 p = 4、λ m = 0.05 Wb 回転、n = 1,500 rpm。 E 位相、ピーク = 31.4V、E 位相,rms = 22.2 V、および E LL、rms = 正弦波マシンの場合は 38.5 V。
結果を受け入れる前に、次のチェックリストを実行してください。
- 電圧が相電圧か線間電圧かを書き留めます。
- 値がピーク、ピークツーピーク、または RMS のいずれであるかを書き留めます。
- 速度を電気 rad/s ではなく機械 rad/s に変換します。
- Ke を V/(rad/s) に変換し、同じ基底を維持します。
- 低速無負荷測定と比較して結果を確認してください。
- 抵抗、インダクタンス、ダイオード、および制御遅延に対して電圧マージンを確保します。
最終的な測定は最も価値のあるステップです。逆計算された EMF は、その単位の定義と同じくらい優れています。既知の速度で波形を測定すると、位相、極性、および波形のエラーが即座に明らかになります。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所