中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリー
製品カテゴリー
BLDC モーターはどのように動作するのでしょうか?ブラシレスDCモーターの動作原理の説明
最新の空気冷却器、産業用ファン、または電気自動車のドライブトレインを開けたことがあるなら、その重労働を担うコンポーネントはおそらくブラシレス DC (BLDC) モーターであるでしょう。電流を切り替えるために機械的接触に依存する従来のブラシ付きモーターとは異なり、BLDC モーターはシステム全体を電子機器に置き換えます。この 1 つの設計上の決定により、BLDC モーターがより静かで寿命が長く、幅広い産業用および民生用アプリケーションにわたって優れた効率を実現できる理由が説明されています。
主要な違い: ブラシ付きとブラシレス
どのようにして BLDCモーター 機能する場合は、まず何が除去されるかを確認するのが役立ちます。標準のブラシ付き DC モーターでは、ローターに巻線が巻かれています。整流子とカーボン ブラシはこれらの巻線に物理的に接触し、ローターが回転すると電流の方向が反転します。この機械的接触は機能しますが、摩擦、火花、電気ノイズ、摩耗が発生します。ブラシは時間の経過とともに劣化し、交換が必要になります。
BLDC モーターが配置を反転します。永久磁石は回転子に取り付けられ、電磁石の巻線は固定子に固定されています。巻線が動かなくなるため、ブラシや整流子は必要ありません。固定子巻線の電流の方向は、代わりに電子的に切り替えられます。その結果、構造的にはよりシンプルでありながら電子的にはより洗練されたモーターが誕生しました。
BLDC モーターの構造
すべての BLDC モーターには、ローター、ステーター、電子コントローラーという 3 つの主要なサブシステムが含まれています。それぞれが電気エネルギーを連続回転に変換する際に異なる役割を果たします。
永久磁石付きローター
ローターは回転する部品です。永久磁石が搭載されており、通常はネオジムまたはフェライト材料で作られています。これらの磁石は一定の磁場を生成します。磁石の極数はモーターの設計によって異なります。 4 極ローターには 2 つの N 極と 2 つの S 極があります。 8 極ローターにはそれぞれ 4 つあります。一般に、極が多いほどトルク分解能は高くなりますが、より正確な電子スイッチングが必要になります。
巻線付き固定子
固定子は固定されており、積層鉄心の周りに配置された銅線巻線が含まれています。ほとんどの BLDC モーターは、A 相、B 相、C 相とラベル付けされた 3 相巻線を使用します。これらの巻線に電流が流れると、電磁界が発生します。巻線に通電する順序によって、ローターの方向と速度が決まります。
電子コントローラーと位置検出
電子コントローラーは、電子スピード コントローラー (ESC) とも呼ばれ、ブラシが処理するタスクを実行します。固定子巻線を流れる電流を正確なシーケンスで切り替えます。いつ切り替えるべきかを知るために、コントローラーはローターの位置を知る必要があります。ホール効果センサーが最も一般的な方法です。これらの小型センサーはローターの磁場を検出し、コントローラーに信号を送信します。一部のコントローラでは、代わりに逆起電力 (逆 EMF) センシングを使用し、追加のセンサーなしで電力が供給されていない巻線に誘導される電圧を測定します。
回転磁場の作り方
モーター ハウジングの内側に 3 つの巻線が配置されたステーターがあると想像してください。 A相に通電するとN極になります。ローターの南側の磁石がそれに引き寄せられるため、ローターは位置を揃えて動きます。次に、A 相をオフにして B 相に通電します。ロータは B 相と整列し、次に C 相に整列します。正しい順序で各相に通電することにより、ステータの周りを回転する磁界が生成されます。永久磁石ローターがこの回転磁界を継続的に追い続けることで、回転が発生します。
このプロセスは電子整流と呼ばれます。ブラシ付きモーターでは、整流子が固定位置でこのスイッチングを機械的に実行します。 BLDC モーターでは、コントローラーが同じ機能を実行しますが、正確なタイミングで、物理的接触はありません。コントローラーはスイッチング周波数を調整できるため、モーターの速度も制御できます。これが、BLDC モーターがファン、ポンプ、産業用換気システムなどの可変速アプリケーションに非常に適している理由です。
コントローラーの役割を段階的に説明
コントローラー内部の一連のイベントを理解することは、完全な動作原理を明確にするのに役立ちます。通常の動作中、次のシーケンスが 1 秒あたり数百回または数千回繰り返されます。
- ローター位置検出。 ホール センサーは、現在各センサーの近くにどの磁極があるかを検出します。磁場の方向に基づいて低信号または高信号を生成します。
- コントローラーの決定。 マイクロコントローラーまたは専用ドライバーチップがセンサー信号を読み取り、3 相のうちどの 2 相に次に通電すべきかを決定します。
- 電流の切り替え。 パワー トランジスタ (通常は MOSFET または IGBT) は、適切な固定子巻線に電流を流すために開閉します。 2 つの相は常に通電され、3 番目の相はフローティングのままになるか、検出に使用されます。
- 磁気吸引力。 通電された巻線は、ローターの磁石を引き付ける電磁極を作成します。ローターは、結果として生じる磁場に合わせて移動します。
- 次の整流ステップ。 ローターがアライメントに近づくと、ホール センサーが新しいローター位置を検出し、コントローラーが電流を次の位相ペアに切り替えます。ローターが回転磁界に追いつくことがないため、トルクが発生し続けます。
この閉ループプロセスは、ブラシ付きモーターとは根本的に異なります。ブラシ付きモーターでは、機械式整流子は純粋にシャフトの位置に基づいて電流を強制的に反転させます。 BLDC モーターでは、すべての整流イベントが電子機器によってアクティブにタイミング調整され、さまざまな速度や負荷での最適化が可能になります。
BLDC モーター動作の主要な技術パラメータ
エンジニアとバイヤーが BLDC モーターを評価する場合、実際の使用で BLDC モーターがどのように動作するかをいくつかのパラメータによって定義します。これらの値を理解すると、動作原理がより具体的になります。
| パラメータ | シンボル | ユニット | それがあなたに伝えること |
|---|---|---|---|
| 逆起電力定数 | Kv | 回転数/V | 無負荷時の印加電圧あたりのモーターの回転速度 |
| トルク定数 | Kt | N・m/A | 電流1アンペア当たりモーターが生成するトルクの大きさ |
| 定格電圧 | V | ボルト | 連続動作のための設計電圧(220V または 380V など) |
| 定格電力 | P | ワット | モーターが供給できる連続的な機械出力 |
| 極数 | p | — | ローターの磁極の数。トルクリップルと速度範囲に影響を与える |
| 転流タイプ | — | — | センサーベース (ホール) またはセンサーレス (逆起電力)。コントローラーの複雑さを決定する |
トルク定数と逆起電力定数の関係は注目に値します。特定のモーター設計では、Kt と Kv は SI 単位で逆相関します。高 Kv モーターは高速回転しますが、アンペアあたりのトルクは低くなります。低 Kv モーターはより多くのトルクを生成しますが、動作速度は遅くなります。これは欠陥ではありません。アプリケーションに合わせてチューニングを選択する必要があります。たとえば、空冷モーターは通常、高トルクで低速を好むのに対し、小型の冷却ファンは高速を好む場合があります。
センサーベースの操作とセンサーレスの操作
コントローラーはローターの位置が分からないと巻線を転流できません。市販の BLDC モーターでは 2 つの主な技術が使用されています。
ホールセンサーの整流
ホール効果センサーは、通常 60 度または 120 度の電気的間隔でステータに取り付けられます。通過する磁極を検出し、3 ビットのデジタル信号を生成します。コントローラはその信号をデコードして、正確な整流ステップを決定します。ホール センサーはシンプルで信頼性が高く、ゼロ速度から正常に動作します。そのため、ファンモーターや空冷モーターなど、負荷がかかった状態で始動する必要があるモーターに最適です。欠点は、センサーと追加の配線のコストがかかることです。
センサーレス整流
センサーレス BLDC モーターは、通電されていない相巻線で生成される逆起電力を使用します。ローターが回転すると、現在電力が供給されていないコイルに電圧が誘導されます。この電圧を測定し、そのゼロクロス点を検出することで、コントローラーはローターの位置を推測できます。センサーレス制御によりハードウェアのコストが削減され、高速でも適切に動作します。ただし、ローターが静止しているときの逆起電力はゼロであるため、センサーレスモーターは高負荷時に始動するのが困難です。ほとんどの産業用ファンおよび遠心送風機は、低負荷トルクから始動するため、センサーレス制御に問題ありません。
BLDC モーターがファンや空気冷却器に好まれる理由
BLDC テクノロジーは単なる技術的な好奇心ではありません。これには、エアハンドリング機器での広範な採用を説明する具体的な利点があります。
- より高い効率。 ブラシの摩擦がないため、熱として失われるエネルギーが少なくなります。同等のシェードポールまたはブラシ付きモーターと比較して、20 ~ 30% の効率向上が一般的です。
- 可変速度制御。 コントローラは、かさばる外部インバータを使用せずに速度を連続的に調整できます。エアフローは冷却需要に正確に合わせることができます。
- 耐用年数が長くなります。 唯一の摩耗部品はベアリングです。密閉型ファン モーターでは、これは長年メンテナンスフリーで動作することを意味します。
- 電気ノイズが低い。 ブラシアークがなければ、火花や電磁干渉は発生しません。これは、敏感な電子機器を使用する環境で役立ちます。
- より高い電力密度。 永久磁石は電流を消費せずに強力な磁場を生成するため、同じトルク出力を得るために小型のモーターが可能になります。
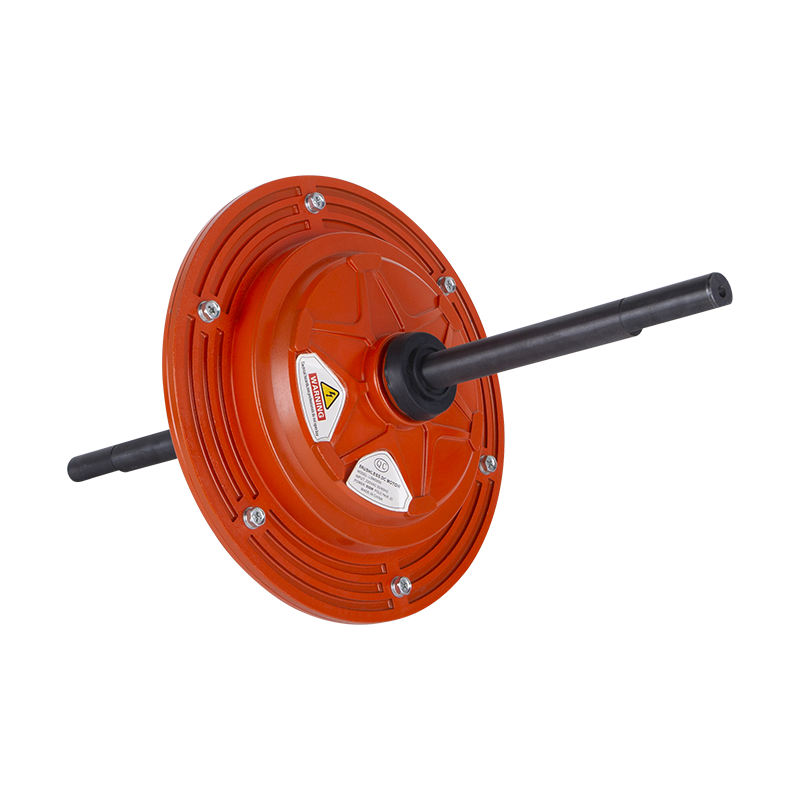
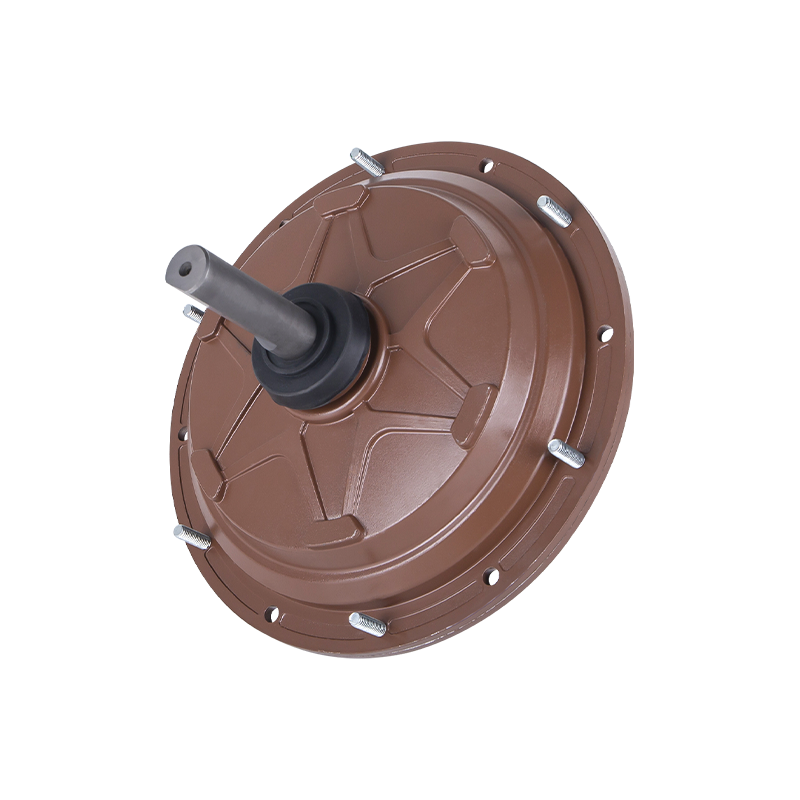
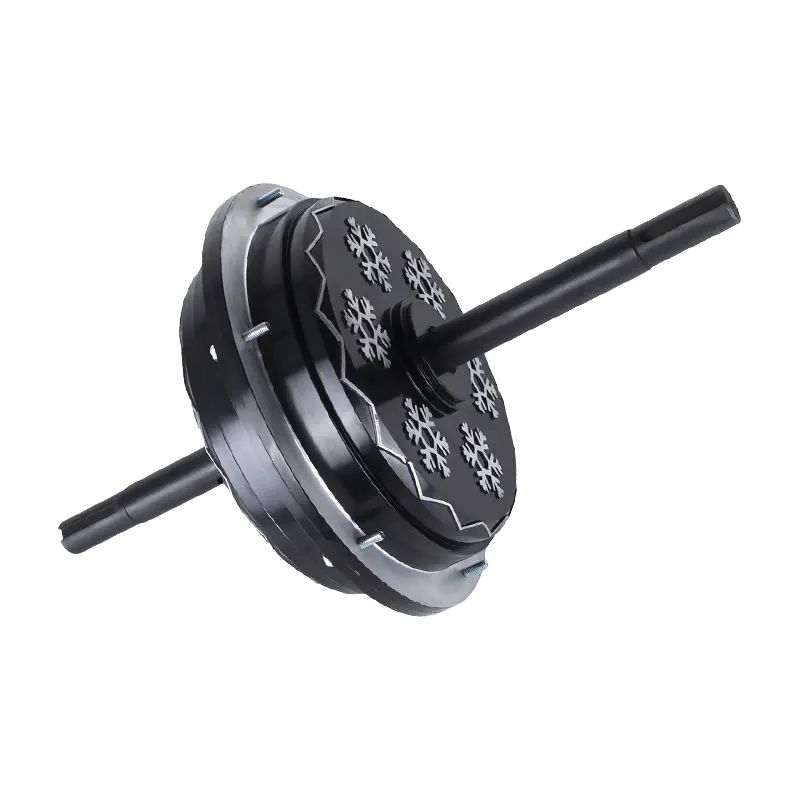
これらの利点は、外部ローター BLDC 空冷モーターが最新の蒸発冷却器の標準的な選択肢になりつつある理由を説明しています。外部ローター構造により、ローターがステーターの外側に配置され、モーターの慣性モーメントが増加し、電子機器の冷却が向上します。また、ファンブレードをモーターハウジングに直接取り付けることができるため、ベルトドライブが不要になり、機械的損失が軽減されます。の 外部BLDCエアクーラーモーター 製品ラインでは、このテクノロジーが 600W から 1500W の電力レベルにわたってどのように適用されるかを示します。
逆起電力がモーターの動作をどのように形作るか
逆起電力は単なる感知技術ではありません。これは、運動能力を制限する基本的な物理的影響です。ローターが回転すると、その磁界がステーター巻線を切り裂きます。これにより、レンツの法則に従って、印加電圧に逆らう電圧が誘導されます。ローターの回転が速くなるほど、逆起電力は高くなります。これが、BLDC モーターが起動時に最大電流を消費し、定格速度ではより少ない電流を消費する理由です。
逆起電力定数 Kv によって無負荷速度が決まります。 Kv が 10 RPM/V のモーターに 220V を印加すると、無負荷で 2200 RPM で回転しようとします。逆起電力が印加電圧と等しくなると、巻線間の正味電圧はゼロになるため、それ以上電流は流れず、モーターは一定の速度を維持します。負荷がかかると、ローターはわずかに遅くなり、逆起電力が低下し、電流が流れ、トルクが発生します。この自己調整動作は、モーターの動作の背後にある同じ物理現象の直接の結果です。
三相 BLDC モーターの転流シーケンス
動作サイクル全体を視覚化するには、電気回転ごとに 6 つの整流ステップを持つ三相モーターを考えてみましょう。各ステップは電気角で 60 度続きます。コントローラーは一度に 2 つの相に電力を供給します。 3 番目のフェーズは、モーターがセンサーレスの場合の逆起電力検出に使用されます。
- 電流は A 相に流入し、B 相から流出します。
- 電流は A 相に流入し、C 相から流出します。
- 電流は B 相に流れ込み、C 相から流れ出します。
- 電流は B 相に流入し、A 相から流出します。
- 電流は C 相に流れ込み、A 相から流れ出します。
- 電流は C 相に流れ込み、B 相から流れ出ます。
各ステップは異なる方向にトルクを生成します。各ステップの持続時間によって電気周波数が決まり、したがって速度が決まります。典型的な産業用ファンモーターでは、 380V 1500W ECファンモーター ,
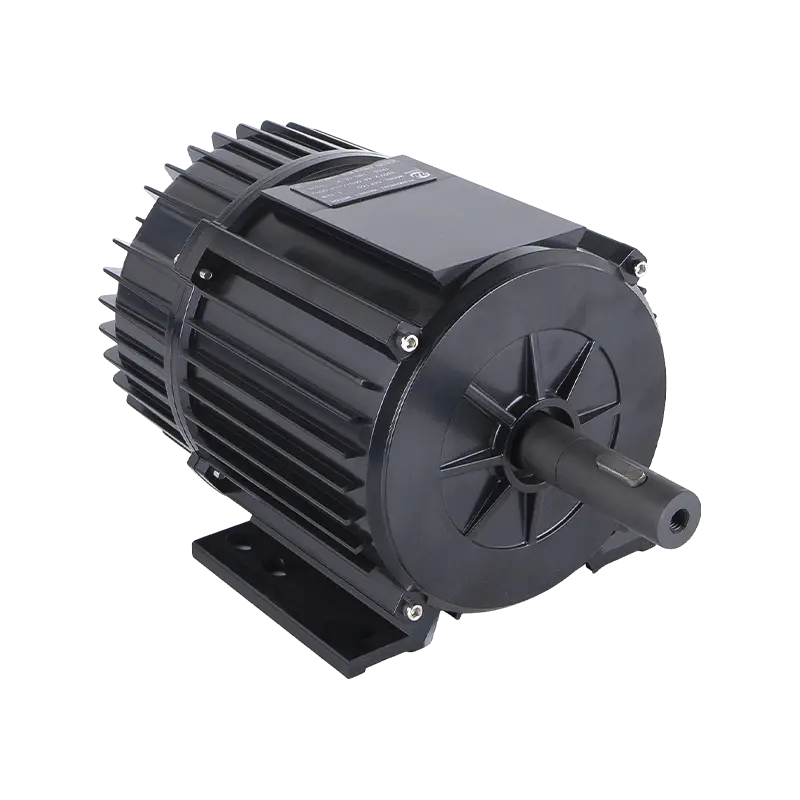
コントローラーはこれらのステップを 1 秒あたり数千回実行し、古いモーター設計の開始/停止振動よりもはるかに静かなスムーズで連続的な回転を生成します。
産業用アプリケーションにおける BLDC と誘導モーターの比較
多くの産業現場では、シンプルで安価な AC 誘導モーターが今でも使用されています。ただし、BLDC モーターは、特定の使用例において重要な利点をもたらします。
| 因子 | 誘導電動機 | BLDCモーター |
|---|---|---|
| 部分負荷時の効率 | 定格負荷の 50% を大幅に下回る | 負荷範囲全体にわたって高いまま |
| 速度制御 | AC誘導モーターには可変周波数ドライブが必要 | モーターコントローラーに内蔵 |
| 始動トルク | 設計により制限されます。高慣性負荷には特別なスターターが必要 | 高始動トルクに設定可能 |
| メンテナンス | ベアリングとコンデンサーおよび始動コンポーネントの定期検査 | ベアリングのみ、電子整流により機械的摩耗を排除 |
| 力率 | 特に軽負荷時の力率の遅れ | コントローラが電流波形を整形するため、ほぼ 1 に近い |
場合によっては変動する負荷でモーターが長時間動作するファンや空冷器の用途では、BLDC の効率上の利点により実質的な電力の節約がもたらされます。一般的な耐用年数 10 年間では、エネルギーコストの差がモーターの初期購入価格を超える可能性があります。これは、顧客の総所有コストを削減したいと考えている機器メーカーにとって、購入を検討する際の中心的な考慮事項です。
BLDC モーターを選択する際の実際的な考慮事項
動作原理を理解することは選択に役立ちますが、それだけでは十分ではありません。 BLDC モーターが特定のアプリケーションで適切に動作するかどうかは、いくつかの実際的な要因によって決まります。
- ロードタイプ。 ファンとブロワーの負荷は親和性の法則に従い、出力は速度の 3 乗に応じて増加します。最大速度で 1500 W になるように設計されたモーターは、80 パーセントの速度では消費電力がはるかに少なくなり、おそらく約 768 W になります。コントローラが必要な速度範囲をサポートしていることを確認します。
- 周囲温度。 永久磁石は熱により弱まってしまいます。モーターを屋根上の空冷装置などの高温環境に設置すると、磁束が低下する可能性があります。これによりトルクが低下します。適切な熱マージンを持ったモータをご指定ください。
- 供給電圧の安定性。 BLDC モーターのコントローラーは中程度の電圧変動に対応できますが、極端な低電圧または過電圧は過熱や損傷を引き起こす可能性があります。実際の回線状態に照らしてモーター定格を確認してください。
- IP 評価。 屋外ファン用途のモーターは、ほこりや湿気から保護する必要があります。 IP54 は工業用ファンでは一般的です。外気冷却器にはIP55以上を推奨します。
- 取り付け構成。 外部ローターモーターは、従来のシャフトモーターとは異なる方法で取り付けられます。組み込む前にメカニカルインターフェースとシャフトの寸法を確認してください。
機器メーカーは、生産前にこれらのパラメータを検証することで、コストのかかるやり直しを回避できます。実際の負荷条件下でテストするためにサンプル モーターをリクエストすることが、性能を検証する最も信頼できる方法です。信頼できるモーター メーカーは、動作範囲全体にわたるトルク、速度、効率を示す詳細な性能曲線を提供できるはずです。
BLDC モーター構造のバリエーション
すべての BLDC モーターが同じ方法で構築されているわけではありません。最も一般的な 2 つの構造構成は、インナー ローター設計とアウター ローター設計です。
インナーローター設計では、ローターはステーターの内側に収まります。これは、サーボ モーター、ファン、および多くの産業用途で使用される従来のレイアウトです。ステーターからの熱放散が良好で、標準化されたコンポーネントで簡単に製造できます。
アウトランナーとも呼ばれる外部ローター設計では、ローターがステーターを取り囲みます。モーターハウジング自体が回転部分となります。この配置は、ファンブレードをローターハウジングに直接取り付けることができるため、ダイレクトドライブファンでますます一般的になっています。シャフトカップリングが不要となり、薄型化が可能になります。ローターの直径が大きくなると、同じモーターの長さでもより大きなトルクが得られます。ただし、回転する外側ハウジングはモーターの慣性モーメントに影響を与えるため、動的用途では考慮する必要があります。
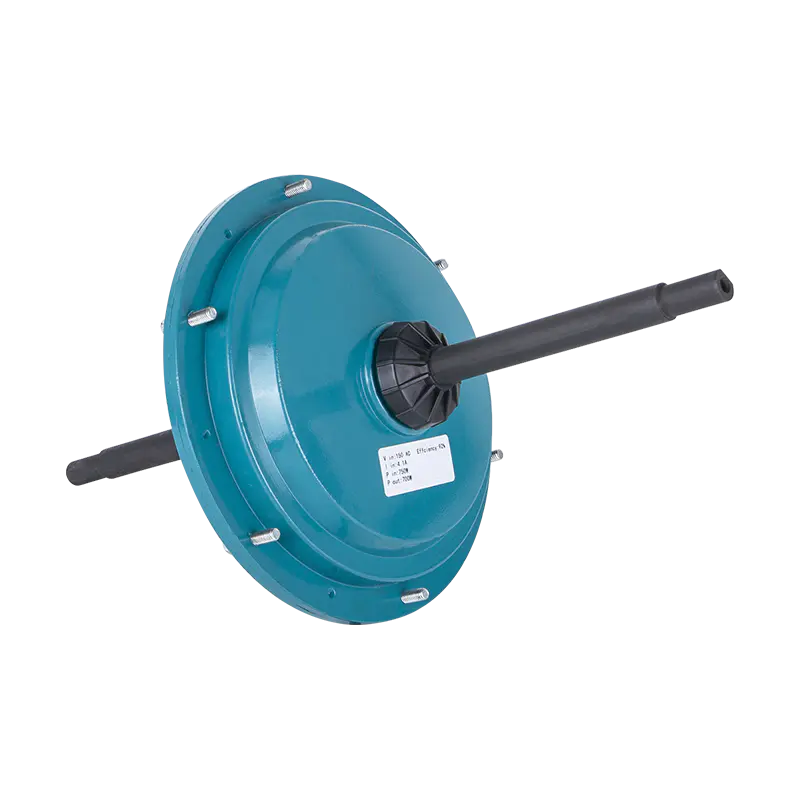
の DC149 外部 BLDC エアクーラーモーター 700W の電力レベルでのこの構造の例です。外部ロータ設計により、ブレードを直接取り付けるコンパクトな軸流冷却器が可能になり、このためこのアーキテクチャが蒸発冷却ユニットで一般的になっています。
6 ステップを超える整流制御方法
6 ステップ整流は、シンプルで堅牢であるため、ほとんどの BLDC モーター ドライブの業界標準です。ただし、転流イベントごとにある程度のトルクリップルが生成されます。滑らかさが重要なアプリケーションでは、正弦波およびフィールド指向制御 (FOC) が使用されます。
正弦波制御は、方形ステップ波形の代わりに連続正弦波電圧で 3 相を駆動します。これにより、トルクリップルと騒音が低減されます。 FOC は、回転子の磁束と一致する回転基準フレーム内の固定子電流ベクトルを制御することによってさらに前進します。 FOC は低速まで非常にスムーズなトルクを提供し、高速な動的応答を可能にします。計算量が多くなり、専用のデジタル信号プロセッサまたは高性能マイクロコントローラーが必要になります。産業用ファンおよび空気冷却器の場合、通常は 6 ステップの整流で十分です。サーボ ドライブやロボット工学では、FOC が必須となることがよくあります。
BLDC モーターがファン アプリケーションで速度制御を実現する方法
空気処理装置では、速度制御が第一の要件です。 BLDC モーターはこれを電子的に処理します。一般的には 2 つの方法が使用されます。
の first is voltage control. By varying the DC bus voltage applied to the motor, the controller changes the maximum current and therefore the torque. This method is simple but limited in efficiency because voltage reduction also reduces the available torque. The second and preferred method is pulse-width modulation (PWM). The controller switches the power transistors on and off at a high frequency, typically 20kHz or higher. The duty cycle determines the average voltage applied to the windings. This method preserves motor efficiency while providing precise speed control. The PWM frequency is above the audible range, so the motor runs quietly.
コントローラーはすべての BLDC モーターに不可欠な部分であるため、速度応答は即時に行われます。外部ドライブの立ち上がりまたは立ち下がりを待つ必要はありません。これが現代の理由です エアクーラーモーター フィルタ抵抗が時間の経過とともに増加しても、速度を自動的に調整して補償することで、一定のエアフローを維持できます。
一部のアプリケーションが依然としてブラシ付きモーターを使用している理由
BLDC モーターは効率、寿命、制御性に優れていますが、必ずしも正しい選択であるとは限りません。ブラシ付き DC モーターは、非常に低い電力レベルではよりシンプルで安価です。また、電子機器を使用しない単純な電圧速度制御にも対応します。小さなおもちゃのモーターや短期間使用後に廃棄される低コストの携帯工具などの用途では、ブラシ付きの代替品の方が安価です。 50 ワット未満の遊星ギアモーターやコンパクトギアモーターの場合、ブラシ付きソリューションはコントローラーボードが不要なため、より軽量でコンパクトになる可能性があります。
ただし、産業用換気、農業、冷却などの連続稼働アプリケーションの場合、総コストの計算では BLDC が有利になります。夏期に終日稼働する牛舎のファン モーター、または断続的な重負荷で稼働するコンクリート ミキサー モーターには、信頼性の高いトルクと長寿命が必要です。ブラシ付きモーターでは定期的なブラシの検査と交換が必要となり、ダウンタイムと人件費が発生します。 BLDC モーターはこれを解消します。
のrmal Management in BLDC Motors
熱はモーターの信頼性にとって最大の敵です。 BLDC モーターでは、固定子巻線が主な発熱体です。ステーターはモーターハウジングと直接接触しているため、熱を効率よく逃がすことができます。コントローラーは第 2 の熱源です。そのパワートランジスタは、スイッチング損失と導通損失を放散する必要があります。
外部ローターの設計では、ステーターが内側にあるため、モーターの設計が適切でない場合、熱放散がより困難になる可能性があります。優れた設計では、熱をモーター フランジを通して逃がすか、ファン自体の空気流を利用してモーター ハウジングを冷却します。 BLDC モーターの定格電力は、特定の周囲温度と冷却条件を想定しています。より高い周囲温度でモーターを動作させる必要がある場合は、モーターの定格を下げるか、より高い電力クラスを選択する必要があります。たとえば、周囲温度 50°C で動作する 650W モーターは、40°C での定格 550W モーターと同じトルクしか提供できません。これは指定する際の重要なポイントです。 コンクリートミキサーモーター 、多くの場合、モーター本体を強制的に冷却せずに屋外で動作します。
BLDC モーターに関するよくある誤解
BLDC の動作については、いくつかの誤解が広まっています。それらを修正することは、購入者の信頼と適切なシステム設計に役立ちます。
誤解 1: BLDC モーターは常に高価です。 の motor itself may cost more than a basic induction motor, but the controller is included. When you compare an induction motor plus a variable frequency drive against a BLDC motor with an integrated controller, the price gap narrows significantly. In OEM volumes, the gap can disappear entirely.
誤解 2: ローターの磁石は時間の経過とともに減磁します。 最新の焼結ネオジム磁石は、ほとんどのモーターの動作温度を十分に超えても安定しています。減磁が危険になるのは、モーターが定格制限を超えて動作した場合のみです。適切な熱定格を持つモーターを選択すると、これを防ぐことができます。
誤解 3: Kv が高いほど優れています。 の performance of a motor depends on the entire system, including the load, voltage, and controller. A high Kv motor draws high current and produces low torque per ampere. For fan loads that require high starting torque, a lower Kv with higher voltage is usually more suitable.
BLDC モーターに対する現実的なパフォーマンスの期待
BLDC モーターは魔法のような効率を実現するデバイスではありません。負荷と速度に応じて、通常 75 ~ 90% の効率で電気エネルギーを機械エネルギーに変換します。最大効率点は定格動作点付近で発生します。定格トルクの 30% を下回ると、コントローラーと磁気コアの固定損失が支配的になるため、効率が低下します。これでも、50 ~ 70% の効率で動作するブラシ付きモーターよりははるかに優れていますが、100% ではありません。電気技術者や調達管理者は、理想的なパフォーマンスを想定することなく、特に部分負荷時に大幅なエネルギー節約を期待する必要があります。
の efficiency also depends on the quality of the controller algorithm. A well-tuned FOC drive can extract another 3 to 5 percent efficiency compared with basic six-step commutation at medium speed. If your application spends long periods at fixed speed, six-step is fine. If it constantly varies speed, sinusoidal or FOC control may be worth the extra engineering effort.
モーターメーカーが性能曲線を公表する理由
さまざまな BLDC モーターの中から選択する場合、公開されている性能曲線が確認できる最も重要なデータです。トルク-速度曲線は、各速度で利用可能な最大トルクを示します。電流-速度曲線は、モーターがその速度範囲全体でどれだけの電流を消費するかを示します。効率マップは、速度とトルクの両方の関数として効率を示します。これらの曲線を組み合わせることで、モーターが負荷要件を満たし、デューティ サイクル全体で過熱しないことを検証できます。
無負荷回転数とストールトルクのみを記載した仕様書にはご注意ください。これら 2 つの極端な点は、使用可能な動作範囲を表すものではありません。失速時に 10N・m を発生するモーターは、1500 RPM で連続的に 3N・m しか発生しない可能性があります。連続トルク定格は産業用途にとって重要です。ピーク値だけでなく、連続動作領域についてはメーカーに問い合わせてください。
の Role of the Motor Factory in Supporting BLDC Applications
適切な BLDC モーターを選択することは、データシート上のパラメーターを読み取るだけではありません。メーカーの技術力が重要です。蒸発空気冷却器、牛舎ファン、コンクリートミキサーなどのモーターを生産する工場では、負荷特性、起動動作、耐環境性などに関する実践的な知識を蓄積しています。その経験は、鋼板の積層品質、銅巻線の精度、ベアリングの選択、コントローラーのチューニングに反映されています。
モーターのサプライヤーを選択するとき、最初の質問は最低価格であってはなりません。メーカーがアプリケーションと同様の条件でこのモータークラスをテストしたかどうかを確認する必要があります。たとえば、牛舎のファン モーターは、ほこり、湿気、アンモニアが豊富な環境で動作します。モーターには、適切なシール、耐食性コーティング、および高耐湿性のベアリングが備わっている必要があります。そこでは標準的な産業用モーターは存続できない可能性があります。の 牛舎ファンモーター 350W はまさにそのサービス向けに開発された製品の一例であり、アプリケーション固有のモーターを選択することは、別のアプリケーションのモーターを適応させるよりもはるかに安全です。
BLDC モーターを機器設計に統合する
従来のモーターを BLDC モーターに置き換えることは、必ずしも簡単に交換できるわけではありません。電子コントローラーには新しい設計インターフェイスが導入されています。モーターにどのように命令するかを決定する必要があります。一部の BLDC モーターは、単純な有効/無効信号を受け入れます。速度設定値または PWM 入力用のアナログ電圧を受け入れるものもあります。より高度なコントローラは、Modbus、CAN バス、または独自のプロトコルを介したデジタル通信をサポートします。リモート速度調整が必要な機器を設計している場合は、最初から適切な制御インターフェイスを備えたモーターを選択してください。
電磁両立性も考慮すべき点です。 PWM スイッチングにより、高周波電圧スパイクが生成されます。モーターのリード線は、他の電子機器との干渉を防ぐためにシールドまたはフィルターをかける必要があります。温度モニターやエンコーダーなどの高感度センサーを備えた機器では、フェライト ビーズや追加のフィルターが必要になる場合があります。優れたモーターサプライヤーは、配線と接地についての指導を提供します。
経済分析と投資収益率
多くの機器購入者にとって、BLDC モーターに切り替える決定は経済性を考慮して決定されます。 1 日あたり 12 時間、年間 300 日稼働するファン モーターを考えてみましょう。 BLDC モーターの効率が 70 パーセントから 85 パーセントに向上し、モーターが定格負荷で 1000 W を消費する場合、エネルギーの節約は約 150 W になります。年間 3,600 時間以上、つまり 540 キロワット時を節約できます。産業用電力料金が 1kWh あたり 0.12 ドルの場合、各モーターは年間約 65 ドルを節約します。 10 年間の耐用年数を超えると、モーターあたり 650 ドルになります。施設で 100 個のモーターを使用している場合、累積で 65,000 ドルの節約になります。このため、初期コストは高くなりますが、BLDC モーターは非常に魅力的です。
の savings are even larger in partial-load operation. Fan loads rarely run at full speed all the time. Because BLDC motors maintain good efficiency at partial load, whereas induction motors lose efficiency dramatically, the real-world saving is often closer to 30 percent, not 15 percent. This is why cooling system manufacturers are moving their product lines to BLDC technology as standard.
BLDC モーターの故障モードと信頼性
ブラシの磨耗がないにもかかわらず、BLDC モーターは故障する可能性があります。最も一般的な故障モードは、ベアリングの摩耗、電圧サージによるコントローラーの損傷、高温での絶縁破壊です。ベアリングの故障は、アキシアル荷重、振動、汚れによって引き起こされます。シールと高温グリースがあらかじめ組み込まれたモーターは、粉塵の多い環境でもより長く使用できます。コントローラの損傷は、通常、雷、同じ電線内の大型モータのスイッチング、または位相の不均衡による誘導過渡電圧によって引き起こされます。サージ保護装置を設置し、適切なインバータ定格絶縁を備えたモーターを選択することで、低コストで保護できます。
のrmal overload remains the most underestimated failure cause if your motor will operate outdoors in summer, check the temperature rise rating carefully. If the motor lacks a thermal protector, add one in the controller. Modern BLDC controllers often include temperature sensing in the windings and will reduce power or shut down if the winding temperature exceeds the limit. This protective behavior is a clear advantage over older motor designs that continued to run until insulation melted.
調達時の品質検証
OEM 製品用の BLDC モーターを購入する場合、カタログだけでは不十分です。すべてのユニットが定格性能を満たしていることを検証する必要があります。主要なテストには、巻線抵抗、相間の絶縁抵抗、逆起電力波形の一貫性、および校正された負荷での加速プロファイルが含まれます。 BLDC モーターの場合、コントローラーの位相プログラミングも品質チェックの一部です。モーターは機械的には完璧でも、整流タイミングが適切に調整されていないため、効率が低下し、騒音が増加します。
サプライヤーにテスト基準と、各ユニットが完全にテストされているか、サンプルテストのみが行われているかを問い合わせてください。厳格な市場に輸出するモーターを製造する工場は通常、全数電気テストを実施します。これは成熟のしるしです。サプライヤーが検証プロセスを明確に説明できない場合、第三者認証を欠いている危険信号は、産業機器に動力を供給するモーターではなく、リスクの低い製品では許容される可能性があります。
の Future of BLDC Motor Development
BLDC モーター技術は静的なものではありません。より高い電力密度への傾向は続いています。より高いエネルギー積を備えた新しい磁性材料により、ローターの小型化と軽量化が可能になります。マイクロコントローラーの性能の進歩により、センサーレス FOC が低コストで実用化されています。ゲートドライバー、保護回路、通信インターフェースを組み合わせた統合ドライバーチップにより、モーター制御基板が簡素化されます。これにより、BLDC モーターの価格プレミアムがさらに下がり、より多くのアプリケーションでの採用が加速します。
もう 1 つの開発は、ファン ブレードとモーター ローターを統合し、一体型のファン アセンブリを作成することです。これは、外部ローター BLDC 空冷モーターおよび EC ファンではすでに標準となっています。シャフトカップリングの公差や損失がなくなり、アセンブリ全体を換気ダクトに簡単に取り付けることができます。機器メーカーは、組み立て時間を短縮し、部品数を減らすために、この種のメカトロニクス統合をますます利用することになります。
BLDC モーターの動作原理に関する最終的な考え
BLDC モーターが動作するのは、永久磁石が回転磁界に追従し、その磁界が機械的ブラシではなく電子スイッチングによって生成されるためです。ローターは磁石を保持し、ステーターは巻線を保持し、コントローラーが整流シーケンスを調整します。ホール センサーまたは逆起電力からの位置フィードバックにより、負荷が変化してもスイッチングがローターと同期した状態に保たれます。
エンジニアにとって、これは、従来のブラシ付きモーターよりも効率が高く、制御性が高く、耐久性が高いモーターを意味します。購入者にとって、これはより高い初期投資を意味し、エネルギー消費の削減とメンテナンスの削減によって回収されます。機器設計者にとって、これは柔軟な統合と、外部ハードウェアを使用せずに速度制御と診断を追加できる機能を意味します。
の current state of BLDC technology is mature enough for all but the most cost-sensitive applications. If you are developing an air cooler, an industrial fan, a cattle house ventilation system, or a small mixer, the BLDC working principle is not just a theoretical topic. It is the engineering basis for a better product. For specific application questions and motor selection advice, contacting a motor manufacturer with direct production experience can save you significant trial and error. Further guidance on industrial fan applications is available in the 産業用ファンのアプリケーションの概要 、モーターの性能が実際のファン システム要件とどのように相互作用するかについて説明します。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所