中国浙江省紹興市盛州市甘林鎮独秀三路8号
ニュースカテゴリ
製品カテゴリ
BLDC モーターの作り方: 基本原理とシステム アーキテクチャ
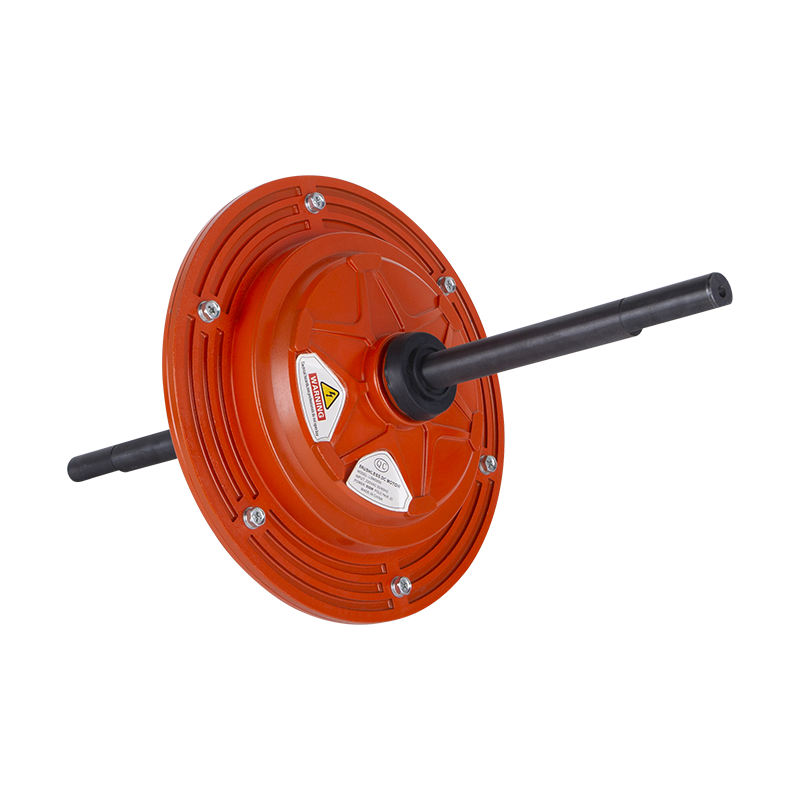
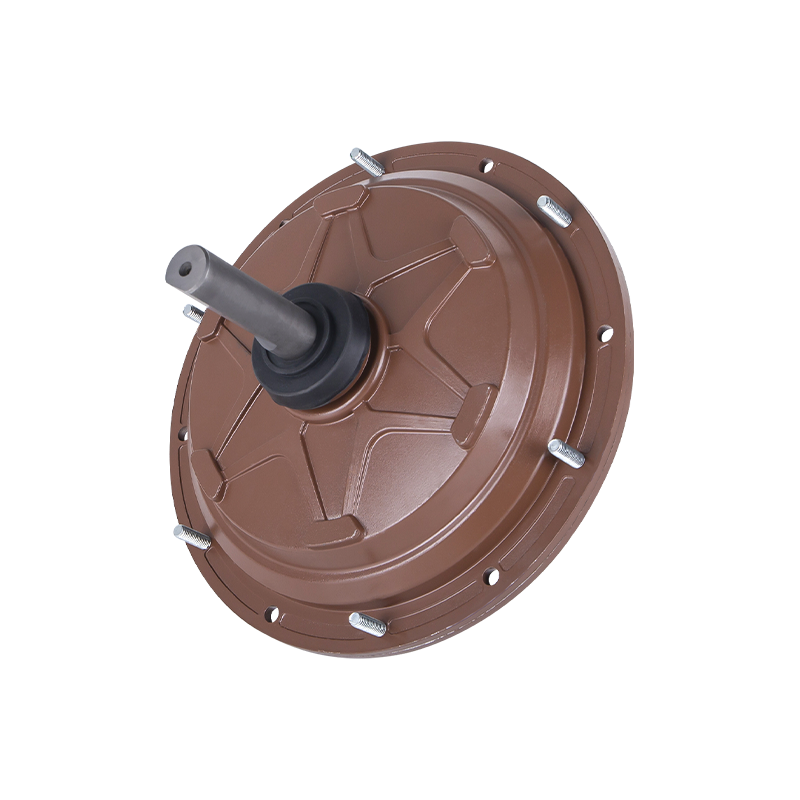
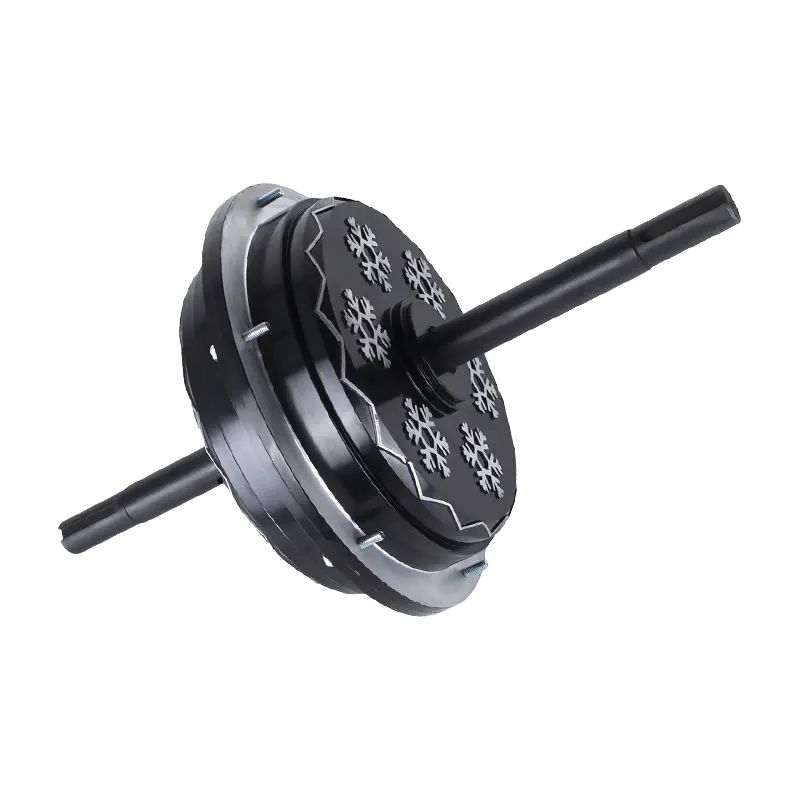
BLDC モーターの作成方法には、5 つのコア サブシステムからブラシレス直流モーターを構築する必要があります。巻かれた銅コイル相を備えたステーター、永久磁石を搭載したローター アセンブリ、位置センサー システム (ホール効果センサーまたは逆起電力検出)、三相電子速度コントローラー (ESC または BLDC ドライバー)、および回転アセンブリと固定アセンブリを位置合わせしてサポートする機械ハウジングです。アン 空冷BLDCモーター ブラシレス DC モーターは、主な設計要件として、蒸発空気クーラーのファンの役割のために特別に選択および構成されたブラシレス DC モーターです。 低消費電力 (18 ~ 55 ワット) 、静かな動作、低速から中速のファン速度での高効率、湿気の多い条件下での毎日数時間の連続動作に対する信頼性。アン 外部BLDC空冷モーター (アウター ローターまたはアウター ローター BLDC モーターとも呼ばれます) は、永久磁石ローターが固定ステーターの内部で回転するのではなく、固定ステーターの外側を中心に回転する構造を採用しています。これは、ギアボックスやカップリングを必要とせずに、ファン ブレード アセンブリが大径のアウター ローター リムに直接取り付けられるため、ダイレクト ドライブ ファン アプリケーションにとって理想的なアーキテクチャです。この完全なガイドでは、完全なエンジニアリング理論、実践的な構築手順、および 3 つのトピックすべてのアプリケーション固有の選択基準をカバーしています。
BLDC モーターの作り方: 基本原理とシステム アーキテクチャ
理解する BLDCモーターの作り方 まず、ブラシレス DC モーターが存在する理由と、それに代わるブラシ付き DC モーターとの根本的な違いを理解することから始まります。ブラシ付き DC モーターは、回転する整流子リングを押し付ける物理的なカーボン ブラシを使用して、モーターの回転に伴ってローター巻線の電流の方向を切り替えます。この整流機構は摩擦を発生させ、熱を発生させ、電気ノイズを生成し、時間の経過とともにカーボン ブラシが侵食され整流子の表面が劣化することで摩耗します。 BLDC モーターは、回転子に永久磁石を配置し、固定子に巻線を配置し、機械的接触の代わりに電子スイッチング (BLDC コントローラー) を使用して電流を転流することにより、ブラシと整流子の両方を排除します。
その結果、次のようなモーターが完成します。 摩耗接触面がない 、大幅に高い効率(通常は 85 ~ 95% 対 ブラシ付きモーターの場合は 60 ~ 85% )、可聴ノイズがはるかに低く、出力密度が高く(モーター質量 1 キログラムあたりの出力が大きい)、耐用年数は数百時間ではなく数千時間です。これらの利点は、コンピューターのハードドライブやドローンの推進から洗濯機、さらにはこの記事にとって重要なことである住宅用および商業用の冷風機に至るまで、ブラシ付きモーターに代わって BLDC モーターが使用されてきた理由を説明しています。
ステータ
巻かれた銅コイルを運ぶ固定コア。三相電流が正しい順序で巻線に印加されると、ステーターは回転磁界を生成します。渦電流損失を最小限に抑えるために、ステーターの積層板はシリコン鋼で作られています。
ローター
ネオジムまたはフェライト永久磁石を搭載した回転アセンブリ。ローターはステーターによって生成された回転磁界に従い、機械的回転を生成します。アウターローター設計では、ローターがステーターを取り囲みます。
ホールセンサー
120 度離れて配置された 3 つのホール効果センサーがローターの磁石の位置を検出し、コントローラーに報告します。コントローラーはこの位置データを使用して正しいステーターコイル相に順番に通電し、スムーズな回転を維持します。
コントローラー
電子速度コントローラーはホール センサー信号を読み取り、三相ブリッジ回路内の 6 つのパワー MOSFET を駆動して、正しい転流シーケンスで固定子巻線に電圧を印加します。 PWM制御で速度を調整します。
BLDC モーターの構造: 段階的な組み立てプロセス
次の手順で説明します BLDCモーターの作り方 コアコンポーネントから、インナーローター(従来型)とアウターローターの両方の構成をカバーします。アウターローター構成は、主な設計であるため、特に詳しく説明します。 空冷BLDCモーター そして 外部BLDC空冷モーター アプリケーション。
- ステップ 1: ステータ積層スタックを設計します。 ステーターは、薄いシリコン鋼の積層体 (通常は 厚さ0.35~0.5mm ) 必要な歯とスロットの形状に打ち抜かれます。 12 スロットのステーター (4 極または 8 極 BLDC モーターの最も一般的な構成) の場合、12 個のスロットが中心ボアの周囲に放射状に配置されます。積層スタックの高さはモーターの軸方向の長さを決定し、モーターの出力に比例します。各スロットは三相巻線の 1 相を保持します。
- ステップ 2: ステーター コイルを巻きます。 銅製マグネット ワイヤ (エナメル絶縁) が各ステータ歯に指定された巻数で巻かれます。三相モーターの場合、12 個のコイル スロットは A-B-C-A-B-C の繰り返しパターンで巻かれ、各相は必要なモーターの電圧および電流特性に応じて直列または並列に接続された 4 つのコイル セットで構成されます。ワイヤのゲージによって定格電流が決まります。ワイヤが太いほど多くの電流が流れますが、各スロットにより多くのスペースが必要になります。小型 BLDC モーター (30 ~ 300 ワット) の一般的なワイヤー ゲージの範囲は次のとおりです。 直径0.3mm~1.2mm .
- ステップ 3: 巻線を絶縁して固定します。 巻いた後、ステーター コイルはケイ素鋼コアから電気的に絶縁され、機械的に固定される必要があります。これは、巻線の前にボビン絶縁体またはスロット ライナーを適用し、次に巻線されたステータにワニス (通常はポリエステルまたはエポキシ樹脂) を真空含浸し、オーブンで 200℃ で硬化することによって実現されます。 120~150℃ 。硬化したワニスは巻線を所定の位置に固定し、コイルからステーター本体への熱伝達を改善し、エナメル線の絶縁体を機械的損傷や湿気から保護します。
- ステップ 4: ローター アセンブリを構築します。 アウターローター BLDC モーターの場合、ローターは内周に永久磁石が接着されたスチール製のカップまたはシェルで構成されます。磁石は内壁の周囲に N 極と S 極が交互に配置され、磁極の数はステーター スロットの数に対する特定の比率になります。 12 スロット ステータの場合、共通の極数は 8 極 (12N8P)、10 極 (12N10P)、または 14 極 (12N14P) です。各極は、構造用接着剤 (通常は耐高温エポキシ) でロータ シェルに接着された個別のアーク セグメント磁石です。 150℃ またはそれ以上)。
- ステップ 5: ホール効果センサーを取り付けます。 3 つのホール効果センサーがステーター本体の次の位置に配置されています。 電気角で 120 度離れている (4 極モーターの場合、物理的間隔は 60 機械度、8 極モーターの場合、30 機械度です)。センサーはローターの磁石が通過するときにその磁場を検出し、デジタル信号 (高または低) を生成します。その組み合わせにより電気回転ごとに 6 つの区別可能な状態でローターの位置がエンコードされます。これらの信号は、5 線ハーネス (共通アース、5V 電源、および 3 本の信号線) を介してコントローラーに接続されます。
- ステップ 6: 機械ハウジングを組み立てます。 ステータは、中央のシャフトサポートハウジングに圧入またはボルト締めされます。ローター シェルは精密ベアリング (通常は 2 つのシールド付き深溝ボール ベアリング) に取り付けられており、ステーターの周りでスムーズに回転できます。ベアリングのプリロードとアライメントは、静かな動作と長い耐用年数を実現するために重要です。過剰な予圧はベアリングの急速な摩耗を引き起こしますが、予圧が不十分な場合は軸方向の遊びが生じ、振動や騒音が発生します。
- ステップ 7: BLDC コントローラーを構築して接続します。 三相ブリッジ コントローラー (MOSFET、ゲート ドライバー、マイクロコントローラーで構築されたディスクリート回路、または Allegro A4960、Texas Instruments DRV8305、STMicroelectronics L6234 などの統合 BLDC コントローラー IC) は、3 つのモーター相リードとホール センサー信号に接続されます。コントローラーはホール センサーの状態を解釈し、6 ステップの整流シーケンスで MOSFET を切り替えてモーターを駆動します。 PWM 周波数は通常、次のように設定されます。 16~32kHz 静かなスイッチングを実現します。
BLDC モーターを構築する際の主要な設計パラメーター
BLDC モーターを最初から設計または構築する場合は、次のパラメーターを計算して相互にバランスを取る必要があります。
| パラメータ | 代表的な範囲 | 増加による影響 | 減少による影響 |
|---|---|---|---|
| ステータスロット数 | 9、12、18、24 | よりスムーズなトルク、コギングの低減 | 巻き上げが簡単になり、コギングトルクが向上 |
| ローターの極数 | 4、8、10、14 | トルク密度が高く、最大 RPM が低い | 最大 RPM が高く、トルク密度が低い |
| コイルごとの巻線ターン数 | 5~80ターン | より高い Kv (同じ電圧でより高い速度) | Kv が低い (トルクが大きく、速度が遅い) |
| ワイヤーゲージ(直径) | 0.3mm~1.5mm | 抵抗が低く、電流容量が大きい | 抵抗が大きいほど、同じ電流でより多くの熱が発生します |
| エアギャップ(ローターからステーターまで) | 0.3mm~1.5mm | 磁気結合の減少、効率の低下 | より優れた磁気結合、接触の危険性 |
| 磁石グレード | N35~N52(NdFeB) | より高い磁束密度、より優れた性能 | コスト削減、熱抵抗の低減 |
| スタック長さ (軸方向) | 10mm~100mm | より高いトルクと出力 | さらなる小型化、軽量化、低消費電力化 |
Kv 評価: 速度定数を理解する
Kv (速度定数) は、BLDC モーターの速度とトルクの特性を評価するための最も重要な単一仕様です。 Kv は、無負荷で動作しているときにモーター端子に印加される各ボルトごとにモーターが回転する 1 分あたりの回転数 (RPM) として定義されます。 Kv が 1 のモーター 500RPM/V 10 ボルト (無負荷) が供給されると 5,000 RPM で動作します。 Kv が 1 のモーター 100RPM/V 10 ボルトでわずか 1,000 RPM で動作しますが、それに比例してより多くのトルクを生成します。
230V AC 電源 (約 325V DC ピークに整流されるか、電源によってより低い DC 電圧に調整される) から直接動作する空冷器 BLDC モーターの場合、モーターが利用可能な電圧で目標ファン速度で動作するように Kv を選択する必要があります。安定化された 24V DC 電源からの 350 RPM のファン速度には、およその Kv が必要です。 350 を 24 で割った値、つまり約 15 RPM/V これは、より多くの巻線ターンを使用することによって達成され、高トルク、低速アウターローター ファン モーターの特徴です。
空冷器 BLDC モーター: 空冷器でコンデンサー駆動誘導モーターが BLDC テクノロジーに置き換わる理由
の 空冷BLDCモーター これは、何十年にもわたって住宅用および商業用蒸発空気冷却器市場を支配していたコンデンサ駆動の単相誘導モーターからの大幅な技術アップグレードを表しています。この移行が起こっている理由を理解するには、関連するパフォーマンスのあらゆる側面にわたって 2 つのテクノロジーを比較する必要があります。
コンデンサーラン誘導モーター
- 消費電力: 50~85ワット 標準的な空冷ファンの役割の場合
- 効率: 動作速度範囲全体で 40 ~ 60%
- 速度制御: 巻取タップ切り替えによる 2 ~ 3 段階の個別ステップ
- 力率:0.5~0.65(始動・運転にはコンデンサが必要)
- 発生する熱: 高く、適切なモーターエンクロージャの換気が必要
- 耐用年数: ベアリングまたは巻線が故障するまで 2,000 ~ 5,000 時間
- ノイズ: 50/60 Hz でのステーターの磁化からの中程度から高のモーターハム音
空冷BLDCモーター
- 消費電力: 18 to 45 watts 同等のエアフローデューティの場合 (50 ~ 65% 削減)
- 効率: 動作速度範囲全体で 85 ~ 95%
- 速度制御: 連続可変 PWM経由で0から100%まで
- 力率: 0.95 ~ 0.99 (コンデンサ不要、ほぼユニティ PF)
- 発生する熱: 非常に低く、通常の動作ではモーター本体に触れてもほとんど温かくなりません。
- 耐用年数: 10,000~30,000時間 高品質のシールドベアリングを使用
- 騒音: 非常に静かで、主な騒音はモーター騒音ではなく空力ファン騒音です。
エネルギー節約: 空冷 BLDC モーターにアップグレードする場合の経済的事例
の energy savings from replacing a conventional induction motor with an Air Cooler BLDC motor are substantial and produce meaningful reductions in electricity bills over the motor's operating life. A typical calculation:
- 従来のモーター消費電力: 冷房運転時は連続75ワット
- BLDCモーター消費電力: 同等のエアフローの場合は 30 ワット
- 毎日の稼働時間: 10 時間 (通常の暑い天候での使用)
- 1日あたりの省エネ: (75 マイナス 30) ワット x 10 時間 = 1日あたり0.45kWh
- 季節貯蓄 (5 か月): 0.45kWh×150日= シーズンあたり67.5kWh
- 0.15 ドル/kWh でコストを削減: およそ クーラー1台あたりシーズンごとに$10.00 。夏の間、3 台のクーラーを稼働させている家庭の場合、年間合計節約量は約 年間 30 ドル 電気だけで。
電気料金が高い市場 (ヨーロッパ、英国、アジアの一部) や、多くの空冷装置が長時間稼働する商用アプリケーションでは、空冷 BLDC モーターの経済的メリットはさらに大きくなります。 20 台の空気冷却器が 1 日あたり 16 時間稼働している工場フロアでは、約 シーズンあたり4,320kWh 同じテクノロジーのアップグレードにより、運用コストが大幅に削減されます。
空冷器 BLDC モーターの電気仕様と電源要件
空気冷却器 住宅用空気冷却器用の BLDC モーター ユニットは、次の 2 つの主な電気構成で利用できます。
- AC入力BLDCモーターモジュール: の motor and its dedicated controller board are sold as an integrated assembly that connects directly to the 230V AC (or 120V AC in North America) mains supply. The controller's power supply section converts AC to the internal DC bus voltage (typically 12V to 48V DC) that drives the BLDC motor. The user simply connects the 230V AC supply and receives a complete variable-speed motor output. These modules are the simplest to retrofit into existing air cooler enclosures and are the most common format in the retail and OEM market.
- DC入力BLDCモーター: の motor requires a separate DC power supply (typically 12V, 24V, or 48V DC). This configuration is used in solar-powered air coolers where the DC supply comes directly from photovoltaic panels or a battery bank, and in applications where the DC bus is already available from an existing power system. A 24V DC BLDC エアクーラーモーター、定格 30 ~ 50 ワット これは、オフグリッドの農村および農業用途における太陽光発電式蒸発冷却器の最も一般的な仕様です。
外部 BLDC 空冷モーター: アウターローターの設計原則とファンの統合
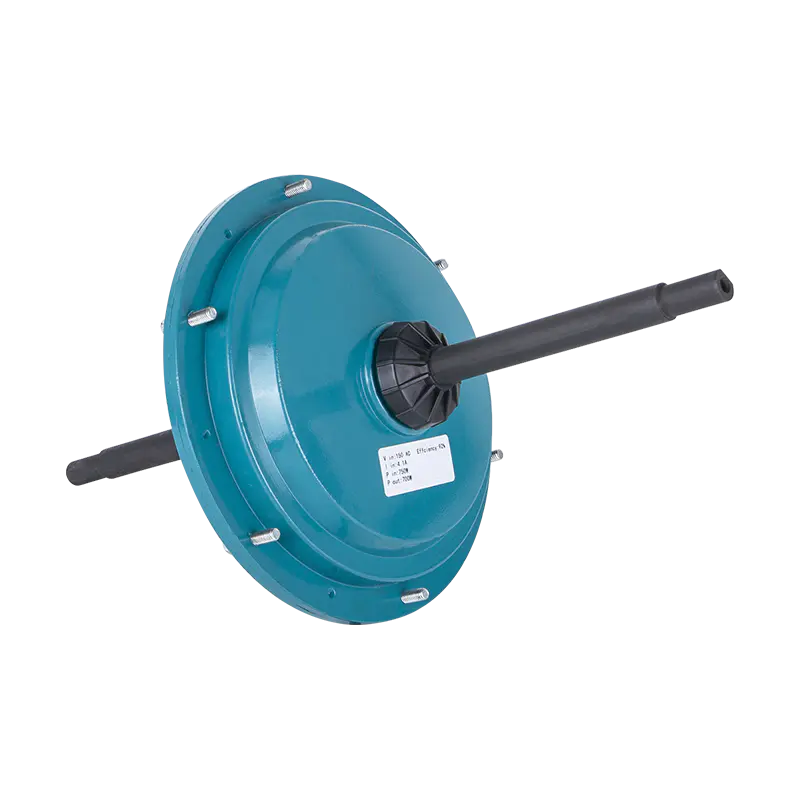
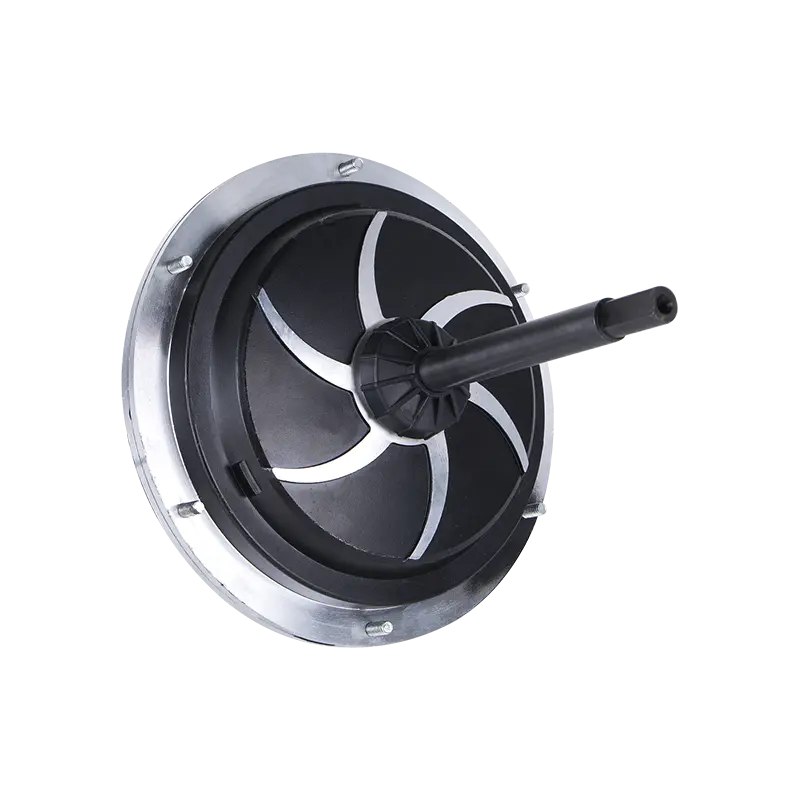
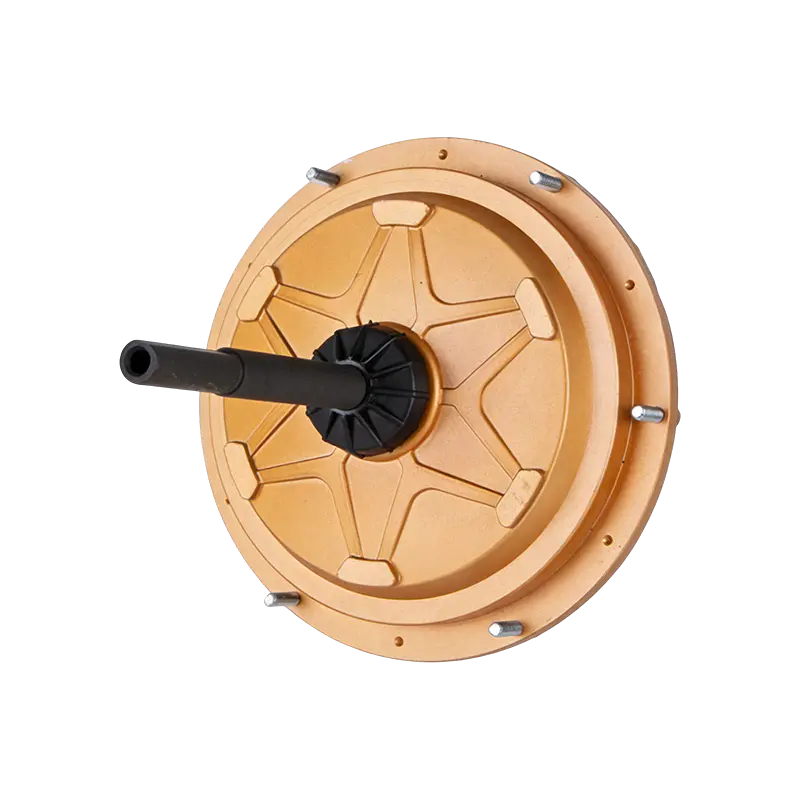
の External BLDC Air Cooler Motor (outer-rotor or external-rotor BLDC motor) is the optimal motor architecture for direct-drive fan applications, and its adoption in the air cooler industry represents not just an energy efficiency improvement but a fundamental mechanical simplification. In an outer-rotor design, the permanent magnet rotor is a bell-shaped or cup-shaped assembly that rotates around the outside of the stationary stator. The fan blades are attached directly to the outer face of the rotor bell, converting the motor and fan into a single integrated rotating assembly.
アウターローター構造がファン用途に最適な理由
01
大口径のメリット
の outer rotor's large diameter provides a large moment of inertia and a large torque arm for the fan blade attachment points. This allows the fan to be driven with lower force (torque) at the blade roots, reducing mechanical stress on the mounting interface.
02
ギアボックスは不要
空冷ファンは次の温度で動作します。 200~800RPM これは、アウターローター BLDC モーターの直接出力速度範囲内に十分に収まります。減速ギアボックスが不要なため、ギアの騒音、ギア効率の損失 (通常 2 ~ 8%)、および機械的故障点が排除されます。
03
自己冷却ジオメトリ
の rotating outer shell of the motor acts as a centrifugal fan in itself, drawing air through the stator from the open end and exhausting it radially. This self-generated airflow provides continuous cooling of the stator windings without any additional cooling provisions.
04
コンパクトな軸方向プロファイル
の outer-rotor motor has a relatively short axial (length) dimension relative to its diameter. For an air cooler fan, where the motor must fit within the depth of the fan shroud without protruding excessively, this pancake-like form factor is ideal.
外部 BLDC 空冷モーターの作り方: 構造の詳細
コンポーネントから外部 BLDC エアクーラー モーターを構築することは、いくつかの重要な点でインナーローターの構築とは異なります。以下の詳細では、アウターローター構造の具体的な違いと課題について説明します。
- ステータ geometry for outer-rotor configuration: アウターローターモーターでは、ステーターの歯は半径方向内側ではなく外側を向いています。ステータ積層体には、シャフトサポート用の中央穴と、コイルが巻かれる外向きの歯があります。アウターローターステーターの場合、歯が中心から離れた方向を向いており、インナーローター設計のようにスロットに挿入するのではなく、コイルを各歯の周りに個別に巻く必要があるため、巻線プロセスは若干難しくなります。生産には自動コイル巻線機が使用されます。手巻きの場合、1歯ごとに小さなコイル巻き治具が必要です。
- ローター bell construction: の rotor bell (or cup) for an External BLDC Air Cooler Motor is typically a deep-drawn steel shell, though aluminium castings or injection-moulded high-temperature plastic with steel inserts are used in some low-cost designs. The inner circumference of the bell must be machined to a precise cylindrical bore dimension that sets the air gap (the space between the inner surface of the magnets and the outer tips of the stator teeth). This air gap must be 0.3~0.8mm 一般的な小型空冷モーター用で、振動の原因となる不均一な磁力を防ぐために全周にわたって精度が維持されています。
- ローターベルの磁石結合: の arc-segment permanent magnets (typically N42 ~ N48 グレードの焼結 NdFeB 高性能モーターの場合はハードフェライト、コストが最適化された冷却モーターの場合はハードフェライト)は、ローターベルの内壁に構造用エポキシで接着されています。接着する前に、磁石を正しい極性パターン (N-S 交互) で配置し、接着剤が硬化するまで固定具に保持する必要があります。非磁性ステンレス鋼またはガラス繊維強化テープの止め輪は、磁石の結合後にローター ベルの外側に巻き付けられ、最大動作速度で磁石に作用する遠心力に対して機械的に保持されます。
- ファンブレードの統合: の fan blade assembly of the air cooler (typically a multi-blade axial fan or a paddle fan, depending on the cooler design) is attached to the outer face of the rotor bell. In factory-built External BLDC Air Cooler Motor units, the fan blades are directly moulded or cast as part of the rotor bell casting, creating a single piece that serves as both rotor and fan impeller. In retrofit or modular designs, the fan hub attaches to the rotor bell via bolt flanges or a spline interface, with the bolt circle diameter and pitch matched to the specific fan hub specification.
- 湿潤環境用のベアリングの選択: 空冷クーラーは設計上、湿気の多い環境でも動作します (冷却メカニズムには濡れたパッドからの水の蒸発が含まれます)。外部 BLDC 空冷モーターはこの湿気の多い環境にさらされており、配水システムからの水飛沫の影響を受ける可能性もあります。エアクーラー BLDC モーターのベアリングは次のとおりです。 2RS型シールドベアリング (両側にゴム製シール)、湿気の多い条件での動作に適した防錆グリースが充填されています。これらの密閉ベアリングは、ベアリング軌道への湿気の侵入を防ぎ、湿った環境で何年も運転した後でも、再グリースを塗布することなく潤滑を維持します。
クーラーサイズごとの外部 BLDC エアクーラーモーター仕様
外部 BLDC 空気冷却器モーターの仕様は主に、立方メートル/時 (m3/h) または立方フィート/分 (CFM) で測定される空気冷却器の空気流量に一致します。次の表は、さまざまなクーラー サイズの一般的なモーター仕様を示しています。
| クーラータイプ | 風量(m3/h) | モーター出力 | 速度範囲 | ローター Diameter | 供給電圧 |
|---|---|---|---|---|---|
| パーソナルデスクトップクーラー | 150~300m3/h | 12~18W | 600~1,200RPM | 80~120mm | DC12Vまたは24V |
| 小型ルームクーラー(20~40㎡) | 1,000~2,000m3/h | 18~30W | 350 ~ 900 RPM | 150~200mm | AC230VまたはDC24V |
| 中型ルームクーラー (40 ~ 80 m2) | 3,000~5,000m3/h | 30~50W | 300~750RPM | 200~280mm | AC230VまたはDC48V |
| 業務用・産業用クーラー | 8,000~20,000m3/h | 100~250W | 200~500RPM | 350~500mm | AC230Vまたは415V |
BLDC モーター コントローラー: ブラシレス動作を支える電子頭脳
BLDC モーターは電子整流回路なしでは動作できないため、コントローラーに言及せずに BLDC モーター システムの作成方法を議論することはできません。モーターとコントローラーは相互に依存しています。使用中のモーターのパフォーマンスは、コントローラーの品質、洗練さ、モーターとのマッチングによって完全に決まります。
6 ステップ整流: 基本的な動作シーケンス
の standard BLDC motor controller operates on six-step (or trapezoidal) commutation. At any moment during motor operation, two of the three phase windings are energised and the third is left floating. The six-step sequence works as follows:
- ステップ 1: A相がプラス、B相がマイナス、C相がフローティング。電流はステータを通って A から B に流れ、最も近いロータ磁極を通電された歯のギャップに向かって引き寄せる磁力を生成します。
- ステップ 2: A相がプラス、B相がフローティング、C相がマイナス。ホール センサーはローターが次の位置に移動したことを検出し、コントローラーはこの新しい位相の組み合わせに切り替わり、回転磁界を電気角で 60 度進めます。
- ステップ 3 ~ 6: の pattern continues through the remaining four phase combinations: B positive/C negative, B positive/A negative, C positive/A negative, and C positive/B negative. Each step advances the rotating field by 60 electrical degrees, and six steps complete one full electrical revolution (which corresponds to one full mechanical revolution divided by the number of pole pairs).
この 6 ステップのシーケンスは、モーターの電気周波数と同じ速度で繰り返されます。 750 RPM で回転する 8 極 (4 極ペア) のモーターの電気周波数は、750 RPM x 4 ペアを 60 秒で割った値 = となります。 50Hz 。コントローラは整流状態を次の時点で切り替えます。 この周波数の 6 倍、つまり 1 秒あたり 300 回 、BLDC ドライバー内のマイクロコントローラーが簡単に処理します。
正弦波整流と 6 ステップ: 滑らかさとノイズの低減
静かな動作が最優先される空気冷却器アプリケーションの場合、正弦波 (フィールド指向制御、FOC) 整流は、基本的な 6 ステップ整流に比べて大幅な改善をもたらします。離散的な位相の組み合わせを突然切り替える代わりに、正弦波制御は滑らかに変化する正弦波電流を 3 つの位相すべてに同時に適用し、段階的な磁界ではなく連続的に回転する磁界を生成します。その結果、トルクリップルとモーターノイズが大幅に減少します。
正弦波 FOC 制御を実装したプレミアム エア クーラー BLDC モーター コントローラーは、通常、次のような方法でモーターの可聴ノイズを低減します。 5~15dB(A) 同じモーターを駆動する 6 ステップコントローラーと比較すると、10 dB の低減がおよそ半分の音量として認識されることを考えると、これは非常に大きな違いです。ノイズに最も敏感な寝室の空気冷却器やオフィスの冷却器には、単純な 6 ステップ ドライバーよりも多少コストが高くなりますが、正弦波コントローラーを強くお勧めします。
空冷 BLDC モーターの選択と設置: OEM および改造業者向けの実践的なガイダンス
新しい製品ライン用にモーターを指定する空冷クーラーの相手先ブランド供給メーカー (OEM) であっても、エネルギー消費を削減するために既存の空冷クーラーを外部 BLDC 空冷モーターで改造するエンド ユーザーであっても、次の実践的なガイダンスでは、重要な選択と設置に関する考慮事項について説明します。
モーター出力と冷却エアフロー要件のマッチング
の motor power must be sufficient to drive the fan at the required airflow against the system's static pressure resistance (the resistance of the wet pads, ductwork, and other airflow restrictions). For a residential evaporative air cooler, the typical total system resistance is 5~20パスカル 、ファンは必要な空気流を供給しながらこの抵抗を克服する必要があります。
実際のサイジングガイドとして、10 パスカルの総静圧に対して必要な空気流量 1,000 m3/h ごとに、モーターには約 5 ~ 8 ワットのシャフトパワー 。モーター効率 (高品質の BLDC モーターでは通常 85 ~ 90%) で割ると、必要な電気入力電力が求められます。 15 パスカルに対する 3,000 m3/h の冷却器には、約 45 ~ 72 ワットのシャフト出力が必要です。 50~80ワットのBLDCモーター モーターの効率を考慮する場合に適切です。
外部 BLDC エアクーラー モーターの改造のための取り付けチェックリスト
既存の空気冷却器を外部 BLDC 空気冷却器モーターで改造する場合は、交換用モーターを注文する前に次のことを確認してください。
- ファンハブ径とボルトサークル: 既存のファンハブの取り付けインターフェースを正確に測定します。 BLDC モーターのローター ベル フランジは、既存のファン ハブ ボルトの円の直径とボルトの間隔と一致するか、互換性のあるアダプター プレートを入手する必要があります。
- モーター取り付けインターフェース: 既存のモーター取り付けブラケットの寸法 (取り付け穴のパターン、該当する場合はシャフト直径) を測定します。 BLDC モーターのステーター ハウジングが既存のブラケットに適合するか、アダプター ブラケットを製作する必要があります。
- 取り付け可能な深さ: ファン ブレード面からシュラウドの後壁までのファン シュラウドの軸方向の深さを測定します。 BLDC モーターの軸方向の寸法 (スタックの高さとローター ベルの深さ) は、少なくともこのスペース内に収まる必要があります。 10mmクリアランス 後ろの壁に。
- 回転方向: 必要なファンの回転方向(正面から見て時計回りまたは反時計回り)を確認してください。 BLDC モーターは、3 相リードのうちの任意の 2 つを交換するか、コントローラー ファームウェアの構成パラメーターによって逆転できます。元のクーラーに反転機能がある場合は、交換用のモーターとコントローラーが方向反転をサポートしていることを確認してください。
- 主電源の電気接続: の BLDC motor module's AC input must be connected with proper earthing, with cable cross-section appropriate for the motor's rated current, and with an appropriately rated upstream circuit breaker. For motors below 100 watts, a 6-amp miniature circuit breaker is standard; for larger commercial motors up to 500 watts, a 10-amp MCB is appropriate.
BLDC モーターと空冷装置のアプリケーションに関するよくある質問
BLDC モーターを自宅または作業場でどのように作成しますか?
BLDC モーターをゼロから作成するには、次の材料と工具が必要です。シリコン鋼積層板 (ステーター積層板のパンチングまたはレーザーカット用)、必要なゲージの銅マグネット ワイヤー、絶縁ワニス、必要な円弧セグメント形状のネオジムまたはフェライト永久磁石、必要なボアと外径の 2 つの密封深溝ボール ベアリング、スチールまたはアルミニウムのローター ベル (機械加工または製造)、マイクロコントローラー ベースの BLDC ドライバー回路 (または市販の BLDC コントローラー モジュール)、およびホール効果センサー (Allegro A3144 または類似のもの)。ステーター積層板が積み重ねられ溶接され、コイルが巻かれ、アセンブリにワニスが含浸され、ローターベルに磁石が接着され、ベアリングが圧入され、コントローラーが接続されます。実用的な最小限の工具には、ボール盤、旋盤 (ベアリング ハウジングの穴用)、巻き治具、真空含浸装置、およびマルチメーターが含まれます。商用品質と同等の高品質のエアクーラー BLDC モーターを作成するには、精密な機械加工が必要であり、現実的には、単純な週末の組み立てではなく、プロまたは高度なメーカーのプロジェクトです。
空冷アプリケーション用のインナーローターとアウターローターの BLDC モーターの違いは何ですか?
インナーローター (またはインターナルローター) BLDC モーターは、永久磁石ローターがステーターの内側で回転します。この設計はより高い RPM を生成し、ギアによる減速が必要な用途に適しています。外部 BLDC 空冷モーター (アウターローター) では、ローターがステーターの外側で回転します。これにより、ファンを直接取り付けるためのローター直径が大きくなり、より多くの極対でダイレクトドライブ速度が低下し、ギアボックスなしでローターのリムにファンを直接取り付けることができます。で動作する空冷ファンの場合 200~900RPM 、アウターローター設計は、騒音、損失、減速ギアボックスの複雑さを伴わずにこれらの低速を直接達成できるため、明らかに好ましいと言えます。
空冷 BLDC モーターは従来のモーターと比較してどのくらい電力を節約しますか?
空冷 BLDC モーターは通常、 電力エネルギーの 50 ~ 65% 同じ空気流デューティに対して、同等の従来のコンデンサ駆動誘導電動機によって消費される電力。 75 ワットを消費する従来のモーターは、同じ冷却空気流量に対して 25 ~ 35 ワットを消費する BLDC モーターに置き換えられます。毎日 10 時間の運転で 5 か月間冷却シーズンを続けると、冷却器 1 台あたり約 60 ~ 75 kWh の電力が節約されます。直接的なエネルギー節約に加えて、BLDC モーターの発熱量の減少は、クーラーの内部がより低い定常状態温度に達することを意味し、水蒸発冷却プロセスの効率がわずかに向上し、クーラー エンクロージャ内のすべての電子コンポーネントの耐用年数が延長されます。
BLDC モーターではどのようなホール センサー構成が使用されていますか?
標準的な BLDC モーターは、 3 つのホール効果センサー に位置する 電気角で 120 度離れている ステーター周囲。 8 極 (4 極ペア) のモーターの場合、センサーは次の位置にあります。 機械的に 30 度離れている (120 電気角度を 4 つの極対で割ると 30 機械角度に等しいため)。センサーはロータ磁石が通過する際の極性の変化を検出し、それぞれバイナリの High または Low 信号を生成します。 3 つのセンサーは一緒になって 8 つの可能な信号の組み合わせを生成します。そのうち 6 つは有効な整流状態であり、2 つの組み合わせ (すべて High とすべて Low) は障害状態です。コントローラーはこれら 6 つの有効な状態を読み取り、ファームウェアに保存されているルックアップ テーブルから対応する相通電パターンを選択し、ローターが回転するにつれて 6 ステップの整流シーケンスを進めます。
外部 BLDC 空冷モーターはホール センサーなしでも動作しますか?
はい。外部 BLDC 空冷モータは、センサレス制御を使用して動作できます。この場合、コントローラは、ホール センサを使用するのではなく、通電されていないモータ相巻線で生成される逆起電力 (逆電磁力) を監視することによって、ロータの位置を検出します。逆起電力センサーレス制御により、ホール センサーとそのワイヤリング ハーネスが不要になり、部品数、コスト、潜在的な障害点が削減されます。センサーレス制御の制限は、逆起電力のみを使用してモーターを静止状態から確実に始動できないことです (ゼロ速度では逆起電力がないため)。センサーレス コントローラーは、逆起電力ベースのセンサーレス制御に切り替える前に、開ループ起動シーケンス (モーターを最低速度まで回転させる固定整流シーケンス) を使用することでこの問題に対処します。起動時のファン負荷が低い空冷器アプリケーションの場合、開ループ起動によるセンサーレス制御が確実に機能し、コスト最適化設計に推奨されるアプローチです。
空冷 BLDC モーターに最適な磁石のタイプは何ですか?
空冷 BLDC モーターの用途では、2 種類の磁石が一般的に使用されます。焼結 ネオジム鉄ホウ素 (NdFeB) 磁石 (通常は N38 ~ N48 グレード) は、単位体積あたりの磁界強度が最も高く、所定の出力に対してモーターをよりコンパクトにし、より効率的にすることができます。これらは、効率とコンパクトさが優先されるプレミアム空冷モーターに最適な選択肢です。 ハードフェライト(セラミック)磁石 大幅に安価で (kg あたり NdFeB よりも約 5 ~ 10 倍安価)、保護コーティングなしでも耐腐食性が高く、希土類鉱物に関するサプライチェーンの懸念はありませんが、発生する磁場が弱いため、同じ出力を得るにはより大型のモーターが必要です。フェライト磁石は温度安定性にも優れており、高温の周囲条件で空冷装置の筐体内で発生する可能性のある高温でも磁化をより確実に保持します。最もコスト重視の住宅用空気冷却器市場では、フェライト磁石の外部 BLDC 空気冷却器モータ設計が実用的な選択肢です。
空冷 BLDC モーターの速度はどのように制御されますか?
空冷 BLDC モーターの速度は、コントローラーのパルス幅変調 (PWM) を通じてモーターに印加される電圧を調整することによって制御されます。 PWM 信号のデューティ サイクル (相電圧がオンになる各スイッチング サイクルの割合) を変更すると、モーター巻線から見える実効電圧が比例して変化し、それに応じてモーター速度も変化します。 50% のデューティ サイクルは、定格電圧の約半分を供給し、定格速度の約半分を生成します。ほとんどの空冷クーラー BLDC コントローラーは、クーラーのメイン制御基板からの別個の制御信号も受け入れます。一般的には、0 ~ 10 V のアナログ信号、0 ~ 100% の PWM 制御入力、または速度コマンドを伝送するデジタル通信プロトコル (I2C や UART など) です。 BLDC テクノロジーの連続可変速度制御 (従来のモーター速度制御の 2 または 3 固定速度と比較) により、空気冷却器はあらゆる部屋の状況に正確に一致した気流を供給でき、部屋が寒いときは最低速度と騒音で動作し、さらに冷却が必要なときはスムーズに立ち上がります。
BLDC モーターのコギング トルクとは何ですか? それは空冷クーラーの性能にどのように影響しますか?
コギング トルクは、ステータの歯とロータの磁石の間の磁気吸引力により、BLDC モータが他のロータ位置よりも特定のロータ位置を優先する原因となる周期的な戻り止めのような力です。ローターを手で回すと、モーターが特定の位置で引っかかり、別の位置で解放されるのが感じられます。これがコギングです。空冷 BLDC モーターの場合、コギング トルクはファン速度が低いときの周期的な速度変動として現れ、コギング周波数でわずかな振動と騒音を引き起こします。また、モーターが回転を開始するにはピークコギングトルクを克服する必要があるため、始動がより困難になります。コギング トルクは、共通因数比の低いスロットと極の組み合わせ (12 スロット 10 極または 12 スロット 14 極の設計など) を選択すること、固定子の積層または回転子磁石を軸方向に沿ってわずかに傾けること、および 6 ステップの整流ではなく正弦波整流制御を使用することによって最小限に抑えられます。静かな住宅用途向けに適切に設計された外部 BLDC エア クーラー モーターは、特にコギング トルクを最小限に抑えるために 12N14P または 12N10P スロット ポールの組み合わせを使用します。
故障した空冷 BLDC モーターを診断するにはどうすればよいですか?
故障した空冷器 BLDC モーターを診断するには、モーターとコントローラーを個別にチェックする必要があります。まず、AC 電源が正しく、コントローラの入力端子に接続されていることを確認してください。次に、コントローラーのステータス LED が取り付けられている場合は、それを確認します。ほとんどの BLDC コントローラー モジュールには、電源オン、障害、および実行状態を示す LED インジケーターが付いています。赤色の点灯または点滅する障害 LED は、コントローラーがエラー状態 (過電流、ホール センサー障害、またはサーマル シャットダウン) を検出したことを示します。 3 番目に、マルチメーターを使用してモーター巻線の 3 つの相間抵抗をチェックします。3 つの測定値はすべて等しく、範囲内である必要があります。 お互いに10% ;測定値が大きく異なる場合は、巻線の断線または短絡の故障を示します。 4 番目に、ファンを手でゆっくり回転させながら、5V 電源とセンサー出力信号を測定してホール センサーをチェックします。各センサーは、磁石が通過するときに明確に定義されたハイとローの遷移を生成する必要があります。ホール センサーの出力がきれいに切り替わらない場合は、ホール センサーまたはその配線に欠陥がある可能性があります。 5 番目に、ファン シャフトを手で回転させてベアリングをチェックします。粗さ、研磨、または結合がある場合は、ベアリングが摩耗または汚れていることを示しており、交換が必要です。
外部 BLDC エアクーラー モーターは、さまざまなメーカーのモーターと互換性がありますか?
外部 BLDC エアクーラー モーターは、物理的な取り付け寸法 (取り付け穴のパターン、シャフトの直径、モーター本体の直径と深さ)、ファン ハブ インターフェイス (ボルトの円の直径と取り付けボルトの数)、電力出力 (定格ワット数と最大エアフロー トルク)、およびコントローラーの入力仕様 (AC 電圧または DC 電圧と制御信号の種類) がすべて互換性がある場合にのみ、別のメーカーのモーターと交換できます。フレーム サイズ (IEC または NEMA フレーム規格) に基づいて互換性が比較的簡単な誘導モーターとは異なり、空冷クーラー用の BLDC モーターは世界共通の規格に従っていません。各 OEM は、特定のクーラー エンクロージャに合わせてモーターの取り付けを設計します。別のサプライヤーの空冷 BLDC モーターを交換する場合、最善のアプローチは、元のモーターと提案された交換品の両方から完全な寸法図と電気仕様を入手し、注文前に互換性を紙で確認することです。エアクーラー用の商用 BLDC モーター サプライヤーのほとんどは、要求に応じて参考図面を提供し、自社の製品がどの競合モーター モデルに置き換わるかを指定します。
 カスタマイズする準備ができました
モーター製品?
当社はモーターの専門メーカーであり、強力で安定した効率的な電力を提供します。 精密な職人技とイノベーションを通じて、あらゆる産業の中核を支えます。
お問い合わせ
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 ワッツアップ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 会社住所